校准其时.
Challenge Stradale 原配的 Pirelli P Zero Corsa 在 2003 年属于尖端产品。Ferrari 围绕当时的轮胎与底盘开发整车,兼顾牵引力、响应、驾驶性与耐久性。原厂标定是这套上市配置的一部分。
 360TREV 背后的工程实力
联系我们
遵循代码到联系补丁的扭矩请求。 比较反应,检查底盘,探索你感觉背后的数学.
危险已经移动了
现代高性能轮胎的干地抓地力可以显著超越车辆上市时的轮胎。这份额外的机械抓地能力,正是 Senica 重新调整扭矩阈值与响应的关键:让动力输出适应车辆如今能够传递到路面的能力。
Challenge Stradale 原配的 Pirelli P Zero Corsa 在 2003 年属于尖端产品。Ferrari 围绕当时的轮胎与底盘开发整车,兼顾牵引力、响应、驾驶性与耐久性。原厂标定是这套上市配置的一部分。
胎面配方与结构的进步,使适合的现代轮胎在可比的干燥条件下能够获得更高的有效附着系数 μ。可用抓地力增加后,轮胎打滑成为限制因素之前,就能将更多扭矩传递到路面。
正如我们的CS指南所解释的,我们可以提高适当的数字扭矩阈值,并减少扭矩滑动以利用这种额外的抓地力. 目标更强,更早在汽车实际布置的牵引力内交付。
换装抓地力更高的轮胎会改变物理极限,但原厂 ECU 程序不会自动提高已存储的扭矩上限,也不会加快预设的扭矩上升过程。它不会因为轮胎、悬架或定位升级,就自行改写这些标定限制。
处理的好处与硬件一起到达。 获得原编程限制所阻碍的牵引力交付需要重新校正. Senica的再图解决了这一差距。 电车控制对轮滑的反应与改变基本扭矩图是分开的.
发展整个汽车
匹配得当的悬架、四轮定位与轮胎组合,可以显著改善操控和可用抓地力。但这些机械改动都不会自动提高 ECU 程序中的阈值。
反击的爆炸
从法拉利360开始,在275 lb-ft开始,然后将Senica的阶段2例在315 lb-ft与运动催化剂,自由流排气和我们的回图进行比较. 这大约是14.5%的峰值扭矩。 它的到来有多快,能传递多少,决定你感受的加速度.
扭矩投入由Senica提供:275 lb-ft存量和可实现的315 lb-ft 阶段2,例如所述硬件。 反应时间、定位、质量和道路条件仍然说明问题。 这是一种峰值-torque操作点模型,不是测量到的dyno曲线或加速测试. 阶段2增益包括硬件和校准变化;它不完全归因于去除一个上限.
≈ 372.85 N·m
全部股票峰值-torque参考. 这一数字没有任意减少75%。
≈ 427.08 N·m
运动催化剂,一种自由流排气和Senica校准. 结果取决于个人汽车和配置。
+40 lb-ft + 54.23 N-m + 14.5% 峰值扭矩转换: lb-ft × 1.35582 → N-m 275 × 1.35582 → 372.85; 315 × 1.35582 → 427.08.
参见硬件单独留下软件限制的原因. 举例来说,将B的数字扭矩上限设定为80%,然后提高轮胎-道路牵引力,μ。 抓地力上限上升;B的编程扭矩目标保持不变。
接下来,提高数字封顶,缩短响应时间,以利用额外的头室进行探索. A和B总是分享选定的道路条件。 80%的设定是一个教学实例,而不是一个声称的工厂上限。 重新审视轮胎和底盘的背景.
— 此时可用加速度,B与A比较.
同样的质量,齿轮和道路条件。 只有抓地力范围内的武力才算数B有说明的第2阶段的推力潜力和较短的说明性反应时间。 Grip决定了这些额外需求中有多少会变成加速.
A 372.85 N·mB 427.08 N·m
股票和第二阶段有不同的扭矩输入。 数字盖滑轮可以限制B在其选定的输入范围内;它不会产生额外的引擎能力.A —B —
Δv = ∫F可用dt / m. (中文(简体) ). 理想化的瞬间速度变化,不是常备启动测试.A 1.04 sB 0.28 s
测量到每个封顶目标,而不是90%的全引擎扭矩.— B与A比较
(原始内容存档于2018-09-29). Professional in road Force × time. 同样的质量意味着在这个理想化模型中获得的速度的同样比例变化.路边的路面
加速与转弯共同使用轮胎接地面的附着能力。提高转弯占用比例,可以看到留给加速的余量缩小。合适的现代轮胎能够扩大抓地力范围。在这里提高 μ,摩擦圆会扩大,但发动机程序中的扭矩上限保持不变。重新标定才能调整允许的输出,利用新增余量。启用载荷转移后,随着加速增强,后轴载荷的变化也会改变这个圆。
需要的力量在假设的抓地力范围内。
在边界处,示例以理想方式限制可用驱动力。真实轮胎通过滑移产生力,超出能力范围可能导致车轮空转或控制系统介入。这不是牵引力控制系统的仿真。
部队你感觉
两辆相同的车。 同一瞬间. Ferrari 360插图通过驱动力,加速度和轴式加载每个响应. 播放比较,看不同扭矩输入和反应时间如何影响可用力.
移动时间滑动器以在同一瞬间比较负载.
a = Fdrive / m
可用的轮胎驱动力让车辆加速。超出抓地力承受范围的扭矩,不能计为额外加速度。
ΔFz = m a h / L
重力中心坐落在公路上方. 在加速度下,后轴承载的载荷较多,前轴承载的载荷较少.
Fz,rear = Fz,rear,0 + ΔFz
Fz,front = Fz,front,0 − ΔFz
这两种负载仍然加成mg. 更早的扭矩可以更快地构建这种负载转移;它不会改变汽车的质量.
负载转移计算假设投球平衡在每一瞬间. 弹簧压缩,大坝运动和身体投球没有模拟. 法拉利360线框提供了视觉上下文;轮基和重力中心值是教学假设,而不是从插图中提取的测量.
调整扭矩、反应和抓地力Engine & GEARBOX, 在对话中
在轮班期间,TCU请求一个目标引擎扭矩. Senica的代码补丁帮助引擎更早地匹配这个请求,减少了变速箱控制器需要等待的时间. 这可以改善协调,支持更快的转变。
变速箱控制器向引擎询问转向阶段所需的扭矩.
补丁发动机控制更迅速地跟随该目标,包括要求的扭矩减速.
TCU的扭矩比对条件可以更快地得到满足。 Clutch,助动器和机械计时器仍然影响着完整的转向.
显示在请求的15纳米以内,即150纳米变化的10%。 这个教学门槛不是法拉利TCU接受标准. 更早地到达它,说明轮廓匹配的延迟较少;它不能确定总齿轮改变时间。 实际的转移战略也控制了扭矩的恢复.
调整响应或共享时间视角中的权力
这些自然呼吸的发动机响应了谨慎的发展. Senica报道的功率范围设定了现实的预期:感觉也来自于扭矩的交付,反应和与变速箱的协调.
| 费拉利 | 已公布评级 | Senica报告的标准车 | Senica remap + 自由流动系统 |
|---|---|---|---|
| 360 Modena | 400辆CV/PS | 一般在380小时左右 | 约415-425小时 |
| Challenge Stradale | 425辆CV/PS | 约420-425小时 | 约435-440小时 |
研讨会范围由Senica提供,是指示性的,不能保证产出,或经认证的前后测试结果。 制造商的CV/PS评级使用公制马力;车间数字保留在hp中。 在比较数字之前,确认曲轴比轮测量、单位和差分校正方法。 本表没有应用轮功转换或假定的驱动线损失.
升级的Modena范围接近一个标准挑战Stradale报告的产出。 Senica将CS的部分优势归结于其更紧密匹配的发动机制造和抛光头. 校准工作围绕每辆车的硬件和条件进行.
PkW = TN·m × rpm / 9549.3
峰值扭矩和峰值功率通常以不同的发动机速度出现. 315 lb-ft stage 2 torque 输入不恒定到rev的极限,以发明一个马力图. 探险家显示的是具有代表性的扭矩响应,而不是完整的引擎曲线.
之后的元件
"挑战斯特拉代尔指南"描述了感觉背后的依赖时间的平滑. 这个简化的链条使这个想法变得显而易见.
在基于扭矩的控制系统中,踏板位置是形成扭矩请求的输入之一,发动机转速、驾驶模式和其他需求也参与其中。ECU 会将该请求与允许的限制协调处理。
库存输入量为372.85N·m,第2阶段输入量为427.08N·m. 每人可以达到全部目标,增长率为14.5%。 在同样的齿轮,质量和足够的抓地力, 可用的稳步加速度上升了同样的比例。 对阶段2应用一个说明性80%的上限,只允许341.67 N·m:如果控制器扣下它,更多的引擎潜力就没有什么用处了.
此最小函数代表一个限制。 真正的仲裁包括多种运作和保护方面的限制。
一阶滤波器将剩余距离的一小部分移动到每次更新时的目标. 较短的时间常数意味着较大的分数,以及更快的反应.
这里 &\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\ 一次修改后, 要求修改的63.2% 完成。 在2点30分,它完成了90%。
这是教育性的一阶近似,而不是透露Senica的ECU代码或更新率。
所选挡位与主减速比放大发动机扭矩,传动损失则会降低输出。车轮扭矩除以轮胎有效半径,即得到路面上的驱动力。
G是综合齿轮比, \\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\\ 如果抓地力能传送的话, 力会增加加速: a = F净额 / m.
探险家有固定的齿轮 它省略齿轮变化,空气动力拖曳,滚动阻力和旋转惯性.
圆形近似线将驱动力和拐角力结合在一起. 费 费z 是驱动轴上的垂直负载;μ代表此模型中的轮胎-道路摩擦。
在60%的横向利用中,80%的圆圈半径仍可纵向使用: +(1−0.62)=0.8。 角房沿一条曲线走,不是简单的减法.
实际轮胎的特性更复杂:抓地力会随滑移、载荷、温度、胎压及路面变化。图示将驱动轴作为整体处理,可计入纵向载荷转移,但不模拟横向载荷转移或各车轮的独立载荷。
工作实例
从额外的峰值扭矩中隔离响应. 这两个例子都从74.57 N.m开始,目标是相同的372.85 N.m股峰. 仅说明时间常数变化.
A = 04.5 s274.7 N · 0.50 s
B / τ = 0.12 s368.2 N · 0.50 s
0.50秒,B送出约93.6纳米的扭矩,虽然两者最终都达到完全相同的峰值. 这隔离了响应的好处;它不要求额外的峰值功率或一个测量的法拉利响应时间.
对于一个恒定目标,上面的指数公式精确地解决了一阶响应. 回放选定时间相同曲线的样本;改变动画速度不能改变结果.
engine_torque = selected stock or Stage 2 input
request = engine_torque  // full request in this example
torque_cap = cap_percent / 100 * engine_torque
target = min(request, torque_cap)
alpha = 1 - exp(-dt / tau)
torque = torque + alpha * (target - torque)
force_demand = torque * gear_ratio * efficiency / radius
q = lateral_utilisation
k = mu * sqrt(1 - q^2)
H = load_transfer_enabled ? cg_height / wheelbase : 0
force_limit = k * rear_static_load / (1 - k * H)
force_usable = min(force_demand, force_limit)
rear_load = rear_static_load + force_usable * H
用1毫秒的夹角间隔将力从0到1秒结合在一起。 J=++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++++可用dt和QΔv = J/m. (中文(简体) ). 这在两个例子中都算上了最初的驱动力;它不是一个圈时或加速测试的预测.
设置 q = Fy/(μFz)和 k = μ√(1 - q2). 用H=h/L,后轴负载为Fz, rear, 0 (中文(简体) ). + F驱动器H. (中文(简体) ). 在摩擦边界上,F驱动器 = k(Fz, rear, 0 (中文(简体) ). + F驱动器页:1 重排给出了算法中的力量限制. 故障负载转移设置H为零,并回收固定负载模型.
限速器又不同了:它约束了允许的每秒变化. 纯粹的延迟在开始前会让反应回落. Pedal-map 增益更改了请求的金额。 探险家在第一顺序时间常数和扭矩天花板上各有不同;它并不声称这些是法拉利ECU中唯一的算法.
扭矩输入来自Senica. 其他常数被选来解释机理,而不是测量的载体或ECU参数. 峰值扭矩被视作固定的操作点输入;真实的引擎扭矩随rpm而异,峰值扭矩和峰值功率不需要同时发生。 μ 既改变圆半径,也改变横向使用恒定时的横向力;这不是固定速度的转角测试。 负载转移选项假设瞬时投球平衡,省略悬架瞬态,反平面几何和轮胎负载敏感度.
从原则到实践
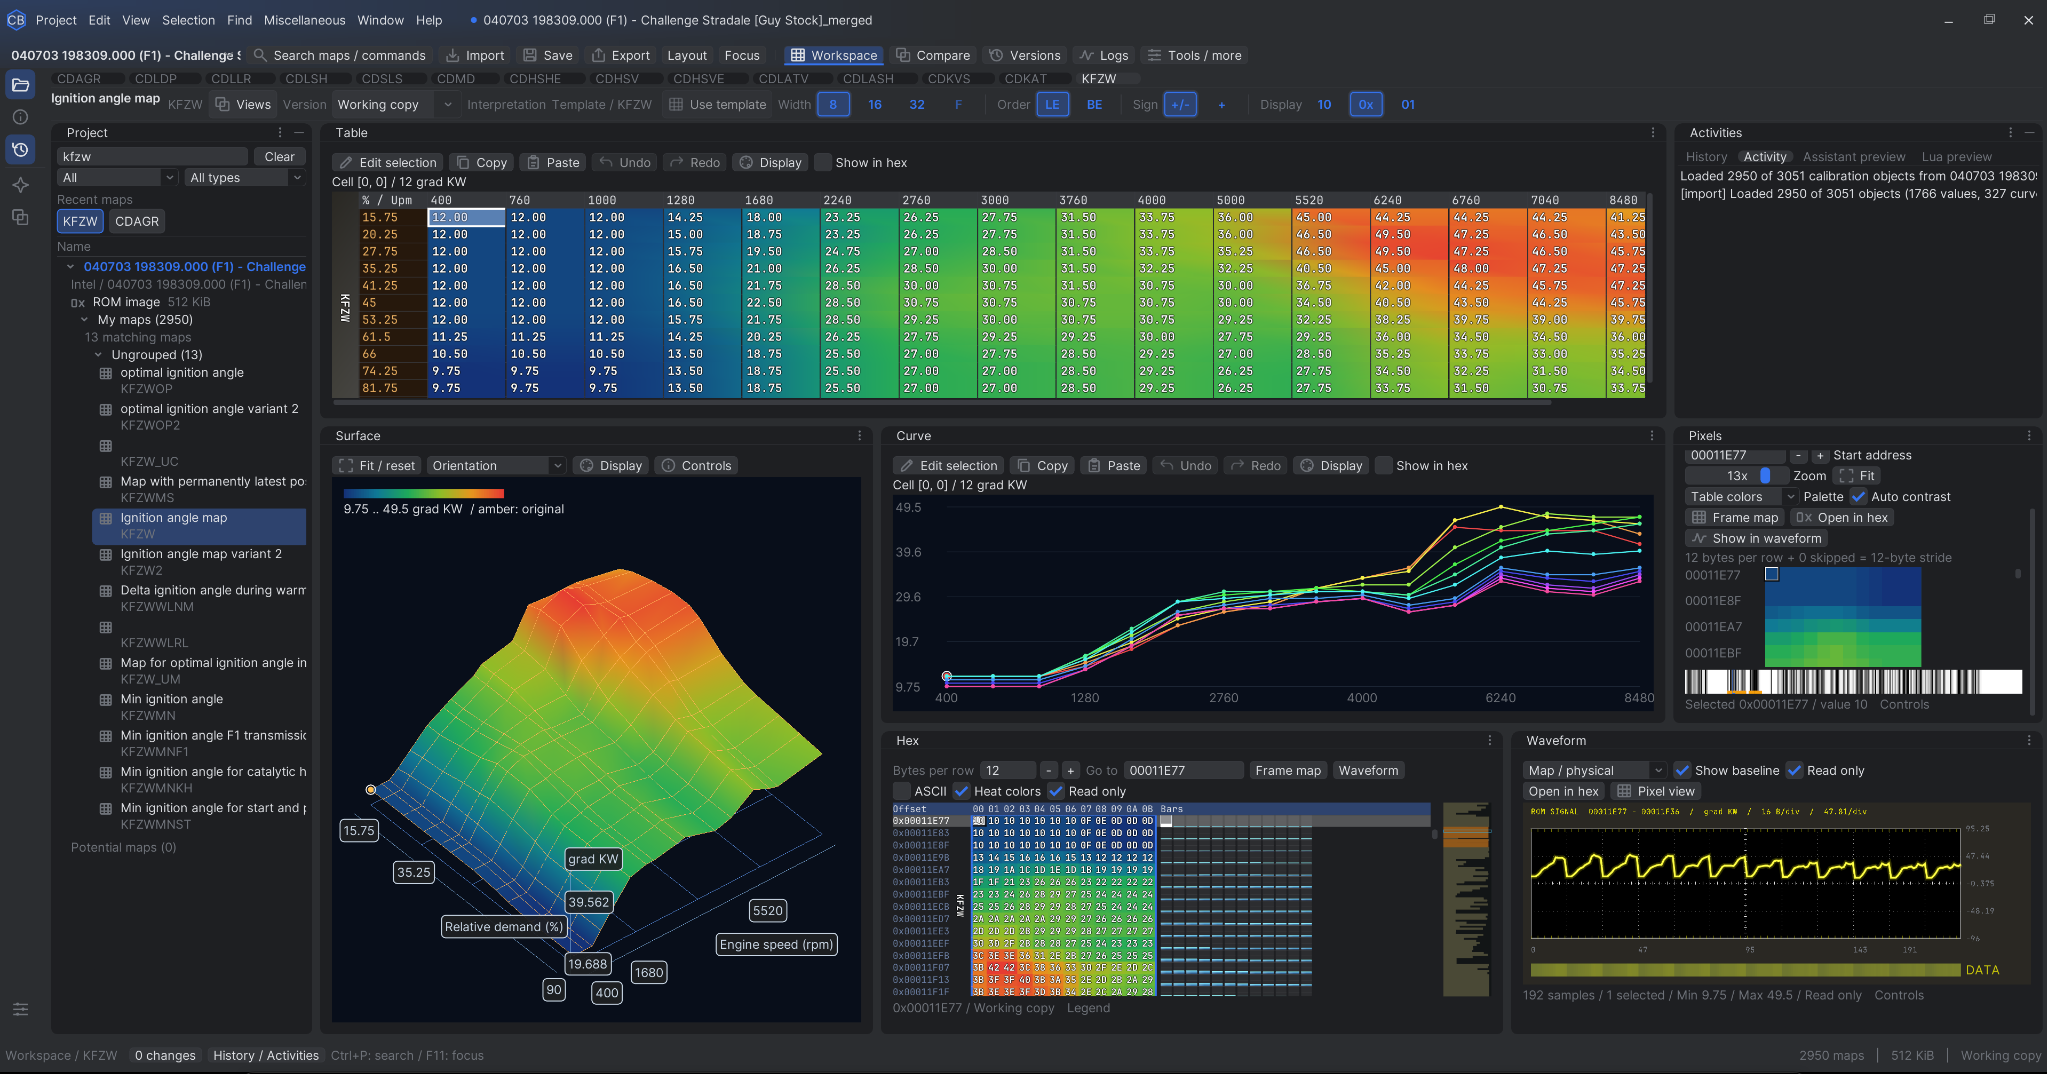
上面的模拟器解释了原理. 这是我们实际的校准环境:内部开发的软件,用于检查地图,比较曲线,并与ECU数据合作.
截图显示了一张挑战斯特拉代尔点火地图. 它证明了我们的校准工具,而不是上面说明性扭矩痕迹的来源。
发动机控制单元结构
和Sam谈谈你的车 轮胎和预定用途 如何塑造校准
讨论你的法拉利SENICA 360TREV