Ikuti permintaan torsi dari kode ke patch kontak. Compare respon, memeriksa chassis dan menjelajahi matematika di balik apa yang Anda rasakan.
Hardware sudah bergerak
Lebih pegangan mekanis. Perangkat lunak harus mengejar ketinggalan.
Ban performa modern dapat memberikan cengkeraman yang jauh lebih kering daripada ban yang tersedia saat peluncuran. Kemampuan ekstra mekanis itu merupakan pusat untuk pendekatan Senica: mengunjungi kembali ambang torsi torsi dan menanggapi sesuai dengan apa yang mobil sekarang dapat mengirimkan ke jalan.
01 / paket asli
Dikalibrasi untuk waktunya.
Pirelli P Zero Corsa asli Challenge Stradale adalah cutting-edge pada tahun 2003. Ferrari dikembangkan mobil sekitar ban dan chassis periode itu, menyeimbangkan traksi, respon, driveabilitas dan daya tahan. Kalibrasi pabrik milik paket peluncuran lengkap itu.
02 - Peluang Hari Ini
Langit-langit fisik yang lebih tinggi.
Kemajuan senyawa dan konstruksi dapat memberikan ban modern yang cocok koefisien yang lebih efektif dari pegangan, di bawah kondisi kering yang sebanding. Dengan cengkeraman yang lebih besar, torsi lebih dapat mencapai jalan sebelum ban tergelincir menjadi faktor pembatas.
03 / kalibrasi senika
Gunakan headroom itu.
Seperti penjelasan panduan CS kita, kita bisa menaikkan batas torsi digital yang sesuai dan mengurangi pelucutan torsi untuk mengeksploitasi pegangan ekstra itu. Tujuannya adalah lebih kuat, pengiriman torsi sebelumnya dalam daya tarik yang tersedia dari setup sebenarnya mobil.
Ban baru tidak menulis ulang ECU.
Ban dengan cengkeraman lebih tinggi mengubah batas fisik, tetapi program ECU asli tidak otomatis menaikkan batas torsi yang tersimpan atau mempercepat peningkatan torsi yang telah diprogram. ECU tidak secara otomatis mengetahui perubahan ban, suspensi, atau penyetelan roda lalu menulis ulang batas kalibrasi tersebut.
Manfaat penanganan tiba dengan perangkat keras. Akses ke pengiriman torsi diadakan kembali oleh batas program asli memerlukan kalibrasi ulang. Senica apos; s alamat sisa yang kesenjangan. Traction-kontrol reaksi untuk slip roda terpisah dari mengubah peta torsi yang mendasari.
Mengembangkan seluruh mobil
Perbaikan Chassis memperkuat kasus ini.
Suspensi yang cocok, paket alignmen dan ban dapat membuat perbedaan substansial untuk menangani dan menggunakan pegangan. Tak satu pun dari perubahan ini otomatis menimbulkan ECU 's batas diprogram.
Pusat gravitasi bawah
Skorsing menurun benar dapat mengurangi lateral load transfer untuk percepatan cornering yang sama. Perjalanan geometri dan suspensi harus tetap sesuai.
Laju musim semi yang cocok
Laju musim semi yang tepat dan peredam dapat mengontrol gulungan tubuh dan membantu mempertahankan geometri ban. Kurang roll saja tidak menjamin lebih banyak pegangan pada setiap permukaan.
Dialled- dalam camber negatif
Camber negatif yang tepat dapat menjaga ban luar dimuat bekerja lebih efektif di sudut. Pengaturan keseimbangan menghubungkan kontak langsung - garis traksi dan pakai.
Ban yang cukup lebar
Sebuah ukuran yang cocok dengan benar lebih luas dapat meningkatkan kemampuan jagung kering dan manajemen panas. Lebar, senyawa, dukungan tepi, tekanan dan suhu bekerja sama.
Respon dari Explorer
Lebih torsi. Sebelumnya di saat ini.
Model Ilustratif
Mulai dengan Ferrari 360 di 275 lb-ft, kemudian membandingkan Senica 's Stage 2 contoh di 315 lb-ft dengan katalis olahraga, freet- aliran knalpot dan remap kami. Itu sekitar 14,5% lebih puncak torsi. Seberapa cepat itu tiba, dan berapa banyak pegangan dapat mengirimkannya, menentukan percepatan yang Anda rasakan.
Input Torque disediakan oleh Senica: 275 lb-ft saham dan dapat dicapai 315 lb-ft Stage 2 contoh untuk perangkat keras yang dinyatakan. Tanggapan kali, gearing, massa dan kondisi jalan tetap ilustratif. Ini adalah model titik operasi peak-torsi, bukan uji dyno terukur atau percepatan. Keuntungan Stage 2 termasuk perangkat keras dan perubahan kalibrasi; ini tidak hanya dikaitkan untuk menghapus sebuah cap.
A / stok Ferrari 360
275 lb-ft
≈ 372.85 N·m
Referensi penuh saham Peak-Torque. Tidak ada reduksi sewenang-wenang 75% diterapkan ke angka ini.
B / Senica tahap 2
315 lb-ft
≈ 427.08 N·m
Katalis olahraga, knalpot aliran bebas dan Senica Kalibrasi. Hasil tergantung pada mobil dan konfigurasi individu.
+ 40 lb-ft + 54.23 N
Lihatlah mengapa perangkat keras sendiri meninggalkan batas perangkat lunak. Untuk ilustrasi, tetapkan batas torque digital B ke 80%, kemudian angkat tayar-jalan, μ. Atap grip naik; target torque yang diprogramkan B tetap tetap tetap.
Selanjutnya, naikkan tutup digital dan perpendek waktu respon untuk mengeksplorasi menggunakan ruang tambahan. A dan B selalu berbagi kondisi jalan yang dipilih. Pengaturan 80% adalah contoh pengajaran, bukan topi pabrik yang diklaim. Revisi konteks ban dan chassis.
Torque mengikuti permintaan Anda
Torsi mesin
A / stock
B / penjelajahan
Grip langit-langit *
* Grip langit-langit adalah kapasitas gaya jalan dikonversi ke torsi mesin ekuivalen, termasuk asumsi yang dipilih dari load- transfer. Hal ini terpisah dari topi ECU.
Pada instan yang dipilih
A274.7 N·mtorsi mesin
B421.6 N·mtorsi mesin
Percepatan yang dapat Anda gunakan
Pada 0.50 s
A
—
B
—
— Percepatan yang dapat digunakan pada saat ini, B dibandingkan dengan A
Massa yang sama, gearing dan kondisi jalan. Hanya kekuatan dalam jumlah amplop grip.
B telah menyatakan Stage 2 potensi torsi dan waktu respon ilustratif yang lebih pendek. Grip menentukan berapa banyak permintaan tambahan menjadi percepatan.
Diijinkan target torsi yang dipilih contoh
A 372.85 N·m / B 427.08 N·m
Stok dan Stage 2 memiliki masukan torsi yang berbeda. slider digital-cap dapat membatasi B dalam masukan yang dipilih; ini tidak menghasilkan kemampuan mesin tambahan.
Kecepatan naik detik pertama
A — / B —
Δv = ∫Fdapat dipakaidt / m. Sebuah perubahan ideal dalam kecepatan lebih dari satu detik, bukan standing- mulai tes.
Waktu untuk 90% dari masing-masing torsi meningkat
A 1.04 s / B 0.28 s
Diukur terhadap setiap target tertutup, bukan 90% dari putaran mesin penuh.
Sugesti mengemudi yang diperlukan
— B dibandingkan dengan A
Area di bawah gaya jalan × waktu. Massa yang sama berarti perubahan proporsional yang sama dalam kecepatan meningkat dalam model ideal ini.
B at 0.50 s kosong: menuntut: dapat digunakan
Di mana rubah bertemu dengan jalan
Grip adalah anggaran bersama.
Percepatan dan penyatuan meminta patch kontak yang sama untuk memaksa. Pindahkan kontrol cornering dan menonton kepala menyusut. Ban modern yang cocok dapat memperluas amplop cengkeraman itu. Tingkatkan di sini dan lingkaran mengembang, sedangkan batas torsi mesin diprogram tetap persis di mana itu. Sebuah remap kemudian dapat mengubah pengiriman diizinkan untuk menggunakan headroom tambahan. Dengan transfer beban diaktifkan, pemuatan belakang juga mengubah lingkaran ini sebagai akselerasi membangun.
B / menuntut gaya mengemudi—
Genggaman kemudi di beban sumbu B saat ini—
gaya penggerak B / dapat digunakan—
Kekuatan yang diminta ada di dalam amplop yang diasumsikan.
Pada batas, topi demonstrasi ini dapat digunakan gaya idealnya. Sebuah ban nyata mengembangkan kekuatan melalui slip; melampaui kemampuannya dapat berarti roda atau intervensi. Ini bukan simulasi kontrol.
Kekuatan yang Anda rasakan
Ikuti gaya melalui chassis.
Dua mobil identik. Saat yang sama. The Ferrari 360 ilustrasi membawa setiap respon melalui gaya mengemudi, percepatan dan axle loading. Putar perbandingan untuk melihat bagaimana torsi yang berbeda memasukkan dan waktu respon mempengaruhi kekuatan yang dapat dipakai.
Waktu bersama 0.50 s
Referensi A / Stock 360
— N·m
Belakang —Depan —
Penggerak—
Percepatan—
Muat bergeser ke belakang—
Ferrari 360 ilustrasi. L = 2.60 m dan h = 0.45 m. Pasukan-poros-; sisik panah identik untuk A dan B
Contoh B / Stage 2
— N·m
Belakang —Depan —
Penggerak—
Percepatan—
Muat bergeser ke belakang—
Ferrari 360 ilustrasi. L = 2.60 m dan h = 0.45 m. Pasukan-poros-; sisik panah identik untuk A dan B
Pindahkan penggeser waktu untuk membandingkan beban pada saat yang sama.
01 / dipercepatkan
a = Fdrive / m
Kekuatan ban yang tidak dapat digunakan mempercepat mobil. Torque yang melebihi grip tidak dapat dihitung sebagai percepatan ekstra.
02 / transfer beban
ΔFz = m a h / L
Pusat gravitasi duduk di atas jalan. Di bawah percepatan, poros belakang membawa lebih banyak beban dan bagian depan membawa kurang.
Dua beban masih menambahkan hingga mg. Sebelumnya torsi dapat membangun transfer beban ini lebih cepat; tidak mengubah massa mobil.
The load- transfer perhitungan mengasumsikan keseimbangan pitch di setiap instan. Pemampatan musim semi, gerakan damper dan tubuh lapangan tidak disimulasikan. Ferrari 360 wireframe menyediakan konteks visual; pangkalan roda dan centre- of-gravitasi nilai-nilai mengajar asumsi, bukan pengukuran diambil dari ilustrasi.
Selama pergeseran, TCU permintaan torsi mesin target. Kode patch Senica membantu mesin cocok dengan permintaan lebih cepat, mengurangi waktu pengendali gearbox perlu menunggu. Kordinasi ini meningkatkan dan dapat mendukung pergeseran lebih cepat.
01TCU permintaan
Pengontrol gearbox meminta mesin untuk torsi yang dibutuhkan untuk fase pergeseran.
02Mesin cocok
Kontrol mesin ditambal mengikuti target itu lebih cepat, termasuk pengurangan torsi yang diminta.
03Transform handle tip
Torque- kondisi TCU yang cocok dapat puas lebih cepat. Clutch, aktuator dan waktu mekanik masih mempengaruhi pergeseran lengkap.
Permintaan pengurangan torque- ilustratif
Torsi mesin
Respon A / reference
Respon B / dipilih
TCU target
Menggunakan waktu bersama penjelajah itu dan memilih konstan respon B. 250 permintaan dan waktu respon adalah ilustratif, tidak merekam pergeseran data.
Torsi mesin A /—Mendekati permintaan
Torsi mesin B—Mendekati permintaan
TCU target100 N·mKonstan yang diselenggarakan dalam contoh ini
Tampilan menandai respon sebagai "di dalam contoh band" setelah berada dalam 15 N permintaan: 10% dari 150 N ini perubahan. Ambang pengajaran ini bukan Ferrari TCU {\ fnCandara\ fs60\ b1\ 4cH000000\ 4aH80} Penerimaan kriteria. Mendapatkannya cepat menggambarkan kurang torque- pencocokan penundaan; tidak menetapkan total gear- waktu perubahan. Strategi pergeseran aktual juga mengontrol restorasi torsi.
Mesin-mesin ini secara alami beraspirasi merespon untuk pengembangan hati-hati. Senica melaporkan jangkauan listrik mengatur harapan realistis: perasaan juga berasal dari pengiriman torsi, respon dan koordinasi dengan gearbox.
Rating manufaktur dan Senica 's reported workshop figure
Ferrari
Rating yang diterbitkan
Senica-dilaporkan mobil standar
Senica remap + free- flow system
360 Modena
400 CV / PS
Biasanya sekitar 380 hp
Kira-kira 415-425 hp
Challenge Stradale
425 CV / PS
Sekitar 420- 425 hp
Sekitar 435- 440 hp
Jangkauan workshop disediakan oleh Senica dan indikatif, keluaran tidak dijamin atau disertifikasi sebelum-dan-setelah hasil tes. Rating CV / PS manufaktur menggunakan tenaga mesin; tokoh-tokoh workshop ditahan seperti yang dilaporkan di HP. Konfirmasi crank-versus- pengukuran roda, unit dan metode koreksi dyno sebelum membandingkan angka. Tidak ada konversi daya atau diasumsikan kehilangan driveline Telah diterapkan ke tabel ini.
Terkait dekat. Dikembangkan secara individu.
Peningkatan Modena jangkauan pendekatan keluaran yang dilaporkan dari sebuah standar Challenge Stradale . Senica atribut bagian dari keuntungan CS untuk yang lebih cocok mesin bangunan dan dipoles kepala. Kalibrasi dikembangkan sekitar perangkat keras dan kondisi setiap mobil.
Torque dan listrik bertemu pada kecepatan mesin.
PkW = TN·m × rpm / 9549.3
Tenaga puncak dan torsi puncak biasanya terjadi pada kecepatan mesin yang berbeda. 315 lb-ft Stage 2 masukan torsi tidak konstan ke batas rev untuk menciptakan sebuah figur tenaga kuda. Penjelajah itu menunjukkan respon torsi perwakilan, bukan kurva mesin yang lengkap.
The Challenge Stradale Panduan menggambarkan waktu - tergantung smoodthing di balik perasaan. Rantai sederhana ini membuat ide itu terlihat.
01PermintaanPosisi pedal, kecepatan mesin dan mode mengemudi
02ArbitrasiPilih target torsi yang diijinkan
03Jawab.Bergerak menuju target dari waktu ke waktu
04TransmitGearing mengubah torsi menjadi jalan
05Cari peganganPatch kontak yang mengikat gaya yang dapat dipakai
01 / berapa banyak
Topi ini menentukan tujuan.
Dalam pengontrol berbasis tor-, posisi pedal adalah masukan ke permintaan. Kecepatan mesin, mode dan tuntutan lainnya juga penting. The ECU koordinat yang meminta dengan batas yang diizinkan.
Ttarget = min(Trequest, Tcap)
Masukan saham 372.85 N dan masukan Stage 2 adalah 427,08 N. Dengan masing-masing diizinkan untuk mencapai target penuh, peningkatan adalah 14,5%. Pada gearing yang sama, massa dan pegangan yang cukup, percepatan stabil dapat digunakan dengan proporsi yang sama. Terapkan gambar 80% ke Stage 2 dan hanya 341,67 N yang diizinkan: potensi mesin lebih sedikit digunakan jika pengontrol menahannya.
Fungsi min ini mewakili satu batas. Arbitrase sebenarnya termasuk beberapa batasan operasi dan perlindungan.
02 - Berapa Lama
Waktu yang konstan membentuk perjalanan.
Filter urutan pertama bergerak sebagian kecil dari jarak yang tersisa menuju target di setiap pembaruan. Konstan waktu yang lebih pendek berarti pecahan yang lebih besar, dan respon yang lebih cepat.
Tnext = Tnow + α(Ttarget − Tnow) α = 1 − e−Δt/τ
Di sini adalah konstan waktu dan Katht adalah interval update. Setelah satu jam, 63.2% dari perubahan yang diminta selesai. Pada 2.3031f, itu 90% lengkap.
Ini adalah pendekatan urutan pertama pendidikan, bukan pengungkapan kode Senica ECU atau tingkat pembaruan.
03 / bagaimana ia mencapai Anda
Torque menjadi daya tarik.
Roda yang dipilih dan torsi perkalian drive terakhir. Kerugian Driveline berkurang; radius ban mengkonversi putaran torsi menjadi gaya di jalan.
Fdemand = Tengine × G × η / r
G adalah rasio roda gigi gabungan, Efisiensi drivelovine dan r adalah radius rolling efektif. Lebih banyak kekuatan memberikan akselerasi jika grip dapat mengirimkannya: a = Fnet / m.
Penjelajah itu sedang bersiap-siap. Ini menghilangkan perubahan gigi, menarik aerodinamis, resistensi bergulir dan inersia rotational.
04 / berapa banyak akan menangkap
Jalan ini memiliki kata-kata terakhir.
Sebuah pendekatan melingkar batas gabungan mengemudi dan corneering kekuatan. Fz adalah beban vertikal pada axle yang didorong; Engkau merepresentasikan gesekan tyre- road dalam model ini.
Fx² + Fy² ≤ (μFz)² Fx,max = √((μFz)² − Fy²)
Pada utilisasi 60% lateral, 80% dari radius lingkaran tetap tersedia longitudinally: Ax0.6 ²) = 0.8. Ruang depan korneting mengikuti kurva, bukan pengurangan sederhana.
Ban sebenarnya lebih kompleks: grip bervariasi dengan slip, beban, suhu, tekanan dan permukaan. Diagram mengumpulkan poros yang didorong. Transfer muatan longitudinal dapat disertakan; transfer beban lateral dan beban roda individual tidak dimodifikasi.
Contoh yang bekerja
Setengah detik. Sebuah perbedaan yang bermakna.
Respon isolasi dari torsi puncak ekstra. Kedua contoh dimulai dari 74.57 N dan menargetkan 372.85 yang sama. Hanya perubahan waktu ilustratif.
T(t) = Ttarget + (T0 − Ttarget)e−t/τ
A / 1f = 0.45 s274.7 N
B / 1st = 0.12 s368,2 N
Pada 0,50 s, B adalah memberikan sekitar 93.6 N lebih torsi, meskipun kedua akhirnya mencapai persis puncak yang sama. Ini mengisolasi manfaat respon; tidak mengklaim daya puncak tambahan atau waktu respon Ferrari yang diukur.
Menjelajahi algoritma, asumsi, dan sumber +
Algoritma yang digunakan pada halaman ini
Untuk target tetap, rumus eksponensial di atas memecahkan respon urutan pertama persis. Sampel putar balik pada kurva yang sama pada waktu yang dipilih; mengubah kecepatan animasi tidak dapat mengubah hasilnya.
engine_torque = selected stock or Stage 2 input
request = engine_torque  // full request in this example
torque_cap = cap_percent / 100 * engine_torque
target = min(request, torque_cap)
alpha = 1 - exp(-dt / tau)
torque = torque + alpha * (target - torque)
force_demand = torque * gear_ratio * efficiency / radius
q = lateral_utilisation
k = mu * sqrt(1 - q^2)
H = load_transfer_enabled ? cg_height / wheelbase : 0
force_limit = k * rear_static_load / (1 - k * H)
force_usable = min(force_demand, force_limit)
rear_load = rear_static_load + force_usable * H
Usable-impuls membandingkan kekuatan dari 0 sampai 1 detik menggunakan interval trapezoidal 1 ms. J = AFFdapat dipakaidt dan McCov = J / m. Hal ini menghitung gaya penggerak awal di kedua contoh; ini bukan waktu-lama atau prediksi uji-coba.
Memecahkan pegangan dan beban transfer bersama-sama
Set q = Fy/(μFz) dan k = Aboeji (1 Tequq ²). Dengan H = h / L, return-axle load adalah Fz, belakang, 0 + FkandarH. Pada batas gesekan, Fkandar = k(Fz, belakang, 0 + FkandarH). Membangkitkan kembali memberikan batas gaya dalam algoritma. Menonaktifkan transfer beban set H ke nol dan memulihkan model fixed- load.
Respon lebih dari satu filter
Limiter tingkat berbeda lagi: itu batas perubahan yang diizinkan per detik. Penundaan murni memiliki respon kembali sebelum dimulai. Pedal- peta perubahan jumlah yang diminta. Penjelajah ini bervariasi konstan waktu urutan pertama dan langit-langit torsi; tidak mengklaim ini adalah satu-satunya algoritma dalam Ferrari ECU.
Input torsi berasal dari Senica. Konstanta lain dipilih untuk menjelaskan mekanisme dan tidak diukur kendaraan atau ECU parameter. Peak torsi diperlakukan sebagai masukan titik tetap; torsi mesin yang sebenarnya bervariasi dengan rpm, dan puncak torsi dan puncak kekuasaan tidak perlu terjadi bersama-sama. Ini mengubah kedua radius lingkaran dan gaya lateral ketika utilisasi lateral diadakan konstan; ini bukan tes cornering kecepatan fixed. Opsi pemindahan load- mengasumsikan equilibrium pitch instan dan omits suspensi transents, anti--jongkok geometri dan tire beban sensitivitas.
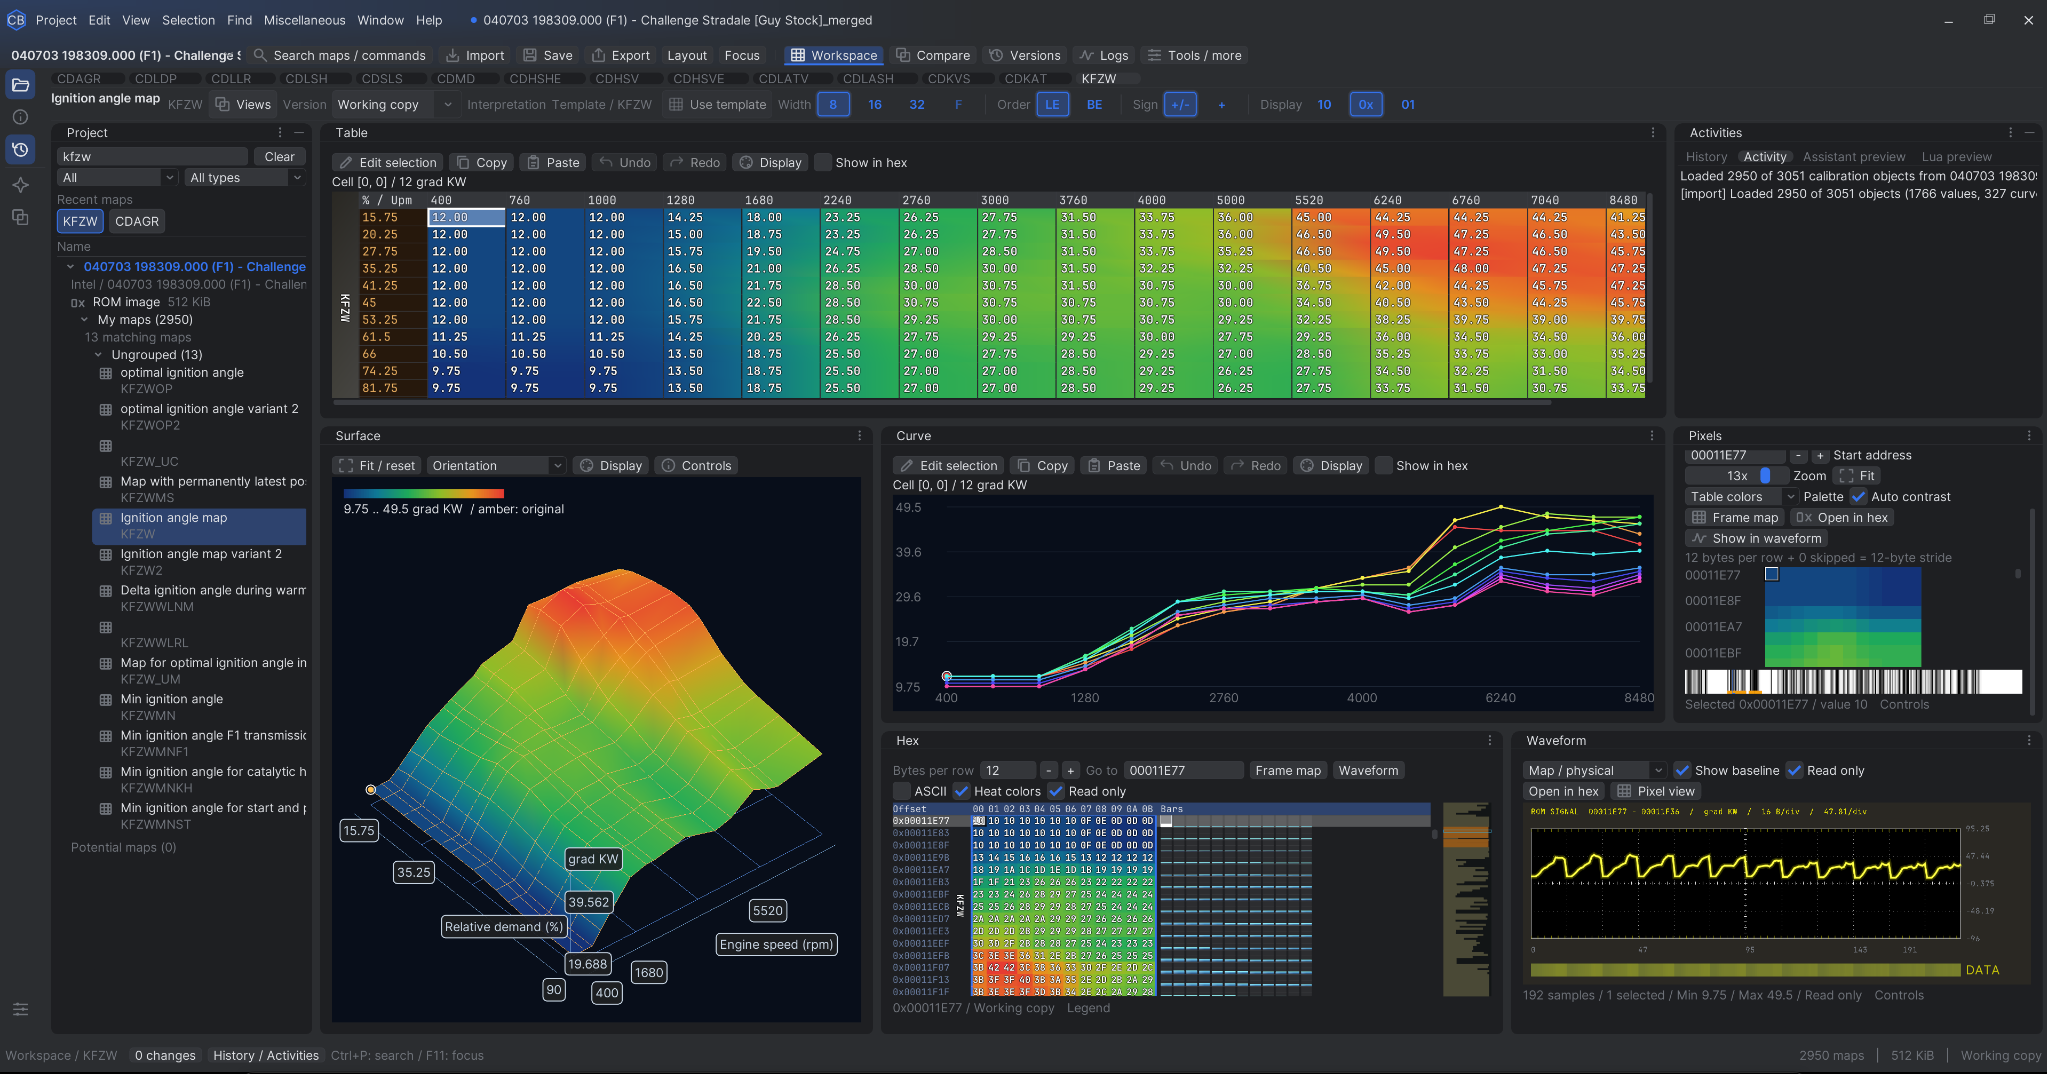
Simulator di atas menjelaskan prinsip-prinsip. Ini adalah lingkungan kalibrasi kami yang sebenarnya: perangkat lunak dikembangkan di dalam rumah untuk memeriksa peta, membandingkan kurva dan bekerja dengan ECU data.
Senica kalibrasi ruang kerjaPerangkat lunak kami, alat kami, pengetahuan kami.
Cuplikan layar menunjukkan Challenge Stradale Peta pengapian. Ini adalah bukti dari peralatan kalibrasi kami, bukan sumber torsi ilustratif jejak di atas.
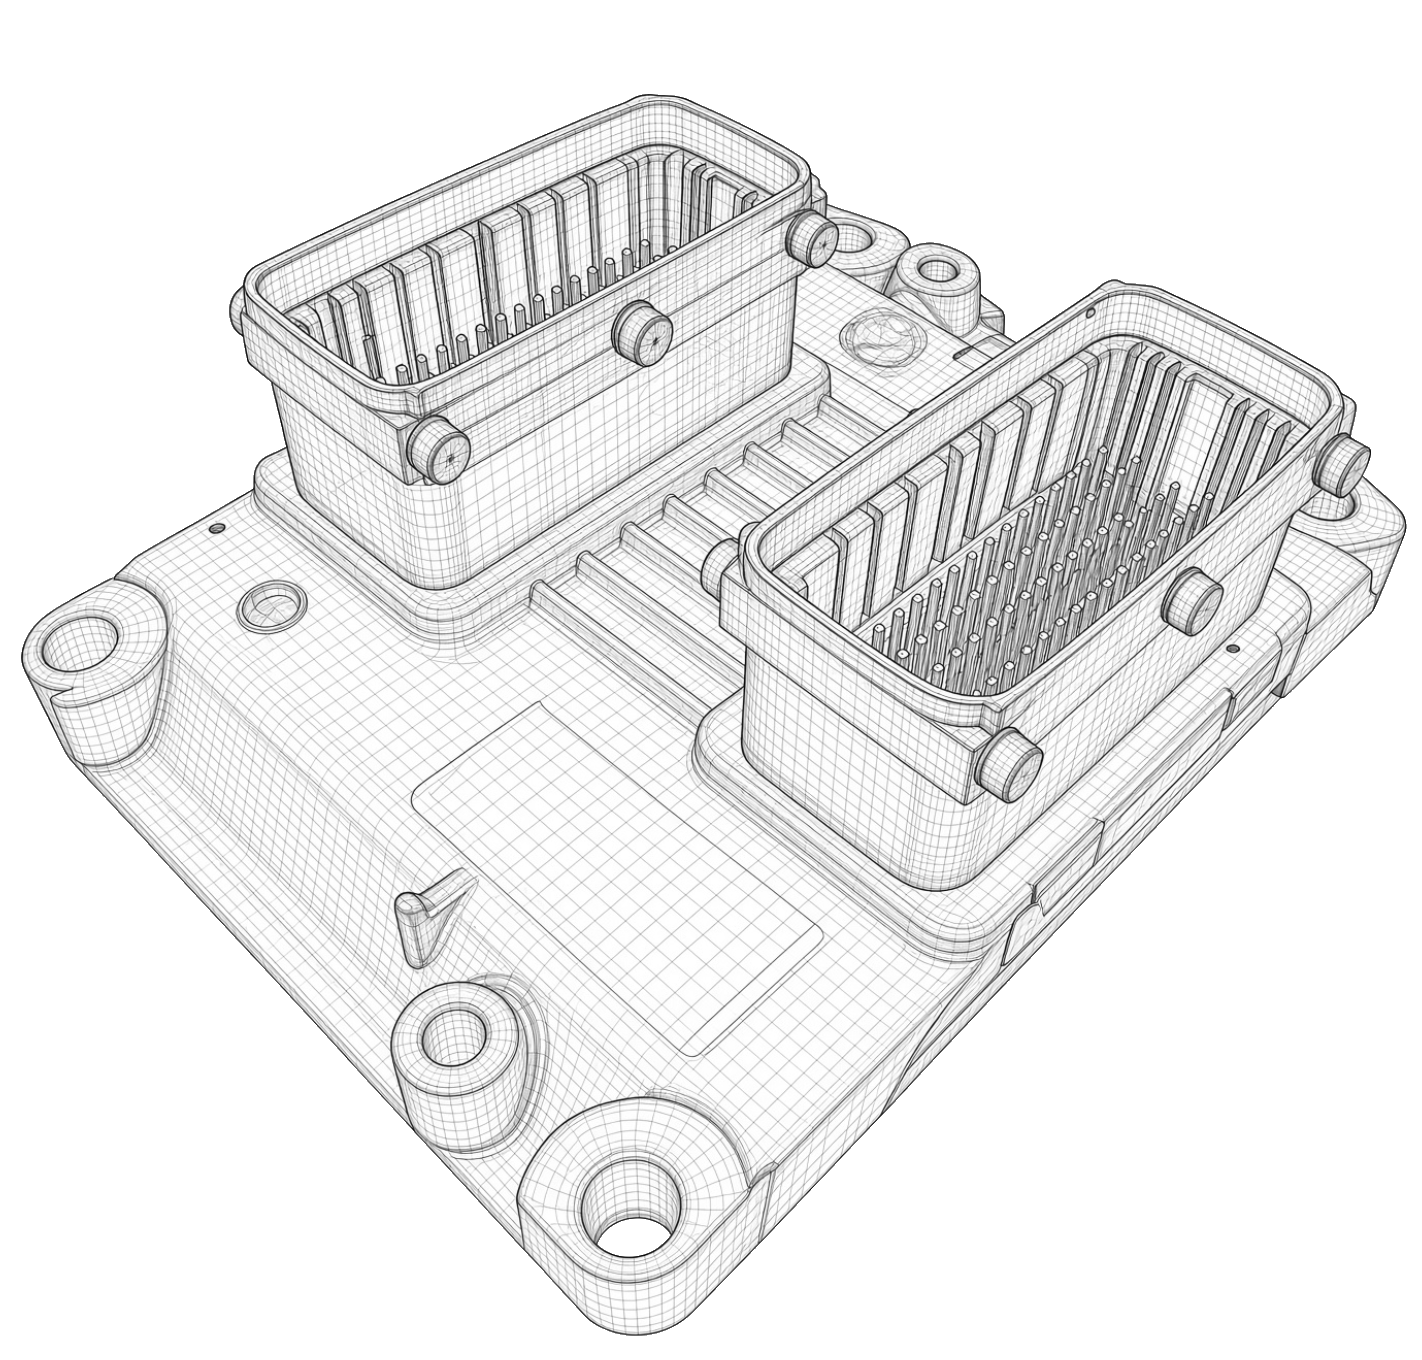
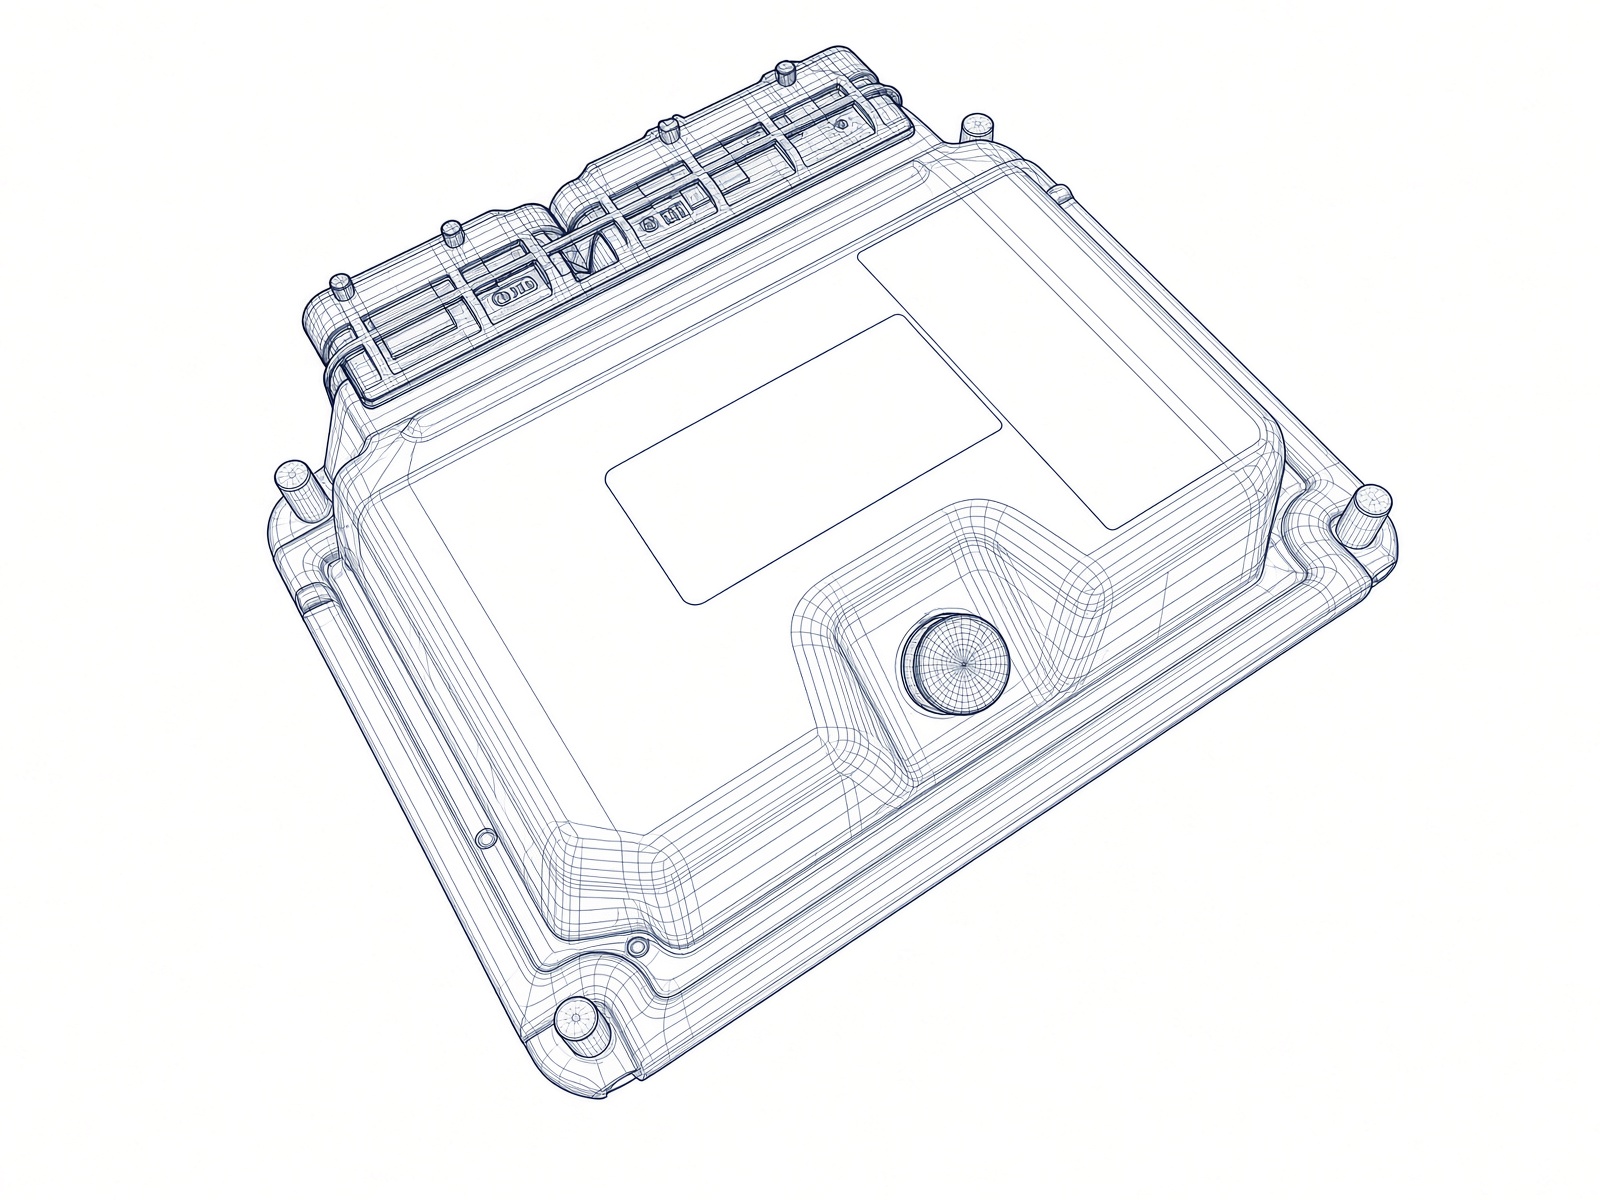
ARSITEKTUR ECU
Kendali mesin, secara mendetail.
Ferrari 360Unit kontrol mesin
Ferrari F430Unit kontrol mesin
Bicara dengan Sam tentang mobil, ban dan yang dimaksudkan Anda menggunakan bentuk kalibrasi.
 Rekayasa di balik 360trev.