Siga una solicitud de par de parche desde el código hasta el parche de contacto. Compare la respuesta, inspeccione el chasis y explore las matemáticas detrás de lo que siente.
El HARDWARE se ha movido en
Más agarre mecánico. El software debe ponerse al día.
Los neumáticos de rendimiento modernos pueden proporcionar un agarre mucho más seco que los neumáticos disponibles en el lanzamiento. Esa capacidad mecánica adicional es central en el enfoque de Senica: revisitar umbrales de par y respuesta para adaptarse a lo que el coche puede transmitir ahora a la carretera.
01 / THE ORIGINAL PACKAGE
Calibrado por su tiempo.
El original Pirelli P Zero Corsa, de Challenge Stradale, fue de última generación en 2003. Ferrari desarrolló el coche alrededor de los neumáticos y el chasis de ese período, equilibrando la tracción, la respuesta, la manejabilidad y la durabilidad. La calibración de fábrica pertenece a ese paquete de lanzamiento completo.
02 / LA OPORTUNIDAD TODAY
Un techo físico superior.
Los avances en los compuestos y la construcción pueden dar a los neumáticos modernos adecuados un coeficiente de agarre más eficaz, μ, en condiciones secas comparables. Con mayor agarre disponible, más par pueden llegar a la carretera antes de que el escape de neumáticos se convierta en el factor limitante.
03 / LA CALIBRACIÓN SENICA
Haz uso de ese cuarto de baño.
Como explica nuestra guía de CS, podemos elevar los umbrales de par digital apropiados y reducir el suavizado de pares para explotar ese agarre extra. El objetivo es más fuerte, entrega de par anterior dentro de la tracción disponible de la configuración real del coche.
Los neumáticos nuevos no reprograman la ECU.
Fitar neumáticos de mayor grosor y los cambios de límite físico, pero la programación original de ECU no aumenta automáticamente sus límites de par almacenado o acelera su rampa de par programada. No tiene conocimiento automático de sus actualizaciones de neumáticos, suspensión o alineación que reescriba esos límites de calibración.
Los beneficios de manejo llegan con el hardware. El acceso a la entrega del par retenido por los límites programados originales requiere recalibración. La remapa de Senica aborda esa brecha. Las reacciones de control de tracción al deslizamiento de rueda están separadas de cambiar los mapas de par subyacentes.
DEVELING TODO EL CARREO
Las mejoras de Chassis refuerzan el caso.
Un paquete de suspensión, alineación y neumático bien equipado puede hacer una diferencia sustancial para el manejo y el agarre utilizable. Ninguno de estos cambios eleva automáticamente los umbrales programados de la ECU.
Centro inferior de gravedad
La suspensión correccionalmente baja puede reducir la transferencia de carga lateral para la misma aceleración de la curvatura. Los viajes de geometría y suspensión deben seguir siendo apropiados.
Tasas de primavera coincidentes
Las tasas de primavera adecuadas y el amortiguamiento pueden controlar el rollo del cuerpo y ayudar a mantener la geometría de los neumáticos. Menos rollo solo no garantiza más agarre en cada superficie.
Camber negativo dialled in
Camber negativo adecuado puede mantener la carga del neumático exterior trabajando más eficazmente en una esquina. El ajuste equilibra el contacto de esquina contra tracción y desgaste en línea recta.
Neumáticos más amplios adecuados
Un ajuste más amplio adecuado puede mejorar la capacidad de curvado seco y la gestión del calor. Ancho, compuesto, manutención de bordes, presión y temperatura trabajan juntos.
EL EXPLORADOR DE RESPONSE
Más par, disponible antes.
ILLUSTRATIVE MODEL
Comience con un Ferrari 360 a 275 lb-ft, a continuación, compare el ejemplo Senica’s Stage 2 a 315 lb-ft con catalizadores deportivos, un escape de flujo libre y nuestra remapa. Eso es alrededor del 14,5% más torque pico. Cuán rápido llega, y cuánto agarre puede transmitirlo, determinar la aceleración que siente.
Las entradas de torque se suministran por Senica: 275 lb-ft stock y un ejemplo alcanzable de 315 lb-ft Stage 2 para el hardware declarado. Los tiempos de respuesta, el engranaje, las condiciones de masa y carreteras siguen siendo ilustrativos. Este es un modelo de punto-torque-punto operativo, no una curva de dino medida o prueba de aceleración. La ganancia Stage 2 incluye cambios de hardware y calibración; no se atribuye únicamente a la eliminación de un límite.
A / STOCK FERRARI 360
275 lb-ft
≈ 372.85 N·m
La referencia de pico-torque de stock completo. No se aplica ninguna reducción arbitraria del 75% a esta cifra.
B/SENICA STAGE 2
315 lb-ft
≈ 427.08 N·m
Catalizadores deportivos, escape de flujo libre y calibración Senica. Los resultados dependen del coche y la configuración individual.
Vea por qué el hardware solo deja un límite de software. Para una ilustración, el límite de par digital de B del conjunto al 80%, luego elevar el agarre de neumáticos-carreo, μ. El techo de agarre aumenta; el objetivo de par programado de B se mantiene fijo.
A continuación, aumentar el límite digital y acortar el tiempo de respuesta para explorar utilizando el auricular extra. A y B siempre comparten las condiciones de carretera seleccionadas. El 80% es un ejemplo de enseñanza, no un límite de fábrica reclamado. Revisit the tyre and chassis context.
Torque siguiendo su solicitud
par motor · N·m
A / stock
B / exploración
Techo de agarre*
*El techo del tubo es la capacidad de la fuerza de carretera convertido en el par motor equivalente, incluyendo la suposición de transferencia de carga seleccionada. Está separado del límite ECU.
En el instante seleccionado
A274.7 N·mmotor torque
B421.6 N·mmotor torque
La aceleración que puede utilizar
Atentos 0.50 s
A
—
B
—
— aceleración usable en este instante, B comparado con A.
Misma de masa, engranaje y condiciones de carretera. Sólo la fuerza dentro del sobre de agarre cuenta.
B tiene el potencial de par declarado de la Etapa 2 y el tiempo de respuesta más corto ilustrativo. Grip determina cuánto de esa demanda extra se convierte en aceleración.
Objetivo de par permitido · ejemplo seleccionado
A 372.85 N·m / B 427.08 N·m
Stock y Stage 2 tienen diferentes entradas de par. El deslizador de límites digitales puede restringir B dentro de su entrada seleccionada; no genera capacidad de motor adicional.
Velocidad ganada · primer segundo
A — / B —
Δv = ∫FusableDt / m. Un cambio idealizado en velocidad durante un segundo, no una prueba de arranque permanente.
Tiempo para el 90% de cada ascenso de par
A 1.04 s / B 0.28 s
Medido hacia cada objetivo tapado, no el 90% del par motor completo.
Impulso de conducción utilizable · primer segundo
— B en comparación con A
Área bajo la fuerza de carretera × tiempo. La misma masa significa el mismo cambio proporcional en la velocidad obtenida en este modelo idealizado.
B en 0.50 s · hueco: demandado · rellenado: utilizable
Donde RUBBER MEETA EL ROAD
Grip es un presupuesto compartido.
La aceleración y la esquina piden los mismos parches de contacto para la fuerza. Mueve el control de la esquina y mira el encogimiento de la sala. Los neumáticos modernos adecuados pueden ampliar ese sobre de agarre. Aumente μ aquí y el círculo se expande, mientras que el límite de par programado del motor permanece exactamente donde estaba. Una remapa puede entonces cambiar la entrega permitida para utilizar el cuarto adicional. Con la transferencia de carga activada, la carga trasera también cambia este círculo a medida que se construye la aceleración.
B / fuerza de conducción demandada—
Conducir el agarre en la carga de eje actual de B—
B / fuerza de conducción utilizable—
La fuerza demandada está dentro del sobre de agarre asumido.
En el límite, esta demostración limita la fuerza utilizable idealmente. Un neumático real desarrolla la fuerza a través del deslizamiento; exceder su capacidad puede significar la horquilla o la intervención. Esto no es una simulación de control de tracción.
LAS FUERAS QUE SIENTO
Siga la fuerza a través del chasis.
Dos coches idénticos. En el mismo instante. La ilustración Ferrari 360 lleva cada respuesta a la fuerza motriz, aceleración y carga del eje. Juega la comparación para ver cómo las diferentes entradas de torque y los tiempos de respuesta afectan la fuerza usable.
Tiempo compartido 0.50 s
A / Stock 360 reference
— N·m
Rear —Frontal —
Fuerza de conducción—
Aceleración—
Carga cambiada hacia atrás—
Ferrari 360 ilustración · asumido L = 2,60 m y h = 0,45 m. Fuerzas enteras de eje; escalas de flecha idénticas para A y B.
B / Ejemplo Stage 2
— N·m
Rear —Frontal —
Fuerza de conducción—
Aceleración—
Carga cambiada hacia atrás—
Ferrari 360 ilustración · asumido L = 2,60 m y h = 0,45 m. Fuerzas enteras de eje; escalas de flecha idénticas para A y B.
Mueva el deslizador de tiempo para comparar las cargas en el mismo instante.
01 / ACCELERATE
a = Fdrive / m
La fuerza de neumáticos utilizable acelera el coche. Torque que supera el agarre no se puede contar como aceleración adicional.
02 / TRANSFER LOAD
ΔFz = m a h / L
El centro de gravedad se encuentra por encima de la carretera. Bajo aceleración, el eje trasero lleva más carga y el frente lleva menos.
Las dos cargas aún suman a mg. El par anterior puede construir esta transferencia de carga antes; no cambia la masa del coche.
El cálculo de transferencia de carga asume equilibrio de lanzamiento en cada instante. La compresión de primavera, el movimiento amortiguador y el campo de cuerpo no se simulan. El marco de alambre Ferrari 360 proporciona contexto visual; los valores de base de ruedas y centro de gravedad son hipótesis de enseñanza, no mediciones tomadas de la ilustración.
Durante un turno, la TCU solicita un par de motor objetivo. Los parches de código de Senica ayudan al partido del motor que se solicita antes, reduciendo el tiempo que el controlador de caja de cambios necesita esperar. Esto mejora la coordinación y puede apoyar cambios más rápidos.
01Solicitudes de TCU
El controlador de caja de cambios pide el motor para el par necesario para la fase de cambio.
02El motor alcanza el objetivo
El control parcheado del motor sigue ese objetivo más rápido, incluyendo una reducción de par pedido.
03Procedimientos de la partida
La condición torque-matching de la TCU puede ser satisfecha antes. El embrague, el actuador y el tiempo mecánico siguen afectando el cambio completo.
Una solicitud ilustrativa de reducción de torque
par motor · N·m
A / respuesta de referencia
B / respuesta seleccionada
Objetivo de la UCI
Utiliza el tiempo compartido del explorador y la constante de respuesta B seleccionada. Los tiempos de solicitud y respuesta de 250 → 100 N·m son datos ilustrativos, no registrados de cambio.
Un par de motor—Acercándose al par solicitado
B / par motor—Acercándose al par solicitado
Objetivo de la UCI100 N·mConstante held en este ejemplo
La pantalla marca una respuesta como “en el grupo de ejemplo” una vez que está dentro de 15 N·m de la solicitud: 10% de este cambio de 150 N·m. Este umbral de enseñanza no es un criterio de aceptación de Ferrari TCU. Alcanzarlo antes ilustra menos retraso de torque-matching; no establece un tiempo de cambio de marcha total. La estrategia de cambio real también controla la restauración de pares.
Estos motores naturalmente aspirados responden al desarrollo cuidadoso. Los rangos de potencia reportados de Senica establecen expectativas realistas: la sensación también viene de la entrega de par, respuesta y coordinación con la caja de cambios.
Notas del fabricante y cifras del taller reportados por Senica
Ferrari
Publicación
Senica-reportado coche estándar
Senica remap + sistema de flujo libre
360 Modena
400 CV / PS
Típicamente alrededor de 380 hp
Aproximadamente 415-425 hp
Challenge Stradale
425 CV / PS
Aproximadamente 420-425 hp
Aproximadamente 435-440 hp
Los rangos de talleres son suministrados por Senica y son productos indicativos, no garantizados o certificados antes y después de los resultados de las pruebas. Las calificaciones CV/PS del fabricante utilizan caballos de fuerza métrica; las cifras del taller se conservan según se informa en hp. Confirme la medición de la rueda-versus-wheel, unidades y el método de corrección de dyno antes de comparar las cifras. No se ha aplicado a esta tabla ninguna conversión de potencia de rueda o pérdida de tracción asumida.
Casi relacionado. Desarrollado individualmente.
El rango de Modena actualizado se acerca a la salida reportada de un estándar Challenge Stradale. Senica atribuye parte de la ventaja de la CS a sus cabezas de construcción y pulido de motores más estrechamente emparejados. La calibración se desarrolla alrededor del hardware y condición de cada coche.
Torque y potencia se reúnen a velocidad del motor.
PkW = TN·m × rpm / 9549.3
El par de pico y la potencia máxima normalmente ocurren a diferentes velocidades del motor. La entrada de 315 lb-ft Stage 2 torque no se mantiene constante al límite rev para inventar una figura de caballos de fuerza. El explorador muestra una respuesta torque representativa, no una curva completa del motor.
La guía Challenge Stradale describe el suavizado dependiente del tiempo detrás de la sensación. Esta cadena simplificada hace visible esa idea.
01SolicitudPosición de pedal, velocidad del motor y modo de conducción
02ArbitradoElija un objetivo de par permitido
03ResponderAvance hacia ese objetivo a lo largo del tiempo
04TransmisiónEl engranaje convierte el par en fuerza de carretera
05Encontrar agarreLos parches de contacto obligan a la fuerza usable
01 / HOW MUCH
El límite establece el destino.
En un controlador basado en par, la posición del pedal es una entrada a una solicitud. La velocidad del motor, el modo y otras demandas también importan. Las coordenadas ECU que solicitan con sus límites permitidos.
Ttarget = min(Trequest, Tcap)
La entrada es 372.85 N·m y la entrada Stage 2 es 427.08 N·m. Con cada uno permitido alcanzar su objetivo completo, el aumento es del 14,5%. Al mismo tiempo, el engranaje, la masa y el agarre suficiente, la aceleración constante utilizable aumenta en la misma proporción. Aplicar un límite ilustrativo del 80% a Stage 2 y sólo 341.67 N·m está permitido: más potencial del motor es de poco uso si el controlador lo retiene.
Este min-función representa un límite. Real arbitration includes multiple operating and protection constraints.
02 / HOW SOON
La constante del tiempo forma el viaje.
Un filtro de primer orden mueve una fracción de la distancia restante hacia el objetivo en cada actualización. Una constante de tiempo más corta significa una fracción más grande, y una respuesta más rápida.
Tnext = Tnow + α(Ttarget − Tnow) α = 1 − e−Δt/τ
Aquí τ es la constante del tiempo y Δt es el intervalo de actualización. Después de un τ, el 63,2% del cambio solicitado está completo. A 2.303τ, es 90% completo.
Esta es una aproximación educativa de primer orden, no una revelación del código ECU de Senica o su tasa de actualización.
03 / Cómo te vuelve
Torque se convierte en fuerza de alcance.
El equipo seleccionado y la unidad final multiplican el par motor. Las pérdidas de tracción lo reducen; el radio neumático convierte el par de ruedas en una fuerza en la carretera.
Fdemand = Tengine × G × η / r
G es la relación de engranajes combinados, pira es la eficiencia de la línea de tracción y r es el radio de rodamiento eficaz. Más fuerza da más aceleración si el agarre puede transmitirlo: a = Fneta / m.
El explorador mantiene el engranaje fijo. Omite cambios de engranaje, aerodinámica arrastre, resistencia a la rodadura e inercia rotacional.
04 / CÓMO GRIP
El camino tiene la última palabra.
Una aproximación circular limita las fuerzas combinadas de conducción y curvatura. Fz es la carga vertical en el eje conducido; μ representa la fricción del neumático-carreo en este modelo.
Fx² + Fy² ≤ (μFz)² Fx,max = √((μFz)² − Fy²)
En el 60% de la utilización lateral, el 80% del radio del círculo permanece disponible longitudinalmente: √(1 − 0.62) = 0.8. La cabecera de esquina sigue una curva, no una simple resta.
Los neumáticos reales son más complejos: el agarre varía con deslizamiento, carga, temperatura, presión y superficie. El diagrama agrega el eje impulsado. La transferencia de carga longitudinal se puede incluir; la transferencia de carga lateral y las cargas individuales de rueda no se modelan.
UN EXAMPLEO TRABAJADO
Un medio segundo. Una diferencia significativa.
Isolate response from extra peak torque. Ambos ejemplos comienzan en 74,57 N·m y apuntan al mismo pico de stock 372,85 N·m. Sólo los cambios constantes del tiempo ilustrativo.
T(t) = Ttarget + (T0 − Ttarget)e−t/τ
A / τ = 0,45 s274.7 N·mtorque a 0,50 s
B / τ = 0.12 s368.2 N·mtorque a 0,50 s
A 0,50 s, B está entregando alrededor de 93.6 N·m más par, aunque ambos eventualmente alcanzan exactamente el mismo pico. Esto aísla el beneficio de respuesta; no reclama una potencia máxima adicional o un tiempo de respuesta de Ferrari medido.
Explore el algoritmo, suposiciones y fuentes +
El algoritmo utilizado en esta página
Para un objetivo constante, la fórmula exponencial anterior resuelve exactamente la respuesta de primer orden. Muestras de Playback que la misma curva en el momento seleccionado; cambiar la velocidad de animación no puede cambiar el resultado.
engine_torque = selected stock or Stage 2 input
request = engine_torque  // full request in this example
torque_cap = cap_percent / 100 * engine_torque
target = min(request, torque_cap)
alpha = 1 - exp(-dt / tau)
torque = torque + alpha * (target - torque)
force_demand = torque * gear_ratio * efficiency / radius
q = lateral_utilisation
k = mu * sqrt(1 - q^2)
H = load_transfer_enabled ? cg_height / wheelbase : 0
force_limit = k * rear_static_load / (1 - k * H)
force_usable = min(force_demand, force_limit)
rear_load = rear_static_load + force_usable * H
La comparación usable-impulse integra fuerza de 0 a 1 segundo usando intervalos trapezoidales de 1 ms. J = ∫Fusabledt y Δv = J/m. Esto cuenta la fuerza de conducción inicial en ambos ejemplos; no es una predicción de lapso o la aceleración-test.
Resolver el agarre y la transferencia de carga juntos
Set q = Fy/(μFz) y k = μ√(1 − q2). Con H = h/L, la carga del eje trasero es Fz,rear,0 + FunidadH. En el límite de fricción, Funidad = k(Fz,rear,0 + FunidadH). Reorganizar da el límite de fuerza en el algoritmo. Desactivar los conjuntos de transferencia de carga H a cero y recupera el modelo de carga fija.
La respuesta es más de un filtro
Un limitador de tarifas es diferente de nuevo: limita el cambio permitido por segundo. Un retraso puro sostiene una respuesta antes de que comience. La ganancia de Pedal-Map cambia la cantidad solicitada. El explorador varía una constante de primer orden y un techo de par; no afirma que estos son los únicos algoritmos en un Ferrari ECU.
Entradas de torque y hipótesis modelo
Stock motor torque input
275 lb-ft / 372.85 N·m
Entrada de par motor de estadio 2
315 lb-ft / 427.08 N·m
Masa de vehículos
1.300 kg
Parte del eje conductor del peso estático
60%
ratio de engranajes combinados / eficiencia
8.0 / 90%
Base de ruedas / altura de centro de gravedad
2.60 m / 0.45 m
Radius neumático eficaz / gravedad
0.33 m / 9.81 m/s²
Torque de motor inicial común
74.57 N·m
Referencia / constantes de respuesta B
0.45 s / ajustable
Las entradas del par provienen de Senica. Se eligen otras constantes para explicar el mecanismo y no se miden los parámetros de vehículo o ECU. El par de pico se trata como una entrada de punto de funcionamiento fijo; el par de motor real varía con rpm, y la potencia pico torque y pico no se necesitan juntos. μ cambia tanto el radio círculo como la fuerza lateral cuando la utilización lateral se mantiene constante; esto no es una prueba de curvatura de velocidad fija. La opción de transferencia de carga asume equilibrio instantáneo y transiciones de suspensión omits, geometría anticuada y sensibilidad de carga de neumáticos.
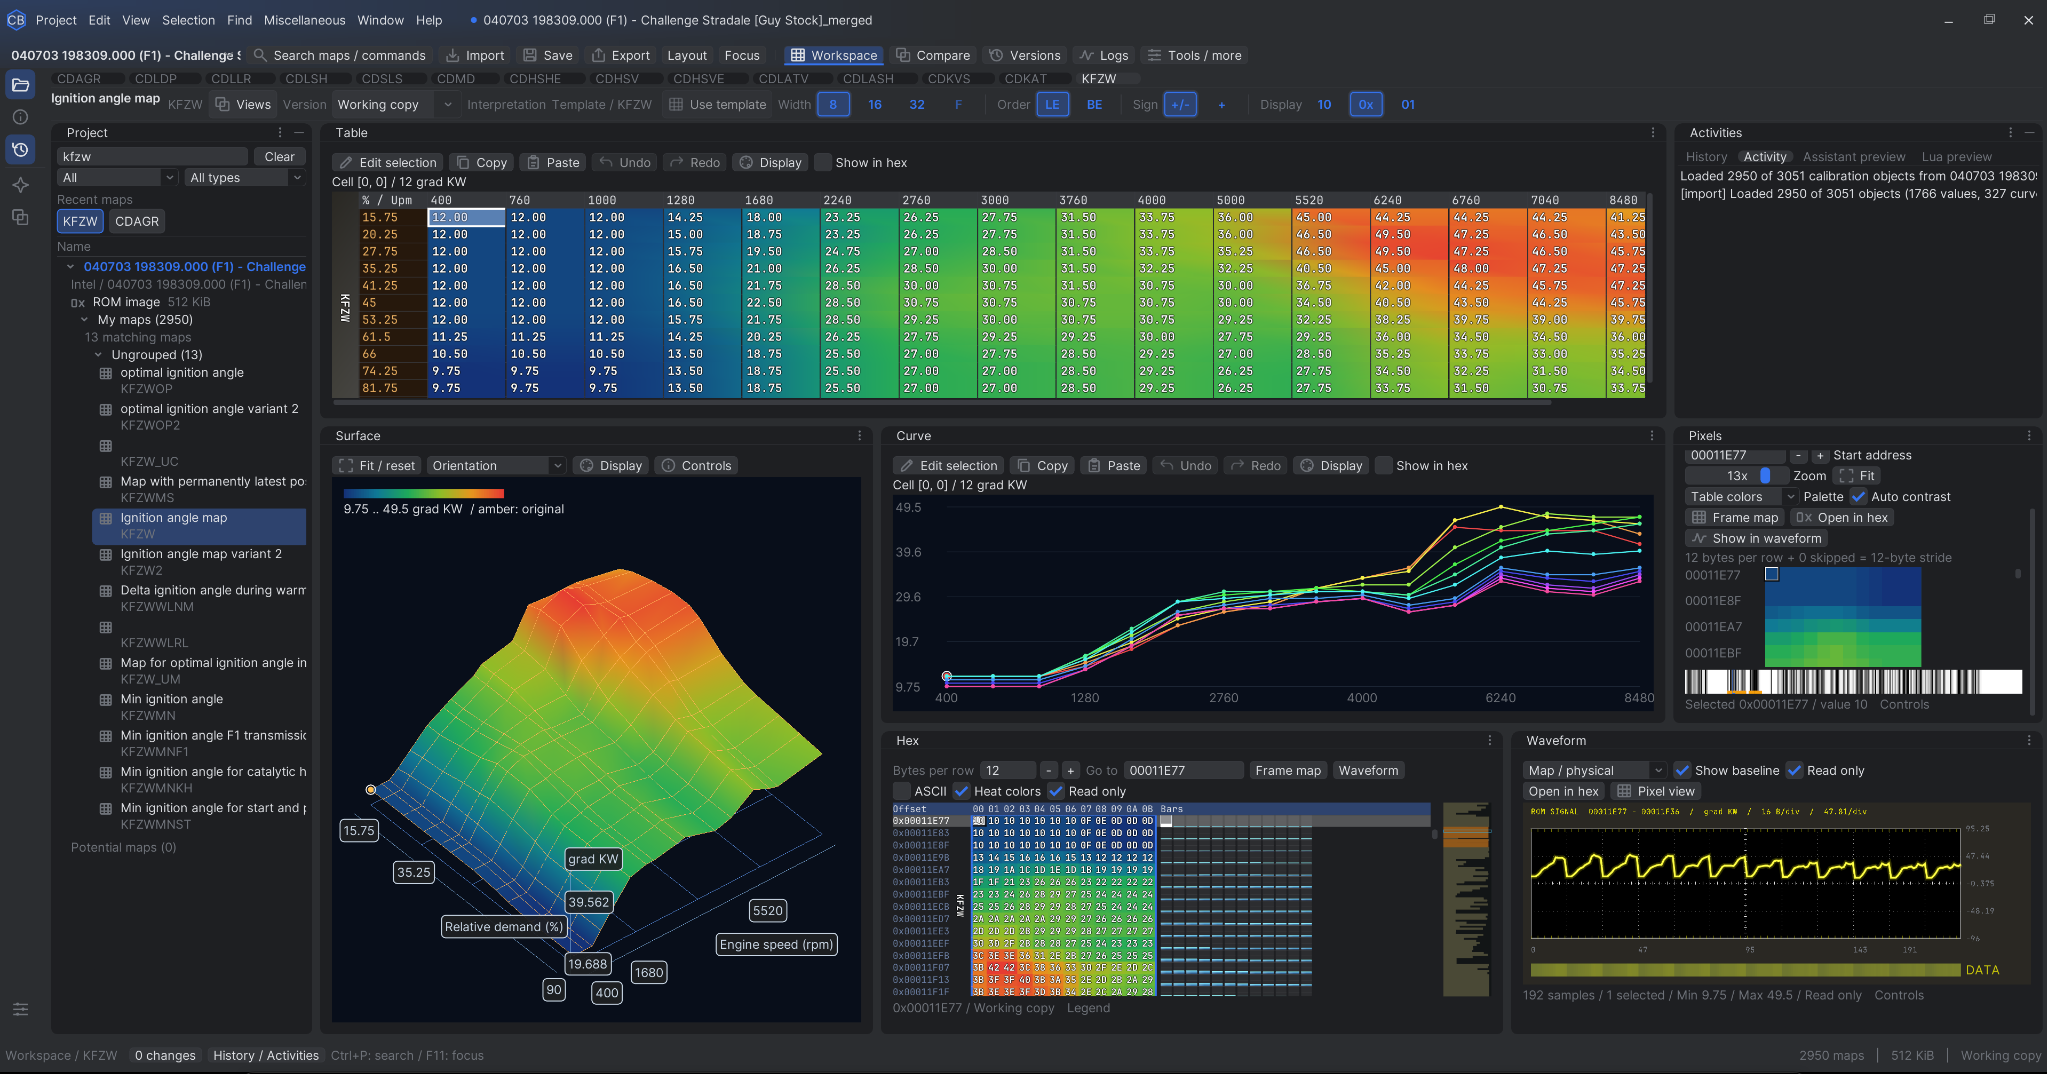
El simulador de arriba explica principios. Este es nuestro entorno de calibración real: software desarrollado internamente para inspeccionar mapas, comparar curvas y trabajar con datos de ECU.
La captura de pantalla muestra un mapa de ignición Challenge Stradale. Es evidencia de nuestras herramientas de calibración, no la fuente de los trazos ilustrativos del par arriba.
ARQUITECTURA DE LA ECU
El control del motor, al detalle.
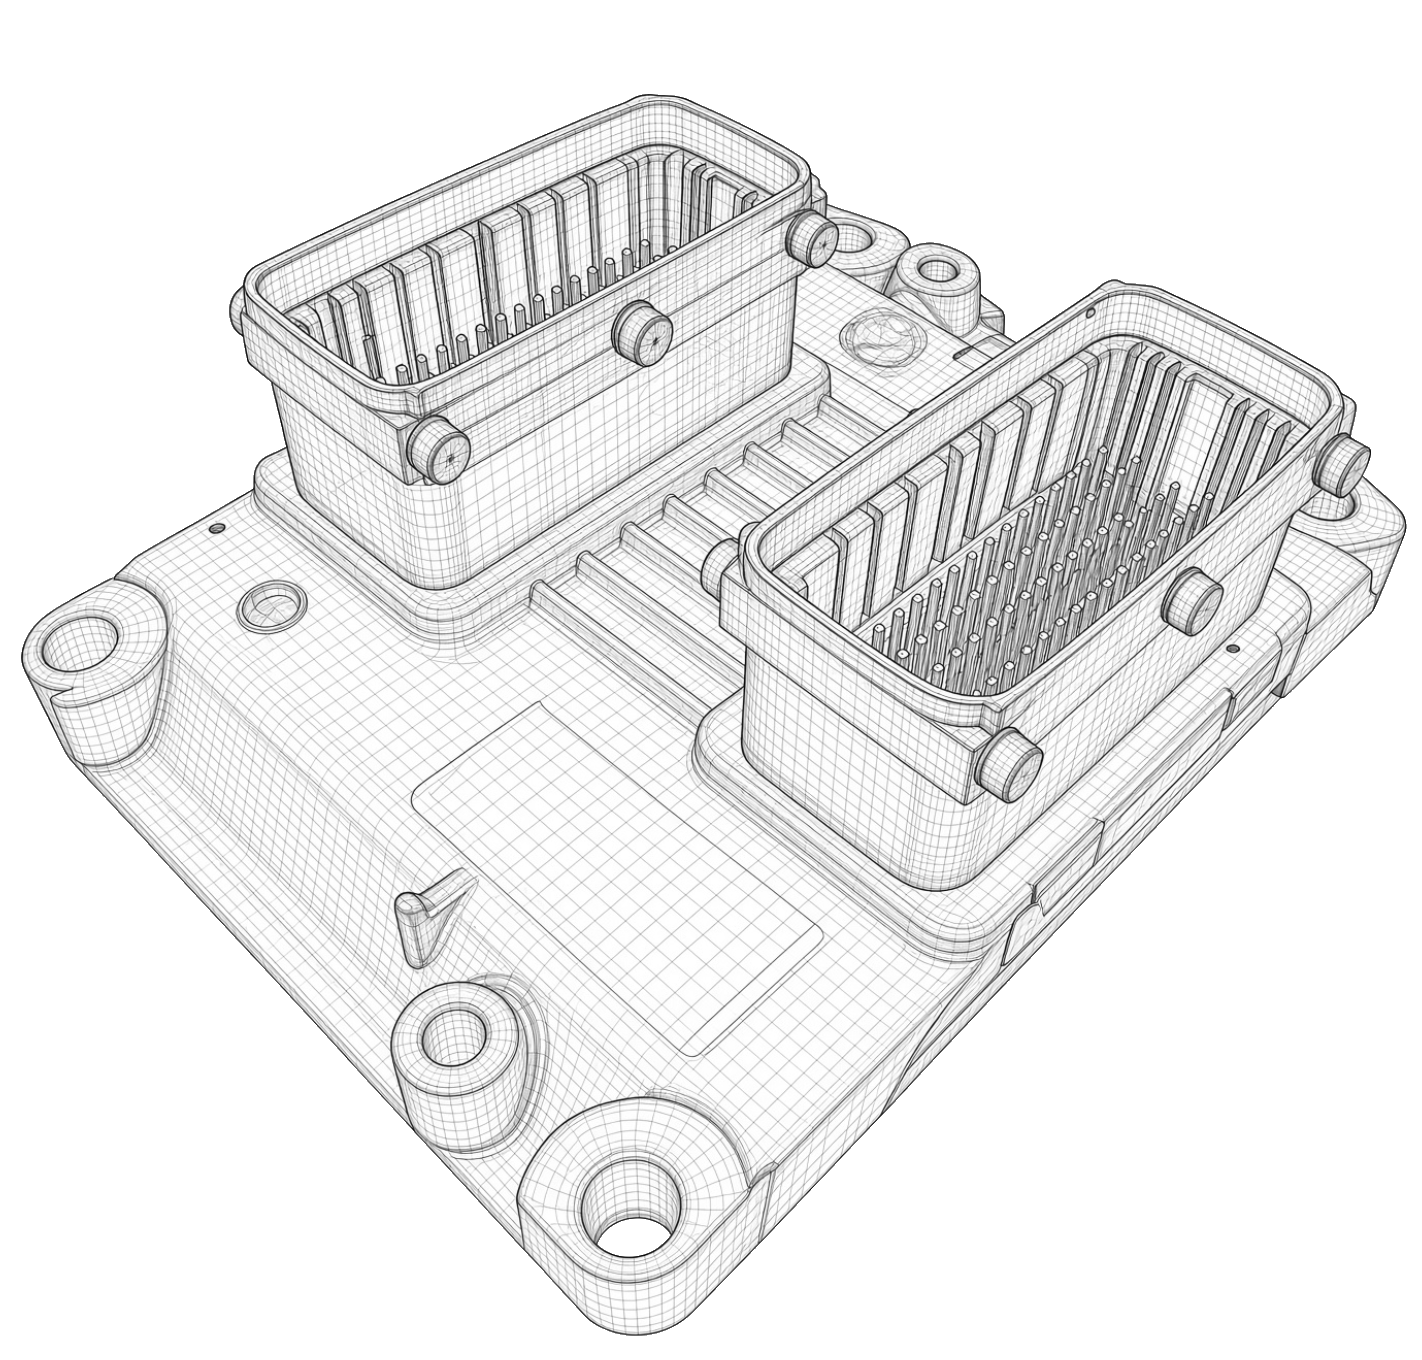
Ferrari 360Unidad de control del motor
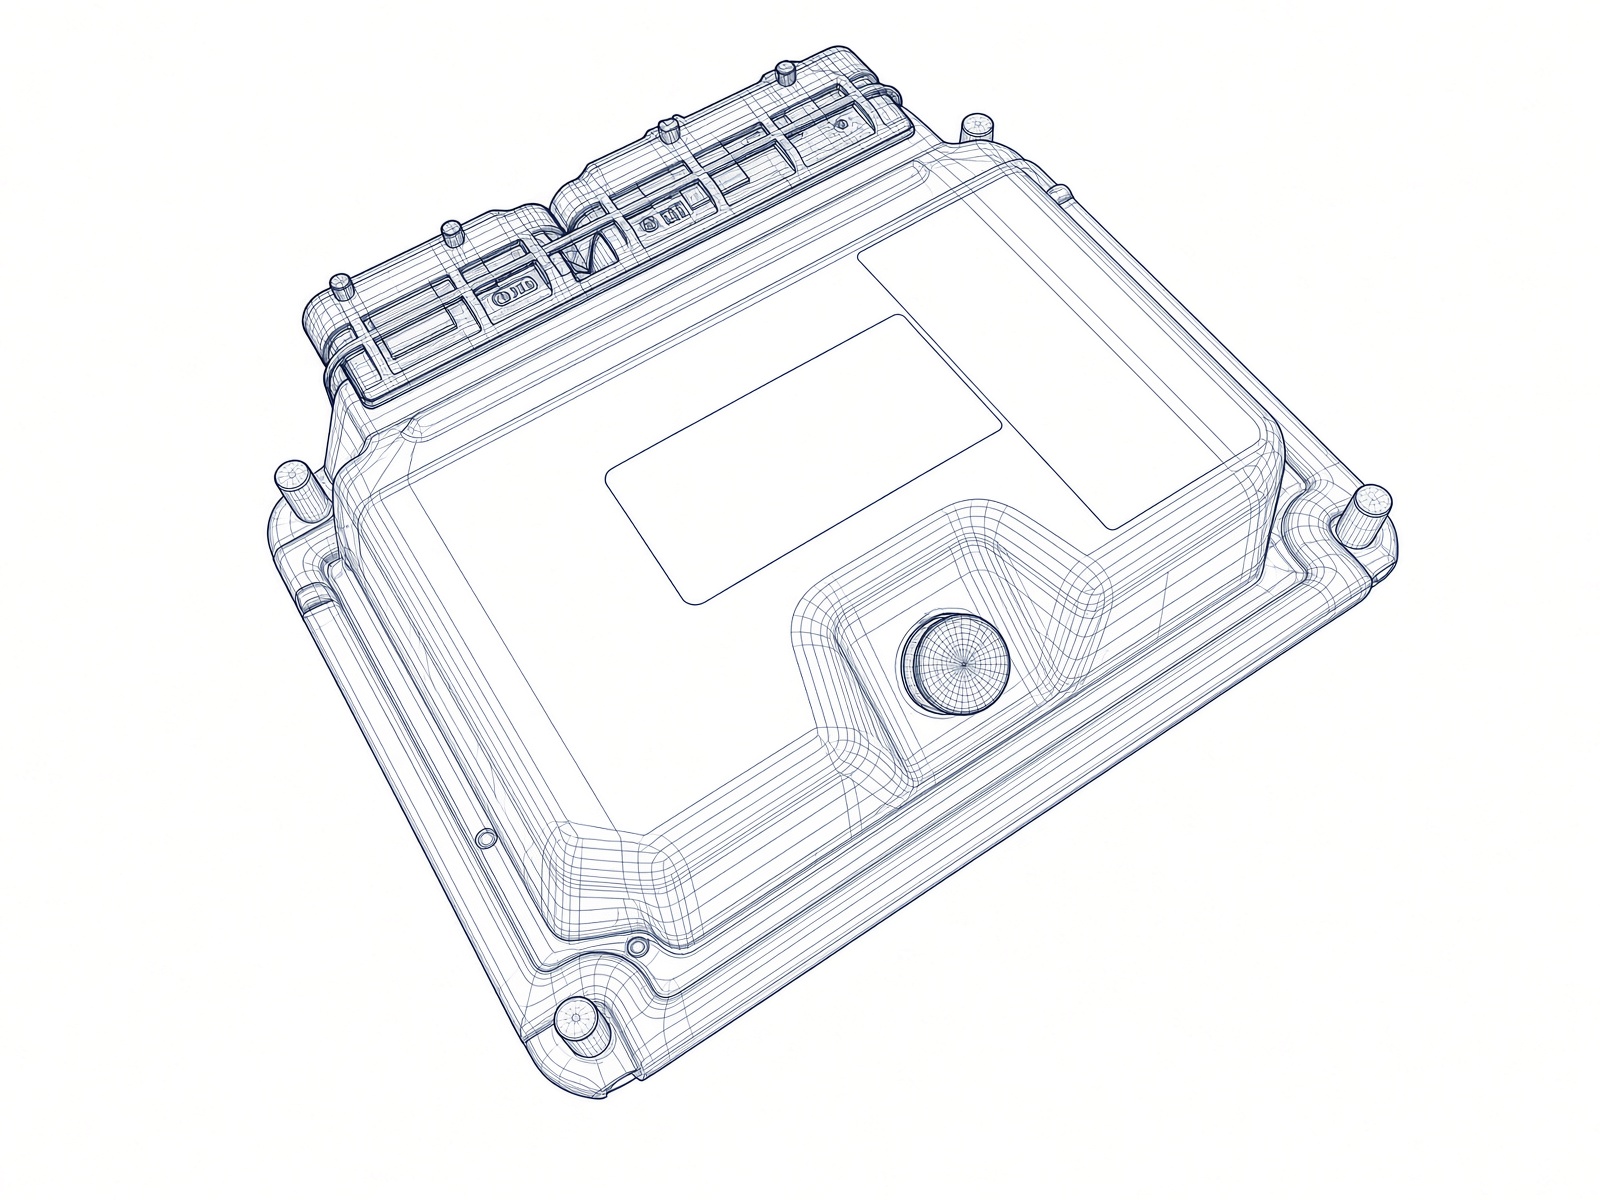
Ferrari F430Unidad de control del motor
Hable con Sam sobre cómo su coche, sus neumáticos y su uso previsto conforman la calibración.
 LA INGENIERÍA DETRÁS DE 360TREV