그 시간에 대 한 교정.
Challenge Stradale의 원래 Pirelli P Zero Corsa는 2003 년에 절단 엣지였습니다. Ferrari는 그 기간의 타이어 그리고 포좌의 주위에 차, 균형을 잡는 견인, 응답, 기능 및 내구성을 개발했습니다. 공장 구경측정은 그 완전한 발사 포장에 속합니다.
 360trev를 뒷받침하는 엔지니어링.
문의하기
코드에서 접촉 패치에 토크 요청을 따르십시오. 응답을 비교하고, 포좌를 검사하고 당신이 느끼는 뒤에 수학을 탐구하십시오.
하드웨어가 움직이고 있다.
현대 타이어는 발사에서 유효한 타이어 보다는 더 건조한 그립을 두드러지게 제공할 수 있습니다. 그 여분의 기계적 능력은 Senica의 접근 방식을 중심으로합니다. 토크 임계값을 수정하고 자동차가 이제 도로로 전송 할 수 있는지에 대한 응답.
Challenge Stradale의 원래 Pirelli P Zero Corsa는 2003 년에 절단 엣지였습니다. Ferrari는 그 기간의 타이어 그리고 포좌의 주위에 차, 균형을 잡는 견인, 응답, 기능 및 내구성을 개발했습니다. 공장 구경측정은 그 완전한 발사 포장에 속합니다.
화합물과 건축에 있는 전진은 적당한 현대 타이어 그립의 더 높은 효과적인 계수, 비교할 수 있는 건조한 조건 하에서 μ를 줄 수 있습니다. 더 중대한 유효한 그립으로, 더 많은 토크는 타이어 미끄러짐의 앞에 도로에 한계 요인이 됩니다.
CS 가이드가 설명한대로 적절한 디지털 토크 임계값을 올리고 추가 그립을 악용하기 위해 토크 스무딩을 줄일 수 있습니다. 목표는 자동차의 실제 설정에서 사용할 수있는 견인 내의 이전 토크 전달이 더 강합니다.
접지력이 높은 타이어를 장착하면 물리적 한계는 달라집니다. 하지만 기존 ECU 프로그램은 저장된 토크 제한을 자동으로 높이거나 프로그래밍된 토크 상승 속도를 빠르게 하지 않습니다. 타이어, 서스펜션 또는 얼라인먼트의 변경을 자동으로 인식하여 해당 캘리브레이션 제한을 다시 작성하는 기능은 없습니다.
취급 혜택은 하드웨어로 도착합니다. 원래 프로그램 된 제한으로 다시 토크 전달에 액세스해야합니다. recalibration. Senica의 remap 주소는 그 간격입니다. 바퀴 미끄러짐에 견인 통제 반응은 underlying 토크 지도를 바꾸기에서 분리됩니다.
전체 자동차 개발
잘 일치한 중단, 줄맞춤 및 타이어 포장은 취급하고 쓸모 있는 그립에 실질적인 차이를 만들 수 있습니다. 이 변화의 아무도는 ECU의 프로그램 된 문턱을 자동으로 제기합니다.
응답 탐험기
275 lb-ft에서 Ferrari 360로 시작하면 Senica의 Stage 2 예와 스포츠 촉매, 무료 흐름 배출 및 우리의 재지도를 가진 315 lb-ft를 비교합니다. 14.5% 이상의 피크 토크가 있습니다. 얼마나 빨리 도착, 그리고 얼마나 많은 그립을 전달할 수 있습니다, 당신이 느끼는 가속을 결정합니다.
토크 입력은 Senica에 의해 공급됩니다: 275 lb-ft 주식과 주어진 기계설비를 위한 성취할 수 있는 315 lb-ft Stage 2 예. 응답 시간, 기어링, 질량 및 도로 상태는 환상적입니다. 이것은 측정된 dyno 곡선 또는 가속 시험하지 않는 최고 토크 모형입니다. Stage 2 이익은 기계설비와 구경측정 변화를 포함합니다; 그것은 단지 모자를 제거하기 위하여 속성이 아닙니다.
≈ 372.85 N·m
전체 주식 피크 토크 참조. 임의 75% 감소는 이 숫자에 적용되지 않습니다.
≈ 427.08 N·m
스포츠 촉매, 자유로운 교류 배출 및 Senica 구경측정. 결과는 개별 자동차 및 구성에 달려 있습니다.
+40 lb-ft ≈ +54.23 N·m · +14.5% 피크 토크 변환 : lb-ft × 1.35582 ≈ N·m. 275 × 1.35582 ≈ 372.85; 315 × 1.35582 ≈ 427.08.
왜 하드웨어가 혼자 소프트웨어 한계를 나타낸지 보십시오. 일러스트의 경우 B의 디지털 토크 한계를 80 %로 설정 한 다음 타이어로드 그립, μ를 올리십시오. 그립 천장 상승; B의 프로그래밍 된 토크 대상은 고정됩니다.
다음으로 디지털 캡을 올리고 응답 시간을 단축하여 여분의 헤드룸을 사용하여 탐험하십시오. A와 B는 항상 선택한 도로 상태를 공유합니다. 80% 조정은 요구한 공장 모자가 아닌 가르침 예입니다. 타이어 및 섀시 컨텍스트를 재시동.
— 이 즉시에 쓸모 있는 가속, A와 비교된 B.
동일한 질량, 장치 및 도로 상태. 그립 envelope 수 안에만 힘.B에는 명시된 Stage 2 토크 잠재력과 더 짧은 설명 응답 시간이 있습니다. Grip은 그 여분의 수요가 가속화되는 방법을 결정합니다.
A 372.85 N·mB 427.08 N·m
주식과 Stage 2에는 다른 토크 입력이 있습니다. 디지털 캡 슬라이더는 선택한 입력 내에서 B를 제한 할 수 있습니다. 추가 엔진 기능을 생성하지 않습니다.A —B —
Δv = ∫F제품 정보₢ 킹 1 초에 속도에 이상적인 변화는, 서점 시험 아닙니다.A 1.04 sB 0.28 s
각 capped 표적을, 가득 차있는 엔진 토크의 90%에 측정하는.— A와 비교 B
도로 힘 × 시간의 밑에 지역. 동일한 질량은 이 이상적인 모형에서 얻은 속도에 있는 동일한 비례적인 변화를 의미합니다.고무가 길을 만나는 곳
가속과 코너링은 힘을 위한 동일한 접촉 헝겊 조각을 요구합니다. 코너 제어를 이동하고 헤드룸 수축을 볼 수 있습니다. 적당한 현대 타이어는 그 그립 봉투를 확장할 수 있습니다. μ를 여기로 늘리고, 엔진의 프로그래밍 토크 제한이 정확히 어디에서 유지되는 동안. Remap은 추가 헤드룸을 사용할 수 있도록 허용된 배송을 변경할 수 있습니다. load transfer가 활성화되어, Rearward로드는 이 원형을 가속 빌드로 변경합니다.
요구되는 힘은 가정된 그립 봉투 안쪽에 있습니다.
경계에서, 이 데모는 이상적으로 사용 가능한 힘을 캡. 실제 타이어는 미끄러짐을 통해 힘을 개발합니다; 그것의 기능을 초과하는 것은 wheelpin 또는 개입을 의미할 수 있습니다. 이것은 견인 통제 가장 아닙니다.
당신이 느끼는 힘
2개의 동일한 차. 동일한 순간. Ferrari 360 일러스트는 힘, 가속도 및 차축 적재를 몰기 위하여 각 응답을 나릅니다. 다른 토크 입력 및 응답 시간이 쓸모있는 힘에 영향을 미치는 방법을 볼 비교를 재생합니다.
같은 순간에 짐을 비교하는 시간 슬라이더를 이동합니다.
a = Fdrive / m
쓸모 있는 타이어 힘은 차를 가속합니다. 그립을 초과하는 토크는 여분의 가속으로 계산 될 수 없습니다.
ΔFz = m a h / L
중력의 중심은 도로 위에 앉습니다. 가속의 밑에, 후방 차축은 더 많은 짐을 나르고 정면은 더 적은을 나릅니다.
Fz,rear = Fz,rear,0 + ΔFz
Fz,front = Fz,front,0 − ΔFz
2개의 짐은 아직도 mg까지 추가합니다. Earlier 토크는 이 짐 이동을 빨리 건설할 수 있습니다; 그것은 차의 질량을 바꾸지 않습니다.
Load-transfer 계산은 모든 순간에 피치 평형을 가정합니다. 스프링 압축, 댐퍼 모션 및 바디 피치는 시뮬레이션되지 않습니다. Ferrari 360 와이어 프레임은 시각적 컨텍스트를 제공합니다. 휠베이스 및 중심의 그라비티 값은 일러스트에서 가져온 측정이 아닌 가정을 가르칩니다.
토크, 응답 및 그립 조정엔진 & 기어박스, 대화에서
이동 중, TCU은 대상 엔진 토크를 요청합니다. Senica의 부호 헝겊 조각은 더 빨리 요구하는 엔진 경기를 돕고, 기어 박스 관제사가 기다릴 필요가 있는 시간을 감소시킵니다. 이것은 조정을 개량하고 더 빠른 교대를 지원할 수 있습니다.
기어 박스 컨트롤러는 이동 단계에 필요한 토크에 대한 엔진을 묻습니다.
패치 된 엔진 제어는 요청된 토크 감소를 포함하여 더 빨리 표적을 따릅니다.
TCU의 토크 매칭 상태는 더 빨리 만족될 수 있습니다. 클러치, 액추에이터 및 기계 타이밍은 여전히 완전한 이동에 영향을 미칩니다.
디스플레이는 "예를 들어 밴드 안쪽"로 응답을 표시하면 15 N · m의 요청에 따라됩니다. 이 150 N · m의 10 %가 변경됩니다. 이 가르침 임계 값은 Ferrari TCU 합격 결정이 아닙니다. 더 빨리 더 적은 토크 매칭 지연을 보여줍니다; 그것은 총 기어 교환 시간을 설치하지 않습니다. 실제적인 변화 전략은 또한 토크 회복을 통제합니다.
응답 또는 공유 시간을 조정하십시오잠재적 관점에서 힘
이 자연적으로 평가된 엔진은 주의깊은 발달에 반응합니다. Senica의 보고된 힘 범위는 현실적인 기대를 놓았습니다: 느낌은 또한 기어 박스를 가진 토크 납품, 응답 및 조정에서 옵니다.
| Ferrari | 관련 기사 | Senica-reported 표준 차 | Senica remap + 자유로운 교류 체계 |
|---|---|---|---|
| 360명 Modena | 400 cv / ps | 전형적으로 약 380 마력 | 약 415–425 마력 |
| Challenge Stradale | 425 cv / ps | 약 420–425 마력 | 약 435~440마력 |
작업장 범위는 Senica에 의해 공급되고, 산출을 보장하지 않거나 시험 결과의 앞에 증명한 표시입니다. 제조업체 CV / PS 등급 사용 메트릭 마력; 워크샵 인물은 HP에서보고 된대로 유지됩니다. 파악하기 전에 crank-versus-wheel 측정, 단위 및 dyno 개정 방법을 확인하십시오. 바퀴 힘 변환이 없거나 차선 손실이 이 테이블에 적용되었습니다.
업그레이드 된 Modena 범위는 표준 Challenge Stradale의보고 된 출력에 접근합니다. Senica은 CS의 장점의 일부가 더 밀접한 일치하는 엔진 빌드 및 연마 헤드에 있습니다. 구경측정은 각 차의 기계설비 그리고 상태의 주위에 개발됩니다.
PkW = TN·m × rpm / 9549.3
피크 토크 및 피크 전력은 일반적으로 다른 엔진 속도에 발생합니다. 315 lb-ft Stage 2 토크 입력은 마력 수치를 발명하기 위해 개정 한계에 상수하지 않습니다. 탐험가는 대표 토크 응답을 보여줍니다, 완전한 엔진 곡선이 아닙니다.
Ferrari 360 Modena 모델 아카이브Ferrari Challenge Stradale 모델 아카이브
수학을 따르라
Challenge Stradale 가이드는 감각 뒤에 시간 의존하는 매끄럽게 묘사합니다. 이 단순화 된 체인은 그 아이디어를 볼 수 있습니다.
토크 기반 컨트롤러에서 페달 위치는 요청에 대한 입력입니다. 엔진 속도, 형태 및 다른 수요는 너무 사정합니다. ECU은 허용한 제한을 요청하는 좌표입니다.
재고 입력은 372.85 N·m이고 Stage 2 입력은 427.08 N·m입니다. 전체 대상에 도달 할 수있는 각으로, 증가는 14.5%입니다. 동일한 기어링, 질량 및 충분한 그립에, 사용 가능한 꾸준한 가속도는 동일한 비율로 상승합니다. 설명 80 % 캡을 Stage 2에 적용하고 341.67 N·m 만 허용됩니다. 더 많은 엔진 잠재력은 컨트롤러가 장착 된 경우 약간의 사용입니다.
이 최소한도 기능은 1개의 한계를 나타냅니다. Real 중재에는 여러 운영 및 보호 제약이 포함되어 있습니다.
첫 번째 명령 필터는 각 업데이트에서 대상을 향해 나머지 거리의 분수를 이동합니다. 더 짧은 시간 상수는 더 큰 분수 및 더 빠른 응답을 의미합니다.
여기 τ는 일정한 시간이고 Δt는 갱신 간격입니다. 요청된 변경의 63.2%가 완료된 후. 2.303τ에, 그것은 90% 완료됩니다.
이것은 Senica의 ECU 부호 또는 그것의 갱신 비율의 공개가 아닌 교육 첫번째 순서 대역입니다.
선택된 기어 및 최종 드라이브는 엔진 토크를 곱합니다. Driveline 손실은 감소시킵니다; 타이어 반경은 도로에 힘으로 바퀴 토크를 개조합니다.
G는 결합된 장치 비율입니다, η는 몬탈 효율성이고 r는 효과적인 회전 반경입니다. 더 많은 힘은 그립이 그것을 전달할 수 있는 경우에 더 가속을 줍니다: a = F이름 * / m.
탐험가는 고정 기어를 보유합니다. It omits 기어 변경, 공기 역학 드래그, 롤링 저항 및 회전 관성.
원형의 약력은 결합된 몰딩과 코너링 힘을 경계합니다. ₢ 킹z 구동 차축에 수직 하중; μ는 이 모형에 있는 타이어 도로 마찰을 대표합니다.
60% 옆 이용에, 원형의 반경의 80%는 유효한 longitudinally 남아 있습니다: √ (1 − 0.62) = 0.8. 코너링 헤드룸은 곡선을 따르고, 간단한 서브트라션이 아닙니다.
진짜 타이어는 더 복잡합니다: 그립은 미끄러짐, 짐, 온도, 압력 및 표면과 변화합니다. 다이어그램은 구동 축을 집계합니다. 경도 짐 이동은 포함될 수 있습니다; 옆 짐 이동 및 개인적인 바퀴 짐은 모델링되지 않습니다.
작동한 예제
여분 피크 토크에서 절연 응답. 두 예제는 74.57 N·m에서 시작하여 동일한 372.85 N·m의 주식 피크를 대상으로합니다. illustrative 시간 일정한 변화만.
A / τ = 0.45 s274.7 N·mtorque 에 0.50 s
B / τ = 0.12 s368.2 N·mtorque 에 0.50 s
0.50 s에서, B는 대략 93.6 N·m 더 토크를 전달하고, 결국 둘 다 동일한 첨단에 도달하더라도. 이것은 응답 이득을 고립시킵니다; 그것은 추가 최고봉 힘 또는 측정한 Ferrari 응답 시간을 주장하지 않습니다.
일정한 표적을 위해, 위의 exponential 공식은 첫번째 순서 응답을 정확하게 해결합니다. 선택한 시간에 동일한 곡선을 재생 샘플; 애니메이션 속도를 변경할 수 없습니다 결과.
engine_torque = selected stock or Stage 2 input
request = engine_torque  // full request in this example
torque_cap = cap_percent / 100 * engine_torque
target = min(request, torque_cap)
alpha = 1 - exp(-dt / tau)
torque = torque + alpha * (target - torque)
force_demand = torque * gear_ratio * efficiency / radius
q = lateral_utilisation
k = mu * sqrt(1 - q^2)
H = load_transfer_enabled ? cg_height / wheelbase : 0
force_limit = k * rear_static_load / (1 - k * H)
force_usable = min(force_demand, force_limit)
rear_load = rear_static_load + force_usable * H
usable-impulse 비교는 0에서 1 초에서 1 ms 사다리꼴 간격을 사용하여 힘을 통합합니다. ₢ 킹제품 정보dt와 Δv = J/m. 이 두 가지 예에서 초기 구동력을 계산합니다. 그것은 랩 타임 또는 가속도 예측이 아닙니다.
세트 q = Fy/(μFz)와 k = μ√(1 − q2). H = h/L로, 후면 차축 짐은 F입니다z, 레이, 0 + F(주)₢ 킹 마찰 경계에서 F(주) = k(Fz, 레이, 0 + F(주)H). Rearranging은 알고리즘의 힘 한계를 제공합니다. 로드 전송을 해제 H를 0로 설정하고 고정로드 모델을 복구합니다.
비율 제한기는 다시 다릅니다 : 그것은 초당 허용 된 변경을 경계합니다. 순수한 지연은 시작하기 전에 응답을 다시 유지합니다. Pedal-map 이득은 요청된 금액을 변경합니다. 탐험가는 첫 번째 주문 시간 상수 및 토크 천장에 따라 달라집니다. Ferrari ECU의 유일한 알고리즘은 주장하지 않습니다.
토크 입력은 Senica에서 옵니다. 다른 일정은 기계장치를 설명하고 측정한 차량 또는 ECU 모수에 선정되지 않습니다. 피크 토크는 고정 운영 지점 입력으로 처리됩니다. 실제 엔진의 토크는 rpm과 피크 토크와 피크 전력이 함께 발생하지 않습니다. μ는 원형 반경과 측면의 힘을 모두 변경하여 측면의 사용은 일정하게 유지됩니다. 이것은 고정 속도 코너 테스트가 아닙니다. 짐 이동 선택권은 즉석 피치 equilibrium와 omits 중단 transients, 반대로 squat 기하학 및 타이어 짐 감도를 가정합니다.
원칙에서 실천까지
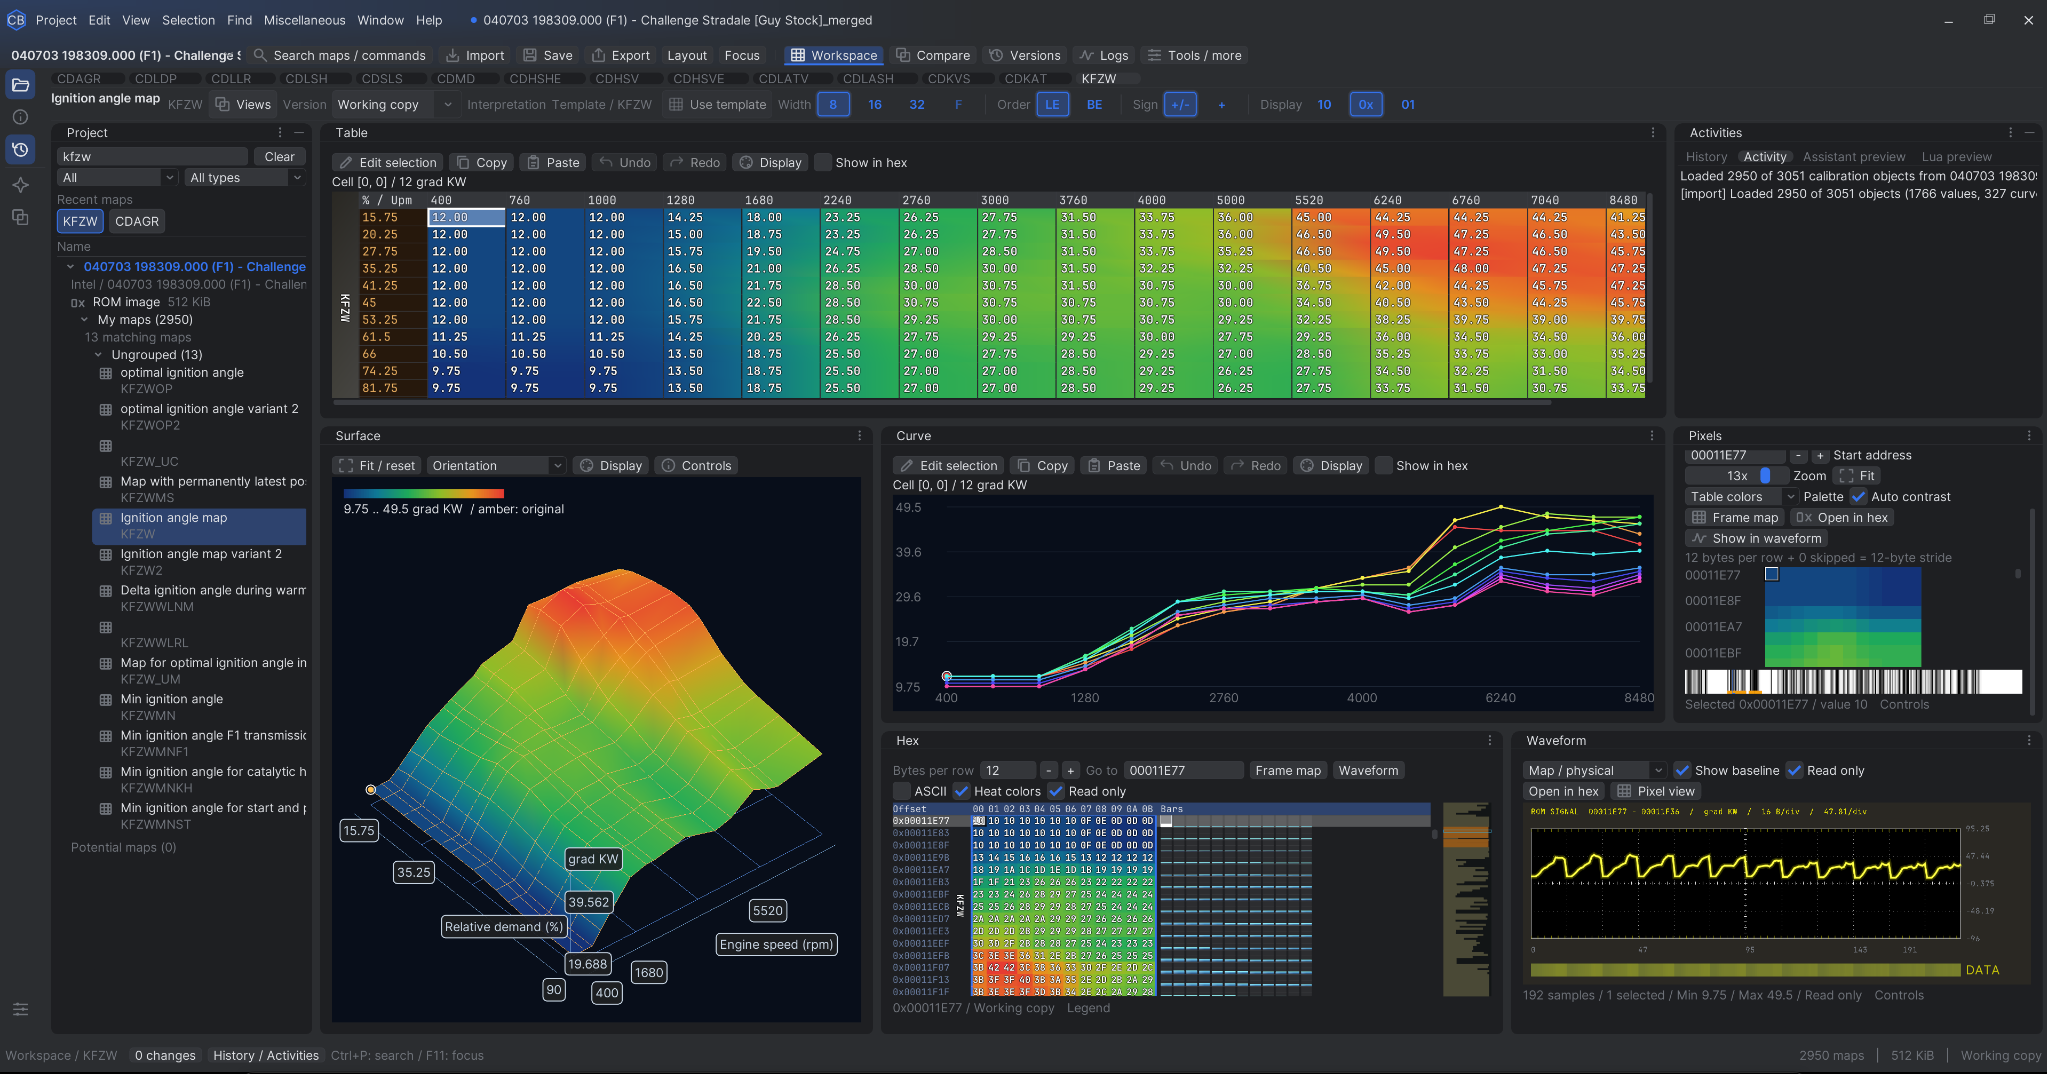
위의 시뮬레이터는 원칙을 설명합니다. 이것은 우리의 실제적인 구경측정 환경입니다: 지도를 검열하기 위하여 개발된 소프트웨어, ECU 자료로 곡선과 일을 비교합니다.
스크린 샷은 Challenge Stradale 점화지도를 보여줍니다. 우리의 교정 도구의 증거, 위의 설명 토크 추적의 소스.
ECU 구조
당신의 차, 그것의 타이어 및 당신의 의도한 사용은 구경측정을 모양 짓는 방법에 관하여 Sam에게 말하십시오.
의논하기 FerrariSENICA 360TREV