Folgen Sie einer Drehmomentanforderung vom Code zum Kontakt-Patch. Vergleichen Sie die Reaktion, inspizieren Sie das Chassis und erkunden Sie die Mathematik hinter dem, was Sie fühlen.
DIE HARDWARE WURDE AUFGESCHLOSSEN
Mehr mechanischer Grip. Die Software muss aufholen.
Moderne Performance-Reifen können deutlich mehr Trockenhaftung bieten als die zum Start verfügbaren Reifen. Diese zusätzliche mechanische Fähigkeit ist von zentraler Bedeutung für den Ansatz von Senica: die Überarbeitung der Drehmomentschwellen und die Anpassung an das, was das Auto jetzt auf die Straße übertragen kann.
01 / DAS ORIGINALE VERPACKUNG
Für seine Zeit kalibriert.
Der ursprüngliche Pirelli P Zero Corsa der Challenge Stradale wurde 2003 zukunftsweisend. Ferrari entwickelte das Auto rund um die Reifen und das Chassis dieser Zeit und balancierte Traktion, Reaktion, Fahrbarkeit und Langlebigkeit. Die Werkskalibrierung gehört zu diesem kompletten Launch-Paket.
02 / DIE Gelegenheit HEUTE
Eine höhere physische Obergrenze.
Fortschritte bei Compounds und Konstruktion können geeigneten modernen Reifen unter vergleichbaren Trockenbedingungen einen höheren effektiven Grip-Koeffizienten, μ, verleihen. Mit größerer verfügbarer Haftung kann mehr Drehmoment die Straße erreichen, bevor der Reifenschlupf zum begrenzenden Faktor wird.
03 / DIE SENICA-KALIBRIERUNG
Nutzen Sie diesen Headroom.
Wie unser CS-Leitfaden erklärt, können wir geeignete digitale Drehmomentschwellen anheben und die Drehmomentglättung reduzieren, um diesen zusätzlichen Griff auszunutzen. Das Ziel ist eine stärkere, frühere Drehmomentabgabe innerhalb der Traktion, die vom tatsächlichen Setup des Autos zur Verfügung steht.
Neue Reifen programmieren das Steuergerät nicht um.
Passen Sie Reifen mit höheren Griffen an und das physikalische Limit ändert sich, aber die ursprüngliche ECU-Programmierung erhöht nicht automatisch die gespeicherten Drehmomentgrenzen oder beschleunigt die programmierte Drehmomentrampe. Es verfügt über keine automatische Kenntnis Ihrer Reifen-, Federungs- oder Ausrichtungs-Upgrades, die diese Kalibrierungsgrenzen neu schreiben.
Die Handling-Vorteile kommen mit der Hardware. Der Zugriff auf die Drehmomentabgabe, die durch die ursprünglich programmierten Grenzwerte zurückgehalten wird, erfordert eine Neukalibrierung. Die Remap von Senica greift diese Lücke auf. Die Reaktionen der Traktionssteuerung auf den Radschlupf sind von der Änderung der zugrunde liegenden Drehmomentabbildungen getrennt.
ENTWICKLUNG DES GESAMTEN KRAFTFAHRZEUGS
Chassis-Verbesserungen stärken den Fall.
Ein gut abgestimmtes Federungs-, Ausrichtungs- und Reifenpaket kann einen wesentlichen Unterschied für das Handling und den nutzbaren Grip ausmachen. Keine dieser Änderungen erhöht automatisch die programmierten Schwellenwerte des ECU.
Unterer Schwerpunkt
Korrekt abgesenkte Aufhängung kann die seitliche Lastübertragung bei gleicher Kurvenbeschleunigung reduzieren. Geometrie und Federweg müssen angemessen bleiben.
Angepasste Frühjahrsraten
Entsprechende Federraten und Dämpfung können die Körperrolle steuern und dazu beitragen, die Reifengeometrie zu erhalten. Weniger Roll allein garantiert nicht mehr Grip auf jeder Oberfläche.
Eingebettete negative Wölbung
Durch eine geeignete negative Wölbung kann der beladene Außenreifen in einer Ecke effektiver arbeiten. Die Einstellung gleicht den Kurvenberührungskontakt gegen geradlinige Traktion und Verschleiß aus.
Geeignete breitere Reifen
Eine richtig abgestimmte breitere Ausstattung kann die Fähigkeit zur Trockenkurvenführung und das Wärmemanagement verbessern. Breite, Compound, Felgenstütze, Druck und Temperatur arbeiten zusammen.
DER REAKTIONSBESUCHER
Mehr Drehmoment. Früher verfügbar.
ILLUSTRALICHES MUSTER
Beginnen Sie mit einem Ferrari 360 bei 275 lb-ft, dann vergleichen Sie Senicas Stage 2-Beispiel bei 315 lb-ft mit Sportkatalysatoren, einem Free-Flow-Abgas und unserer Remap. Das sind rund 14,5% mehr Spitzendrehmoment. Wie schnell es ankommt und wie viel Griff es übertragen kann, bestimmen Sie die Beschleunigung, die Sie fühlen.
Drehmomenteingänge werden von Senica geliefert: 275 lb-ft Lager und ein erreichbares 315 lb-ft Stage 2 Beispiel für die angegebene Hardware. Ansprechzeiten, Verzahnung, Masse und Straßenverhältnisse bleiben illustrativ. Dies ist ein Peak-Drehmoment-Betriebspunktmodell, kein gemessener Dyno-Kurven- oder Beschleunigungstest. Die Stage 2-Verstärkung beinhaltet Hardware- und Kalibrierungsänderungen; sie wird nicht nur dem Entfernen eines Limits zugeschrieben.
A/STOCK FERRARI 360
275 lbs-ft
≈ 372.85 N·m
Bezugsgröße für das Peak-Drehmoment des Vollbestands. Auf diese Zahl wird keine willkürliche 75-prozentige Reduktion angewandt.
B/SENICA STUFE 2
315 lbs-ft
≈ 427.08 N·m
Sportkatalysatoren, ein Free-Flow-Abgas und Senica-Kalibrierung. Die Ergebnisse hängen vom individuellen Fahrzeug und der Konfiguration ab.
Sehen Sie, warum Hardware allein eine Softwaregrenze hinterlässt. Zur Veranschaulichung legen Sie die digitale Drehmomentgrenze von B auf 80% fest und erhöhen dann die Reifen-Straßenhaftung, μ. Die Griffdecke steigt an; das programmierte Drehmomentziel von B bleibt fest.
Als nächstes heben Sie das digitale Limit an und verkürzen die Reaktionszeit, um mit dem zusätzlichen Headroom zu erkunden. A und B teilen sich immer die gewählten Straßenverhältnisse. Die 80%-Einstellung ist ein Lehrbeispiel, keine beanspruchte Fabrikgrenze. Überprüfen Sie den Reifen- und Chassis-Kontext.
Torque nach Ihrer Anfrage
Motordrehmoment · N·m
A/Bestand
B / Exploration
Griffobergrenze*
*Die Griffobergrenze ist die Straßenkraftkapazität, die in ein äquivalentes Motordrehmoment umgewandelt wurde, einschließlich der gewählten Lastübertragungsannahme. Es ist getrennt von der ECU Grenze.
Zum ausgewählten Zeitpunkt
A274.7 N·mMotordrehmoment
B421.6 N·mMotordrehmoment
Die Beschleunigung, die Sie verwenden können
im 0.50 s
A
—
B
—
— brauchbare Beschleunigung zu diesem Zeitpunkt, B gegenüber A.
Gleiche Masse, gleiches Getriebe und gleiche Straßenverhältnisse. Nur Kraft innerhalb der Griffhülle zählt.
B hat das angegebene Momentenpotential der Stufe 2 und die kürzere beispielhafte Ansprechzeit. Grip bestimmt, wie viel von dieser zusätzlichen Nachfrage zu Beschleunigung wird.
Zulässiges Drehmomentziel · ausgewähltes Beispiel
A 372.85 N·m / B 427.08 N·m
Stock und Stage 2 haben unterschiedliche Drehmomenteingänge. Der Digital-Limit-Slider kann B innerhalb seines ausgewählten Eingangs einschränken; er erzeugt keine zusätzliche Motorfähigkeit.
Gesteigerte Geschwindigkeit · erste Sekunde
A — / B —
Δv = ∫Fbrauchbardt/m. Eine idealisierte Änderung der Geschwindigkeit über eine Sekunde, kein Standstart-Test.
Zeit bis 90 % jedes Drehmomentanstiegs
A 1.04 s / B 0.28 s
Gemessen auf jedes gedeckelte Ziel, nicht 90% des vollen Motordrehmoments.
Nutzbarer Fahrimpuls · erste Sekunde
— B im Vergleich zu A
Fläche unter Straßenstärke × Zeit. Gleiche Masse bedeutet die gleiche proportionale Änderung der Geschwindigkeit, die in diesem idealisierten Modell gewonnen wird.
B bei 0.50 s · hohl: gefordert · gefüllt: nutzbar
FALLS KAUTSCHUK AUF DER STRASSE STEHT
Grip ist ein geteiltes Budget.
Beschleunigung und Kurvenfahrt fordern die gleichen Kontakt-Patches für Kraft. Bewegen Sie die Kurvensteuerung und beobachten Sie, wie der Headroom schrumpft. Geeignete moderne Reifen können diese Griffhülle erweitern. Erhöhen Sie hier μ und der Kreis dehnt sich aus, während die programmierte Drehmomentgrenze des Motors genau dort bleibt, wo sie war. Eine Remap kann dann die zulässige Lieferung ändern, um den zusätzlichen Headroom zu nutzen. Wenn die Lastübertragung aktiviert ist, verändert auch die Rückwärtsbelastung diesen Kreis, wenn sich die Beschleunigung aufbaut.
B / geforderte treibende Kraft—
Fahrgriff bei aktueller Achslast von B—
B / nutzbare Antriebskraft—
Die geforderte Kraft befindet sich innerhalb der angenommenen Griffhülle.
An der Grenze begrenzt diese Demonstration die nutzbare Kraft ideal. Ein echter Reifen entwickelt Kraft durch Schlupf; Überschreitung seiner Fähigkeit kann Raddrehen oder Eingriff bedeuten. Dies ist keine Traktionssteuerungssimulation.
DIE KRÄFTE, DIE SIE FÜHLEN
Folgen Sie der Kraft durch das Chassis.
Zwei identische Autos. Im selben Augenblick. Die Ferrari 360-Illustration führt jede Reaktion auf Antriebskraft, Beschleunigung und Achslast. Spielen Sie den Vergleich, um zu sehen, wie sich die verschiedenen Drehmomenteingaben und Reaktionszeiten auf die nutzbare Kraft auswirken.
Geteilte Zeit 0.50 s
A / Aktien 360 Referenz
— N·m
hinten —vorn —
Antriebskraft—
Beschleunigung—
Nach hinten verschobene Last—
Ferrari 360 Abbildung · angenommen L = 2,60 m und h = 0,45 m. Vollachskräfte; identische Pfeilskalen für A und B.
B / Stage-2-Beispiel
— N·m
hinten —vorn —
Antriebskraft—
Beschleunigung—
Nach hinten verschobene Last—
Ferrari 360 Abbildung · angenommen L = 2,60 m und h = 0,45 m. Vollachskräfte; identische Pfeilskalen für A und B.
Bewegen Sie den Zeitschieber, um die Lasten zum gleichen Zeitpunkt zu vergleichen.
01 / ACCELERATE
a = Fdrive / m
Nutzbare Reifenkraft beschleunigt das Auto. Drehmoment, das die Griffigkeit übersteigt, kann nicht als zusätzliche Beschleunigung gezählt werden.
02/ÜBERTRAGUNGSLADE
ΔFz = m a h / L
Der Schwerpunkt liegt über der Straße. Bei Beschleunigung trägt die Hinterachse mehr Last und die Vorderseite weniger.
Die beiden Beladungen summieren sich immer noch zu mg. Früheres Drehmoment kann diese Lastübertragung früher aufbauen; es ändert nicht die Masse des Autos.
Die Load-Transfer-Berechnung geht von einem Pitch-Gleichgewicht zu jedem Zeitpunkt aus. Federkompression, Dämpferbewegung und Körperteilung werden nicht simuliert. Der Ferrari 360 Wireframe bietet visuellen Kontext; Der Radstand und die Schwerpunktwerte sind Lehrannahmen, keine Messungen aus der Abbildung.
Während einer Schaltung fordert die TCU ein Soll-Motormoment an. Die Code-Patches von Senica helfen dem Motor, die Anforderung früher zu erfüllen, wodurch die Zeit, die der Getrieberegler warten muss, reduziert wird. Dies verbessert die Koordination und kann schnellere Schichten unterstützen.
01TCU-Anträge
Die Getriebesteuerung fragt den Motor nach dem für die Schaltphase benötigten Drehmoment.
02Motor erreicht den Sollwert
Die gepatchte Motorsteuerung folgt diesem Ziel schneller, einschließlich einer angeforderten Drehmomentreduzierung.
03Verlagerungserlöse
Die Drehmomentanpassungsbedingung der TCU kann früher erfüllt werden. Kupplung, Aktuator und mechanisches Timing beeinflussen immer noch die komplette Verschiebung.
Eine beispielhafte Drehmomentreduzierungsanforderung
Motordrehmoment · N·m
A/Referenzantwort
B / Selected Response
TCU-Ziel
Verwendet die geteilte Zeit des Explorers und die ausgewählte B-Antwortkonstante. Die 250 → 100 N·m Anforderungs- und Antwortzeiten sind illustrative, nicht aufgezeichnete Schichtdaten.
A/Motordrehmoment—Annäherung an den Sollwert
B/Motordrehmoment—Annäherung an den Sollwert
TCU-Ziel100 N·mKonstant gehalten in diesem Beispiel
Die Anzeige markiert eine Antwort als „innerhalb des Beispielbandes, sobald sie innerhalb von 15 N·m von der Anforderung liegt: 10% dieser 150 N·m ändern sich. Diese Lehrschwelle ist kein Ferrari TCU-Akzeptanzkriterium. Das frühere Erreichen zeigt eine geringere Drehmomentanpassungsverzögerung; es wird keine Gesamtwechselzeit festgelegt. Die tatsächliche Schaltstrategie steuert auch die Drehmomentwiederherstellung.
Diese natürlich angesaugten Motoren reagieren auf eine sorgfältige Entwicklung. Die von Senica gemeldeten Leistungsbereiche setzen realistische Erwartungen: Das Gefühl kommt auch von der Drehmomentabgabe, dem Ansprechen und der Koordination mit dem Getriebe.
Herstellerbewertungen und von Senica gemeldete Werkstattzahlen
Ferrari
Veröffentlichtes Rating
Von Senica gemeldetes Standardfahrzeug
Senica Remap + Free-Flow-System
360 Modena
400 CV / PS
Typischerweise rund 380 PS
Ca. 415-425 hp
Challenge Stradale
425 CV / PS
Ca. 420–425 hp
Ca. 435-440 hp
Werkstattreihen werden von Senica geliefert und sind Richtwerte, keine garantierten Ergebnisse oder zertifizierte Vorher-Nachher-Testergebnisse. Hersteller CV/PS-Ratings verwenden metrische Pferdestärken; die Werkstattzahlen werden wie in hp angegeben beibehalten. Bestätigen Sie die Kurbel-Rad-Messung, die Einheiten und das Dyno-Korrekturverfahren vor dem Vergleich der Zahlen. Auf diese Tabelle wurde keine Umrechnung der Radleistung oder ein angenommener Verlust des Antriebsstrangs angewandt.
Eng verwandt. Individuell entwickelt.
Die aktualisierte Modena-Reihe nähert sich der gemeldeten Ausgabe einer Standard-Challenge Stradale. Senica führt einen Teil des Vorteils des CS auf seinen enger abgestimmten Motorbau und seine polierten Köpfe zurück. Die Kalibrierung wird um die Hardware und den Zustand jedes Autos herum entwickelt.
Drehmoment und Leistung treffen bei Motordrehzahl aufeinander.
PkW = TN·m × rpm / 9549.3
Spitzendrehmoment und Spitzenleistung treten normalerweise bei unterschiedlichen Motordrehzahlen auf. Der 315 lb-ft Stufe 2 Drehmomenteingang wird nicht konstant auf die Drehzahlgrenze gehalten, um eine Pferdestärke Figur zu erfinden. Der Explorer zeigt eine repräsentative Drehmomentantwort, keine vollständige Motorkurve.
In einem drehmomentbasierten Controller ist die Pedalposition eine Eingabe für eine Anforderung. Motordrehzahl, Modus und andere Anforderungen sind ebenfalls wichtig. Die ECU koordiniert diese Anforderung mit ihren zulässigen Grenzwerten.
Ttarget = min(Trequest, Tcap)
Der Aktieneingang beträgt 372,85 N·m und der Stage 2-Eingang 427,08 N·m. Wenn jeder sein volles Ziel erreichen kann, beträgt der Anstieg 14,5%. Bei gleicher Verzahnung, Masse und ausreichender Griffigkeit steigt die nutzbare stetige Beschleunigung um das gleiche Verhältnis an. Wenden Sie eine beispielhafte 80% -Grenze auf Stage 2 an und nur 341,67 N · m ist zulässig: Mehr Motorpotential nützt wenig, wenn der Controller es zurückhält.
Diese Min-Funktion stellt eine Grenze dar. Echte Schlichtung umfasst mehrere Betriebs- und Schutzbeschränkungen.
02 / WIE SOON
Die Zeitkonstante prägt die Reise.
Ein Filter erster Ordnung bewegt bei jedem Update einen Bruchteil der verbleibenden Entfernung zum Ziel. Eine kürzere Zeitkonstante bedeutet einen größeren Bruchteil und eine schnellere Antwort.
Tnext = Tnow + α(Ttarget − Tnow) α = 1 − e−Δt/τ
Hier ist τ die Zeitkonstante und Δt das Aktualisierungsintervall. Nach einem τ sind 63,2% der angeforderten Änderung abgeschlossen. Bei 2.303τ ist es 90% vollständig.
Dies ist eine pädagogische Annäherung erster Ordnung, keine Offenlegung des ECU-Codes von Senica oder seiner Aktualisierungsrate.
03 / WIE ES IHNEN RECHTET
Das Drehmoment wird zur Zugkraft.
Der gewählte Gang und der Endantrieb vervielfachen das Motormoment. Antriebsverluste reduzieren ihn; der Reifenradius wandelt das Radmoment in eine Kraft auf der Straße um.
Fdemand = Tengine × G × η / r
G ist das kombinierte Übersetzungsverhältnis, η ist der Wirkungsgrad des Antriebsstrangs und r ist der effektive Rollradius. Mehr Kraft gibt mehr Beschleunigung, wenn Griff es übertragen kann: a = FNetz / m.
Der Entdecker hält die Verzahnung fest. Es fehlen Gangwechsel, aerodynamischer Widerstand, Rollwiderstand und Drehträgheit.
04 / WIE VIEL WIRD GRIP
Der Weg hat das letzte Wort.
Eine kreisförmige Approximation begrenzt die kombinierten Antriebs- und Kurvenkräfte. Fz die vertikale Belastung der angetriebenen Achse; μ steht in diesem Modell für die Reibung zwischen Reifen und Fahrbahn.
Fx² + Fy² ≤ (μFz)² Fx,max = √((μFz)² − Fy²)
Bei 60% lateraler Auslastung bleiben 80% des Kreisradius längs verfügbar: √(1 - 0,62) = 0,8. Cornering Headroom folgt einer Kurve, nicht einfach Subtraktion.
Echte Reifen sind komplexer: Der Grip variiert je nach Schlupf, Belastung, Temperatur, Druck und Oberfläche. Das Diagramm aggregiert die angetriebene Achse. Die Längslastübertragung kann einbezogen werden; die Querlastübertragung und die einzelnen Radlasten werden nicht modelliert.
ARBEITSBEISPIEL
Eine halbe Sekunde. Ein bedeutsamer Unterschied.
Isolieren Sie das Ansprechen von zusätzlichem Spitzendrehmoment. Beide Beispiele beginnen bei 74,57 N · m und zielen auf den gleichen Aktienpeak von 372,85 N · m ab. Nur die illustrative Zeitkonstante ändert sich.
T(t) = Ttarget + (T0 − Ttarget)e−t/τ
A / τ = 0,45 s274,7 N · Torque bei 0,50 s
B / τ = 0,12 s368.2 N · Torque bei 0,50 s
Bei 0,50 s liefert B etwa 93,6 N · m mehr Drehmoment, obwohl beide schließlich genau die gleiche Spitze erreichen. Dies isoliert den Response-Vorteil; es beansprucht keine zusätzliche Spitzenleistung oder eine gemessene Ferrari-Reaktionszeit.
Erkunden Sie den Algorithmus, Annahmen und Quellen +
Der auf dieser Seite verwendete Algorithmus
Für ein konstantes Ziel löst die Exponentialformel oben die Antwort erster Ordnung genau. Wiedergabeproben, die zur ausgewählten Zeit die gleiche Kurve aufweisen; die Änderung der Animationsgeschwindigkeit kann das Ergebnis nicht ändern.
engine_torque = selected stock or Stage 2 input
request = engine_torque  // full request in this example
torque_cap = cap_percent / 100 * engine_torque
target = min(request, torque_cap)
alpha = 1 - exp(-dt / tau)
torque = torque + alpha * (target - torque)
force_demand = torque * gear_ratio * efficiency / radius
q = lateral_utilisation
k = mu * sqrt(1 - q^2)
H = load_transfer_enabled ? cg_height / wheelbase : 0
force_limit = k * rear_static_load / (1 - k * H)
force_usable = min(force_demand, force_limit)
rear_load = rear_static_load + force_usable * H
Der Usable-Impuls-Vergleich integriert die Kraft von 0 auf 1 Sekunde mit 1 ms trapezförmigen Intervallen. J = ∫Fbrauchbardt und Δv = J/m. Dies zählt die anfängliche treibende Kraft in beiden Beispielen; es ist keine Rundenzeit- oder Beschleunigungstestvorhersage.
Lösen von Griff und Lastübertragung zusammen
Set q = Fy/(μFz) und k = μ√(1 - q2). Bei H = h/L ist die Hinterachslast Fz, hinten,0 + FAntriebH. An der Reibungsgrenze FAntrieb = k(Fz, hinten,0 + FAntriebH. Rearrangement gibt die Kraftgrenze im Algorithmus an. Die Deaktivierung der Lastübertragung setzt H auf Null und stellt das Festlastmodell wieder her.
Antwort ist mehr als ein Filter
Ein Ratenbegrenzer ist wieder anders: Er begrenzt die erlaubte Änderung pro Sekunde. Eine reine Verzögerung hält eine Antwort zurück, bevor sie beginnt. Pedal-Map-Gewinn ändert den angeforderten Betrag. Der Explorer variiert eine Zeitkonstante erster Ordnung und eine Drehmomentobergrenze; er behauptet nicht, dass dies die einzigen Algorithmen in einem Ferrari-ECU sind.
Drehmoment-Inputs und Modellannahmen
Drehmomenteingabe des Motors
275 lb-ft / 372,85 N·m
Motordrehzahlstufe 2
315 lb-ft / 427,08 N · m
Fahrzeugmasse
1.300 kg
Anteil der angetriebenen Achsen am statischen Gewicht
60%
Gesamtübersetzung/-wirkungsgrad
8.0 / 90%
Radstand/Schwerpunkthöhe
2.60 m / 0.45 m
Effektiver Reifenradius/Schwerkraft
0.33 m / 9.81 m/s²
Gemeinsames Anfangsdrehmoment des Motors
74.57 N·m
Referenz/B-Ansprechkonstanten
0,45 s / einstellbar
Die Drehmomenteingaben stammen von Senica. Andere Konstanten werden gewählt, um den Mechanismus zu erklären und sind keine gemessenen Fahrzeug- oder ECU-Parameter. Das Spitzendrehmoment wird als fester Betriebspunkt behandelt; das Drehmoment eines realen Motors variiert mit der Drehzahl, und das Spitzendrehmoment und die Spitzenleistung müssen nicht zusammen auftreten. μ ändert sowohl den Kreisradius als auch die Seitenkraft, wenn die seitliche Auslastung konstant gehalten wird; dies ist keine Kurvenfahrtprüfung mit fester Drehzahl. Die Load-Transfer-Option nimmt ein augenblickliches Pitch-Gleichgewicht an und lässt Fahrwerkstransienten, Kniebeugegeometrie und Reifenlastempfindlichkeit aus.
Pirelli: moderne Reifenentwicklung2023 · Fortschritte in Verbindung, Konstruktion und Trockenleistung. Allgemeiner Kontext, kein gemessener CS-Reifenvergleich.
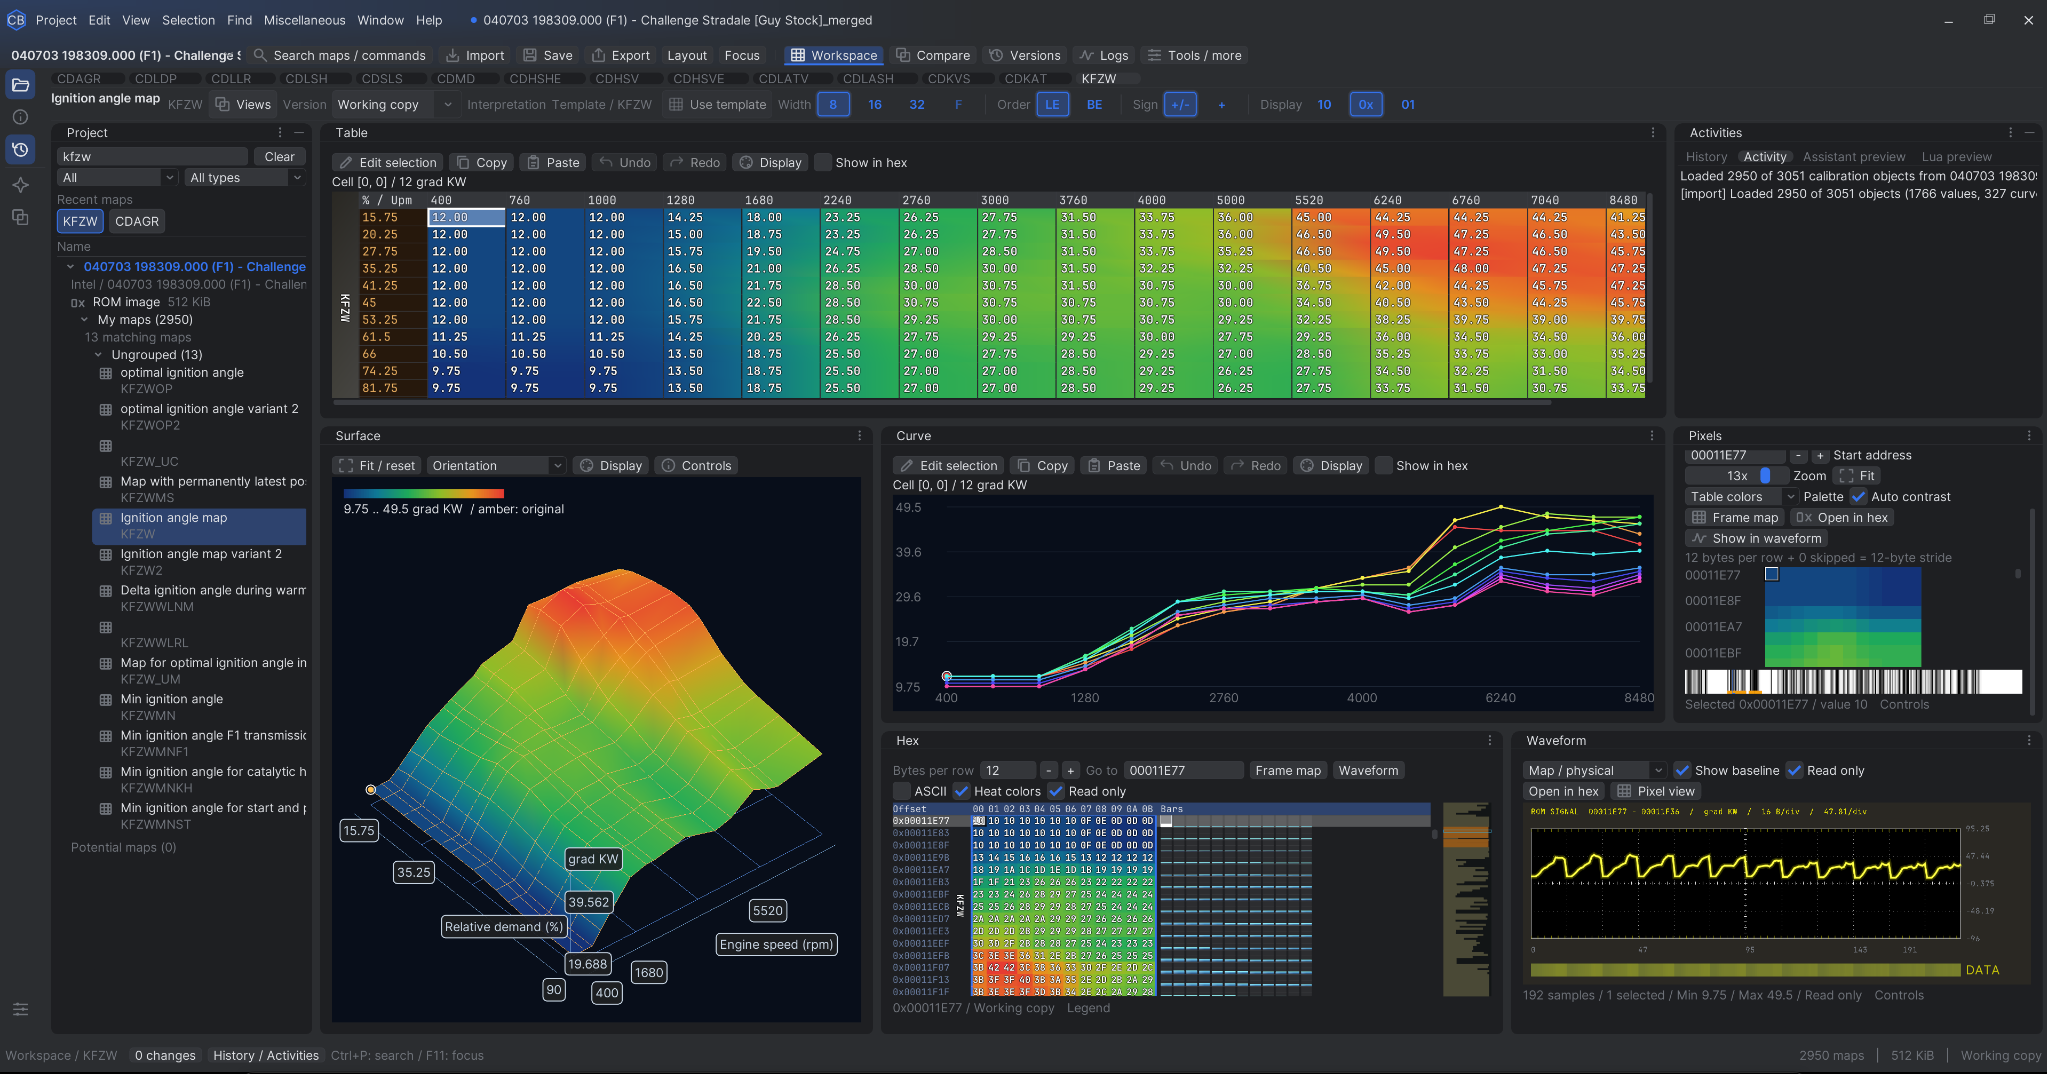
Der Simulator oben erklärt Prinzipien. Dies ist unsere eigentliche Kalibrierumgebung: Software, die im eigenen Haus entwickelt wurde, um Karten zu inspizieren, Kurven zu vergleichen und mit ECU-Daten zu arbeiten.
Der Screenshot zeigt eine Challenge Stradale Zündkarte. Es ist ein Beweis für unsere Kalibrierwerkzeuge, nicht die Quelle der illustrativen Drehmomentspuren oben.
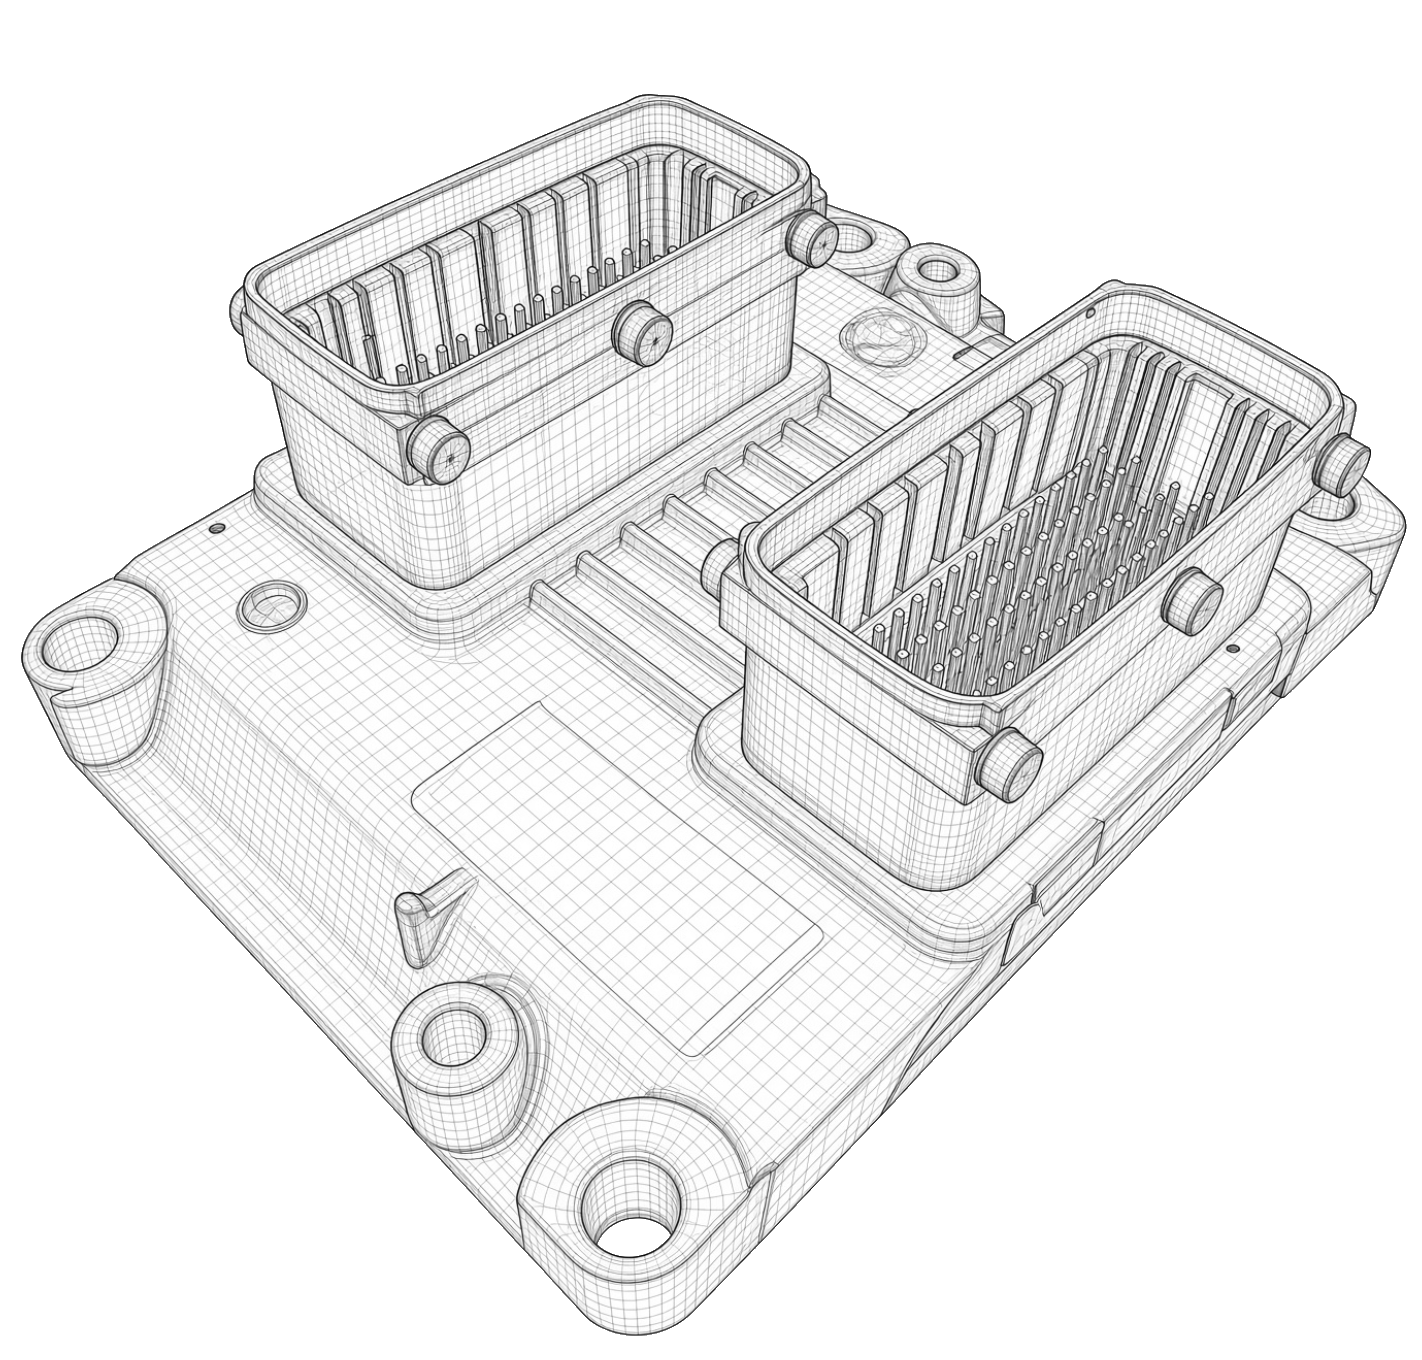
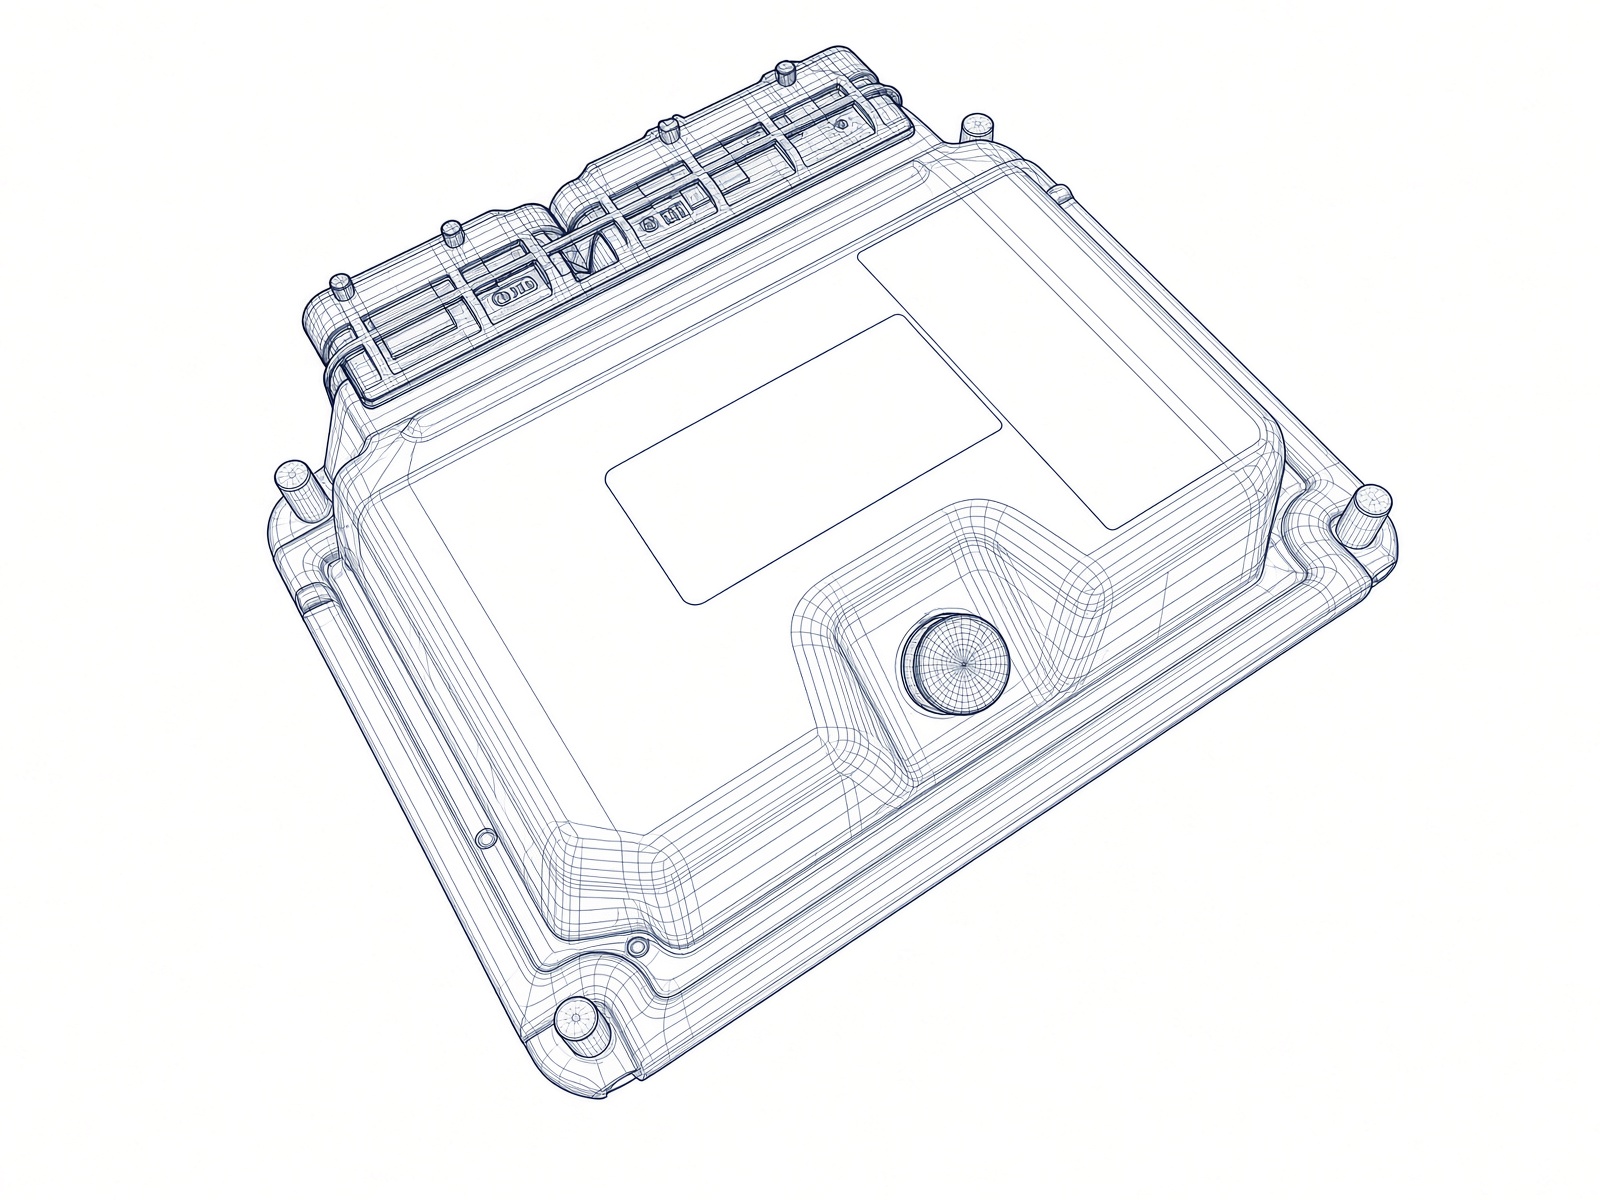
AUFBAU DES MOTORSTEUERGERÄTS
Motorsteuerung im Detail.
Ferrari 360Motorsteuergerät
Ferrari F430Motorsteuergerät
Sprechen Sie mit Sam darüber, wie Ihr Auto, seine Reifen und Ihr Verwendungszweck die Kalibrierung beeinflussen.
 DIE TECHNIK HINTER 360TREV