Siga uma solicitação de torque do código para o patch de contato. Compare a resposta, inspecione o chassis e explore a matemática por trás do que você sente.
O hardware está em movimento
Mais aperto mecânico. O software deve recuperar.
Os pneus de desempenho moderno podem proporcionar uma aderência significativamente mais seca do que os pneus disponíveis no lançamento. Essa capacidade mecânica extra é central para a abordagem de Senica: revisitar os limiares de torque e responder de acordo com o que o carro pode agora transmitir para a estrada.
01 / o pacote original
Calibrado para o seu tempo.
O Pirelli P Zero Corsa original do Challenge Stradale foi de vanguarda em 2003. Ferrari desenvolveu o carro em torno dos pneus e chassis desse período, equilibrando tração, resposta, capacidade de condução e durabilidade. A calibração da fábrica pertence àquele pacote de lançamento completo.
02 - A oportunidade de hoje
Um teto físico mais alto.
Os avanços nos compostos e na construção podem dar aos pneus modernos adequados um maior coeficiente de aderência eficaz, μ, em condições secas comparáveis. Com maior aderência disponível, mais torque pode chegar à estrada antes que o deslizamento do pneu se torne o fator limitante.
03 / a calibração senica
Faz uso da sala da cabeça.
Como explica o nosso guia CS, podemos aumentar os limiares de torque digital adequados e reduzir a suavização do torque para explorar essa aderência extra. O objetivo é mais forte, mais cedo a entrega de torque dentro da tração disponível a partir da configuração real do carro.
Os pneus novos não reescrevem os ECU.
A montagem de pneus com maior aderência altera o limite físico, mas a programação original da ECU não aumenta automaticamente os limites de binário guardados nem acelera a subida de binário programada. Não existe um reconhecimento automático das alterações aos pneus, à suspensão ou ao alinhamento que reescreva esses limites de calibração.
Os benefícios de manuseio chegam com o hardware. O acesso à entrega de torque retido pelos limites programados originais requer recalibração. Senica O remape da Bíblia aborda essa lacuna. As reações de tração-controle ao deslizamento da roda são separadas de alterar os mapas de torque subjacentes.
Desenvolver todo o carro
As melhorias de chassis fortalecem o caso.
Uma suspensão, alinhamento e pacote de pneus bem alinhados podem fazer uma diferença substancial para o manuseio e aderência utilizável. Nenhuma destas alterações aumenta automaticamente os limiares programados de ECU.
Centro de gravidade inferior
Suspensão corretamente baixada pode reduzir a transferência de carga lateral para a mesma aceleração de canto. As viagens de geometria e suspensão devem permanecer apropriadas.
Taxas de mola iguais
As taxas de mola e amortecimento adequados podem controlar o rolo corporal e ajudar a manter a geometria dos pneus. Menos rolo sozinho não garante mais aderência em cada superfície.
Câmbar negativo discado
Adequado camber negativo pode manter o pneu carregado fora trabalhando de forma mais eficaz em um canto. A configuração equilibra o contato de canto contra tração e desgaste em linha reta.
Pneus mais largos adequados
Um ajuste mais amplo adequado pode melhorar a capacidade de cantoria seca e gerenciamento de calor. A largura, o composto, o suporte da jante, a pressão e a temperatura trabalham juntos.
O Explorador de Resposta
Mais torque. Mais cedo no momento.
Modelo ilustrativo
Iniciar com um Ferrari 360 a 275 lb-ft, depois comparar Senica ’s Stage 2 exemplo a 315 lb-ft com catalisadores esportivos, um escapamento de fluxo livre e nosso remape. Isso é em torno de 14,5% mais pico de torque. Quão rapidamente chega, e quanta aderência pode transmiti-lo, determinar a aceleração que você sente.
As entradas de torque são fornecidas por Senica : 275 lb-ft e um total de 315 lb-ft Stage 2 exemplo para o hardware indicado. Os tempos de resposta, a marcha, a massa e as condições rodoviárias continuam a ser ilustrativos. Este é um modelo de ponto de operação de pico-torque, não uma curva de dyno medida ou teste de aceleração. O ganho de Stage 2 inclui mudanças de hardware e calibração; não é atribuído apenas à remoção de uma tampa.
A / estoque Ferrari 360
275 lb-ft
≈ 372.85 N·m
A referência completa de pico-torque. Não se aplica qualquer redução arbitrária de 75% a este número.
B / Senica Etapa 2
315 lb-ft
≈ 427.08 N·m
Catalisadores esportivos, um escape de fluxo livre e calibração Senica. Os resultados dependem do carro individual e da configuração.
Veja por que hardware sozinho deixa um limite de software. Para uma ilustração, fixar os limites de binário digital de B para 80%, em seguida, aumentar a aderência pneu-estrada, μ. O teto de aderência sobe; o alvo de torque programado de B permanece fixo.
Em seguida, levante a tampa digital e encurtar o tempo de resposta para explorar usando o headroom extra. A e B compartilham sempre as condições de estrada selecionadas. O cenário de 80% é um exemplo de ensino, não um teto de fábrica reivindicado. Revisitar o contexto do pneu e do chassi.
Torque após o seu pedido
Torque do motor · N·m
A / unidade populacional
B / exploração
Limite máximo de aderência*
*Teto Grip é a capacidade de força de estrada convertida em torque equivalente do motor, incluindo a suposição de transferência de carga selecionada. É separado da tampa ECU.
No instante seleccionado
A274.7 N·mbinário do motor
B421.6 N·mbinário do motor
A aceleração que você pode usar
Em 0.50 s
A
—
B
—
— aceleração utilizável neste instante, B comparado com A.
Mesma massa, engrenagens e condições de estrada. Apenas a força dentro do envelope de aderência conta.
B tem o potencial de torque declarado Stage 2 e o menor tempo de resposta ilustrativa. O aperto determina quanto dessa demanda extra se torna aceleração.
Alvo de torque permitido · exemplo selecionado
A 372.85 N·m / B 427.08 N·m
Estoque e Stage 2 têm diferentes entradas de torque. A barra digital-cap pode restringir B dentro de sua entrada selecionada; não gera capacidade adicional do motor.
Velocidade ganha · primeiro segundo
A — / B —
Δv = ∫Futilizáveldt / m. Uma mudança de velocidade idealizada ao longo de um segundo, não um teste de arranque em pé.
Tempo até 90% de cada aumento de torque
A 1.04 s / B 0.28 s
Medido em relação a cada alvo coberto, não 90% do binário total do motor.
Impulso de condução utilizável · primeiro segundo
— B em comparação com A
Área sob força rodoviária × tempo. A mesma massa significa a mesma alteração proporcional da velocidade obtida neste modelo idealizado.
B em 0.50 s · oco: exigido · preenchido: utilizável
Onde o lixo encontra a estrada
Grip é um orçamento compartilhado.
Aceleração e cantoria pedir os mesmos patches de contato para a força. Mova o controle de canto e veja o psiquiatra da sala de cabeceira. Pneus modernos adequados podem expandir esse envelope de aderência. Aumentar μ aqui e o círculo se expande, enquanto os limites de torque programados do motor permanecem exatamente onde estava. Um remape pode então alterar a entrega permitida para usar a sala de estar adicional. Com a transferência de carga ativada, o carregamento para trás também altera este círculo à medida que a aceleração se constrói.
B / força motriz exigida—
Punho de condução na carga do eixo de corrente B—
B / força motriz utilizável—
A força exigida está dentro do envelope de aderência assumido.
Na fronteira, esta demonstração cobre a força utilizável idealmente. Um pneu real desenvolve força através de deslizamento; exceder a sua capacidade pode significar pinos de rodas ou intervenção. Isto não é uma simulação de controlo de tração.
As forças que você sente
Siga a força através do chassis.
Dois carros idênticos. No mesmo instante. A ilustração Ferrari 360 carrega cada resposta através da força motriz, aceleração e carga por eixo. Jogue a comparação para ver como as diferentes entradas de torque e tempos de resposta afetam a força utilizável.
Tempo partilhado 0.50 s
A / Stock 360 referência
— N·m
Traseira —Frente —
Força motriz—
Aceleração—
Carga deslocada para trás—
Ferrari 360 ilustração · assumiu L = 2,60 m e h = 0,45 m. Forças de eixo inteiro; escalas de seta idênticas para A e B.
B / Stage 2 exemplo
— N·m
Traseira —Frente —
Força motriz—
Aceleração—
Carga deslocada para trás—
Ferrari 360 ilustração · assumiu L = 2,60 m e h = 0,45 m. Forças de eixo inteiro; escalas de seta idênticas para A e B.
Mova a barra de tempo para comparar as cargas no mesmo instante.
01 - Aceleração
a = Fdrive / m
A força do pneu utilizável acelera o carro. Torque que excede a aderência não pode ser contado como aceleração extra.
02 / Carga de transferência
ΔFz = m a h / L
O centro de gravidade fica acima da estrada. Sob aceleração, o eixo traseiro carrega mais carga e a frente carrega menos.
As duas cargas ainda se somam a mg. O torque mais adiantado pode construir esta transferência de carga mais cedo; ele não muda a massa do carro.
O cálculo de transferência de carga assume equilíbrio de pitch a cada instante. A compressão da mola, o movimento do amortecedor e o pitch do corpo não são simulados. A estrutura de arame Ferrari 360 fornece contexto visual; os valores de distância entre eixos e centro de gravidade são pressupostos de ensino, não medições tiradas da ilustração.
Durante um turno, o TCU solicita um torque do motor alvo. Os patches de código Senica ajudam o motor a corresponder a esse pedido mais cedo, reduzindo o tempo que o controlador da caixa de velocidades precisa esperar. Isto melhora a coordenação e pode apoiar mudanças mais rápidas.
01TCU pedidos
O controlador da caixa de velocidades pede ao motor o binário necessário para a fase de mudança.
02Correspondência do motor
O controle do motor remendado segue esse alvo mais rapidamente, incluindo uma redução de torque solicitada.
03Rendimentos de mudança
A condição de combinação de torque do TCU pode ser satisfeita mais cedo. Embreagem, atuador e tempo mecânico ainda afetam o deslocamento completo.
Um pedido ilustrativo de redução do binário
Torque do motor · N·m
A / resposta de referência
B / resposta selecionada
TCU alvo
Usa o tempo compartilhado do explorador e a constante de resposta B selecionada. Os 250 → 100 N·m de solicitação e tempo de resposta são ilustrativos, não registrados dados de deslocamento.
A / torque do motor—Abordagem do pedido
B / binário do motor—Abordagem do pedido
TCU alvo100 N·mMantido constante neste exemplo
O display marca uma resposta como “dentro da banda de exemplo” uma vez que está dentro de 15 N·m do pedido: 10% desta mudança 150 N·m. Este limiar de ensino não é um critério de aceitação Ferrari TCU. Alcançar-se mais cedo ilustra menos atraso de combinação de binário; não estabelece um tempo total de mudança de velocidades. A estratégia de mudança real também controla a restauração do torque.
Estes motores naturalmente aspirados respondem a um desenvolvimento cuidadoso. As faixas de potência relatadas de Senica definem expectativas realistas: a sensação também vem da entrega de torque, resposta e coordenação com a caixa de velocidades.
Avaliação do fabricante e Senica números de oficina reportados
Ferrari
Avaliação publicada
Senica automóveis normalizados notificados
Senica remap + sistema de fluxo livre
360 Modena
400 cv / ps
Tipicamente cerca de 380 hp
Aproximadamente 415-425 hp
Challenge Stradale
425 cv / ps
Aproximadamente 420-425 hp
Aproximadamente 435-440 hp
As gamas de oficinas são fornecidas por Senica e são indicativas, não garantidas ou certificadas antes e depois dos resultados dos ensaios. As classificações CV/PS do fabricante usam potência métrica; os valores da oficina são retidos como relatado no hp. Confirmar a medição da manivela-versus-roda, unidades e método de correção do dyno antes de comparar figuras. Nenhuma conversão de potência da roda ou presumível perda de linha de acionamento foi aplicada a esta tabela.
Está intimamente relacionado. Individualmente desenvolvido.
A atualização Modena intervalo aproxima-se da saída reportada de uma norma Challenge Stradale . Senica atribui parte da vantagem do CS à sua construção de motor mais próxima e cabeças polidas. Calibração é desenvolvido em torno do hardware e condição de cada carro.
Torque e energia se encontram à velocidade do motor.
PkW = TN·m × rpm / 9549.3
O pico de torque e o pico de potência ocorrem normalmente em diferentes velocidades do motor. A entrada de torque de 315 lb-ft Stage 2 não é mantida constante até o limite de rev para inventar uma figura de potência. O explorador mostra uma resposta de torque representativa, não uma curva completa do motor.
A Challenge Stradale o guia descreve a suavização dependente do tempo por trás do sentimento. Esta cadeia simplificada torna essa ideia visível.
01PedidoPosição do pedal, velocidade do motor e modo de condução
02ArbitragemEscolha um alvo de torque permitido
03ResponderMova-se para esse alvo ao longo do tempo
04TransmitirEngrenagem transforma torque em força rodoviária
05Encontrar a aderênciaOs patches de contacto ligaram a força utilizável
01 / Quanto
A tampa define o destino.
Em um controlador baseado em torque, a posição do pedal é uma entrada para uma solicitação. A velocidade do motor, o modo e outras exigências também importam. As ECU coordenadas que solicitam com os seus limites permitidos.
Ttarget = min(Trequest, Tcap)
A entrada em stock é de 372,85 Nm e a Stage 2 A entrada é 427.08 N·m. Com cada um autorizado a atingir seu alvo completo, o aumento é de 14,5%. Na mesma engrenagem, massa e aderência suficiente, a aceleração constante utilizável aumenta pela mesma proporção. Aplicar uma tampa ilustrativa de 80% a Stage 2 e apenas 341,67 N·m é permitido: mais potencial do motor é de pouca utilização se o controlador retê-lo.
Esta função mínima representa um limite. A arbitragem real inclui várias restrições operacionais e de proteção.
02 - Quanto mais rápido
A constante do tempo molda a viagem.
Um filtro de primeira ordem move uma fração da distância restante para o alvo em cada atualização. Uma constante de tempo mais curta significa uma fração maior, e uma resposta mais rápida.
Tnext = Tnow + α(Ttarget − Tnow) α = 1 − e−Δt/τ
Aqui τ é a constante de tempo e Δt é o intervalo de atualização. Após uma τ, 63,2% da alteração solicitada está completa. A 2.303τ, está 90% completo.
Trata-se de uma aproximação educacional de primeira ordem, não de uma divulgação de Senica ’s ECU código ou a sua taxa de actualização.
03 / Como ele chega a você
Torque torna-se força de tracção.
A engrenagem selecionada e a acionamento final multiplicam o binário do motor. As perdas da linha de transmissão reduzem-na; o raio do pneu converte o binário da roda numa força na estrada.
Fdemand = Tengine × G × η / r
G é a relação de transmissão combinada, η é a eficiência da linha de transmissão e r é o raio de rolamento eficaz. Mais força dá mais aceleração se a aderência pode transmiti-lo: a = Fnet / m.
O explorador mantém as engrenagens arranjadas. Omite mudanças de engrenagem, arrasto aerodinâmico, resistência ao rolamento e inércia rotacional.
04 / Quanto vai agarrar
A estrada tem a palavra final.
Uma aproximação circular limita as forças combinadas de condução e encurralamento. Fz é a carga vertical no eixo accionado; μ representa o atrito pneu-estrada neste modelo.
Fx² + Fy² ≤ (μFz)² Fx,max = √((μFz)² − Fy²)
Com 60% de utilização lateral, 80% do raio do círculo permanece disponível longitudinalmente: √(1 - 0,62) = 0,8. Cornering headroom segue uma curva, não subtração simples.
Pneus reais são mais complexos: a aderência varia com deslizamento, carga, temperatura, pressão e superfície. O diagrama agrega o eixo accionado. A transferência de carga longitudinal pode ser incluída; a transferência de carga lateral e as cargas individuais das rodas não são modeladas.
Um exemplo trabalhado
Um meio segundo. Uma diferença significativa.
Isolar a resposta do pico de torque extra. Ambos os exemplos começam em 74,57 N·m e visam o mesmo pico de 372,85 N·m. Apenas o tempo ilustrativo muda constantemente.
T(t) = Ttarget + (T0 − Ttarget)e−t/τ
A / τ = 0,45 s274,7 N·mtorque a 0,50 s
B / τ = 0,12 s368,2 N·mtorque a 0,50 s
Em 0,50 s, B está entregando cerca de 93,6 N·m mais torque, embora ambos eventualmente atingir exatamente o mesmo pico. Isto isola o benefício da resposta; não reivindica potência de pico adicional ou um tempo de resposta de Ferrari medido.
Explore o algoritmo, pressupostos e fontes +
O algoritmo usado nesta página
Para um alvo constante, a fórmula exponencial acima resolve exatamente a resposta de primeira ordem. Amostras de reprodução dessa mesma curva no tempo selecionado; mudar a velocidade da animação não pode alterar o resultado.
engine_torque = selected stock or Stage 2 input
request = engine_torque  // full request in this example
torque_cap = cap_percent / 100 * engine_torque
target = min(request, torque_cap)
alpha = 1 - exp(-dt / tau)
torque = torque + alpha * (target - torque)
force_demand = torque * gear_ratio * efficiency / radius
q = lateral_utilisation
k = mu * sqrt(1 - q^2)
H = load_transfer_enabled ? cg_height / wheelbase : 0
force_limit = k * rear_static_load / (1 - k * H)
force_usable = min(force_demand, force_limit)
rear_load = rear_static_load + force_usable * H
A comparação de impulso utilizável integra força de 0 a 1 segundo utilizando intervalos trapezoidais de 1 ms. J = ∫Futilizáveldt e Δv = J/m. Isto conta a força motriz inicial em ambos os exemplos; não é uma previsão de lap-time ou aceleração-teste.
Solucionar a aderência e a transferência de carga em conjunto
Definir q = Fy/(μFz) e k = μ?(1 − q2). Com H = h/L, a carga do eixo traseiro é de Fz,rear,0 + FconduzirH. No limite de atrito, Fconduzir = k(Fz,rear,0 + FconduzirH). O rearranjo dá o limite de força no algoritmo. Desativar os conjuntos de transferência de carga H a zero e recupera o modelo de carga fixa.
A resposta é mais de um filtro
Um limitador de taxa é diferente novamente: limita a mudança permitida por segundo. Um atraso puro retém uma resposta antes de começar. O ganho Pedal-map altera o valor solicitado. O explorador varia uma constante de tempo de primeira ordem e um teto de torque; ele não afirma que estes são os únicos algoritmos em um Ferrari ECU .
Inputs de torque e pressupostos de modelo
Entrada do binário do motor de reserva
275 lb-ft / 372.85 N·m
Entrada de binário do motor Stage 2
315 lb-ft / 427.08
Massa do veículo
1.300 kg
Percentagem de eixos accionados do peso estático
60%
Relação / eficiência das artes combinadas
8.0 / 90%
Distância entre eixos / altura do centro de gravidade
2.60 m / 0.45 m
Raio/gravidade eficaz do pneu
0.33 m / 9.81 m/s²
Torque inicial comum do motor
74.57 N·m
Constantes de resposta de referência / B
0,45 s / ajustável
As entradas de torque vêm de Senica. Outras constantes são escolhidas para explicar o mecanismo e não são medidos veículos ou ECU parâmetros. O binário máximo é tratado como uma entrada fixa do ponto de funcionamento; o binário real do motor varia com rpm, e o binário máximo e a potência máxima não precisam ocorrer em conjunto. μ altera tanto o raio do círculo como a força lateral quando a utilização lateral é mantida constante; este não é um ensaio de curva de velocidade fixa. A opção de transferência de carga pressupõe equilíbrio instantâneo do pitch e omite transientes de suspensão, geometria anti-esquato e sensibilidade à carga dos pneus.
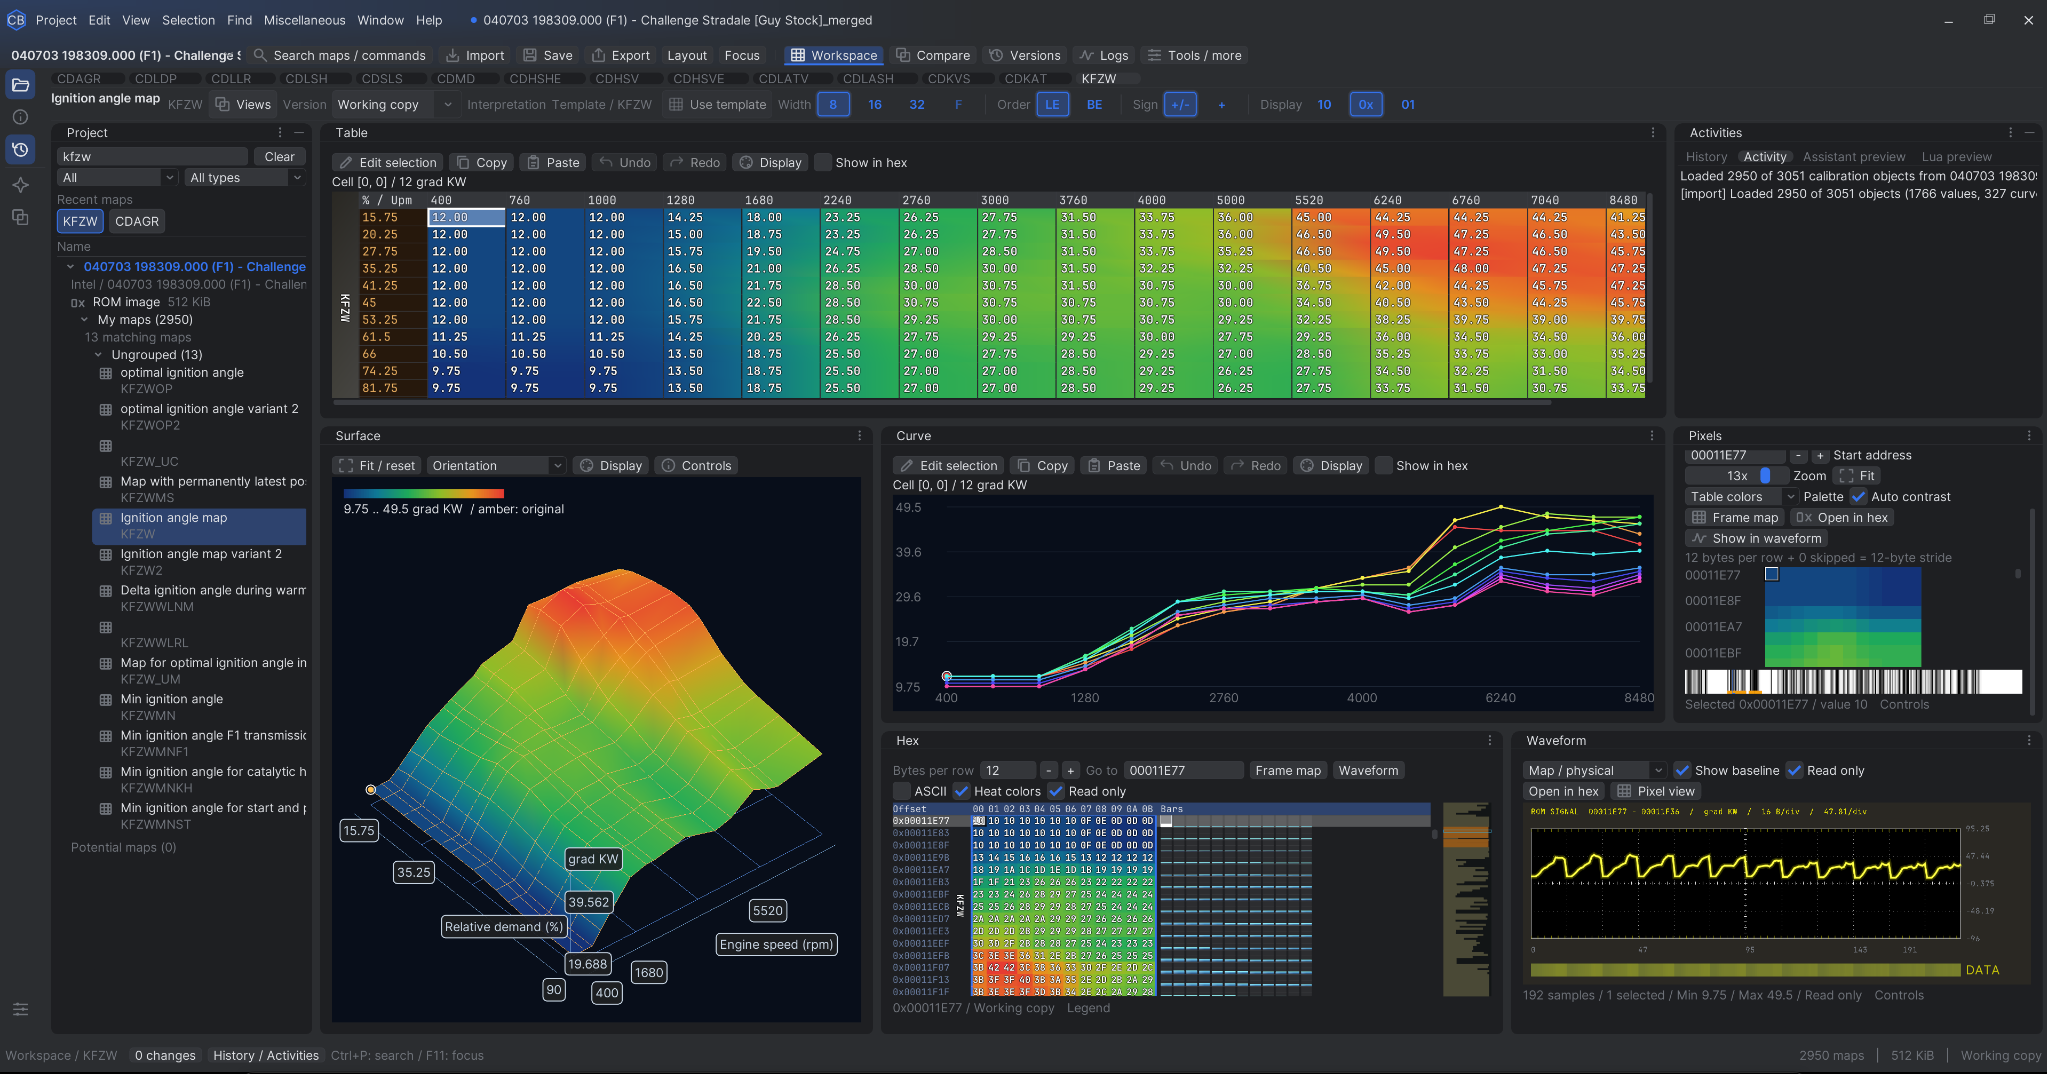
O simulador acima explica os princípios. Este é o nosso ambiente de calibração real: software desenvolvido internamente para inspecionar mapas, comparar curvas e trabalhar com ECU dados.
Espaço de trabalho de calibração SenicaNosso software, nossas ferramentas, nossos conhecimentos.
A imagem mostra um mapa de ignição Challenge Stradale. É evidência de nossas ferramentas de calibração, não a fonte dos traços de torque ilustrativo acima.
ARQUITETURA DA ECU
O controlo do motor, em detalhe.
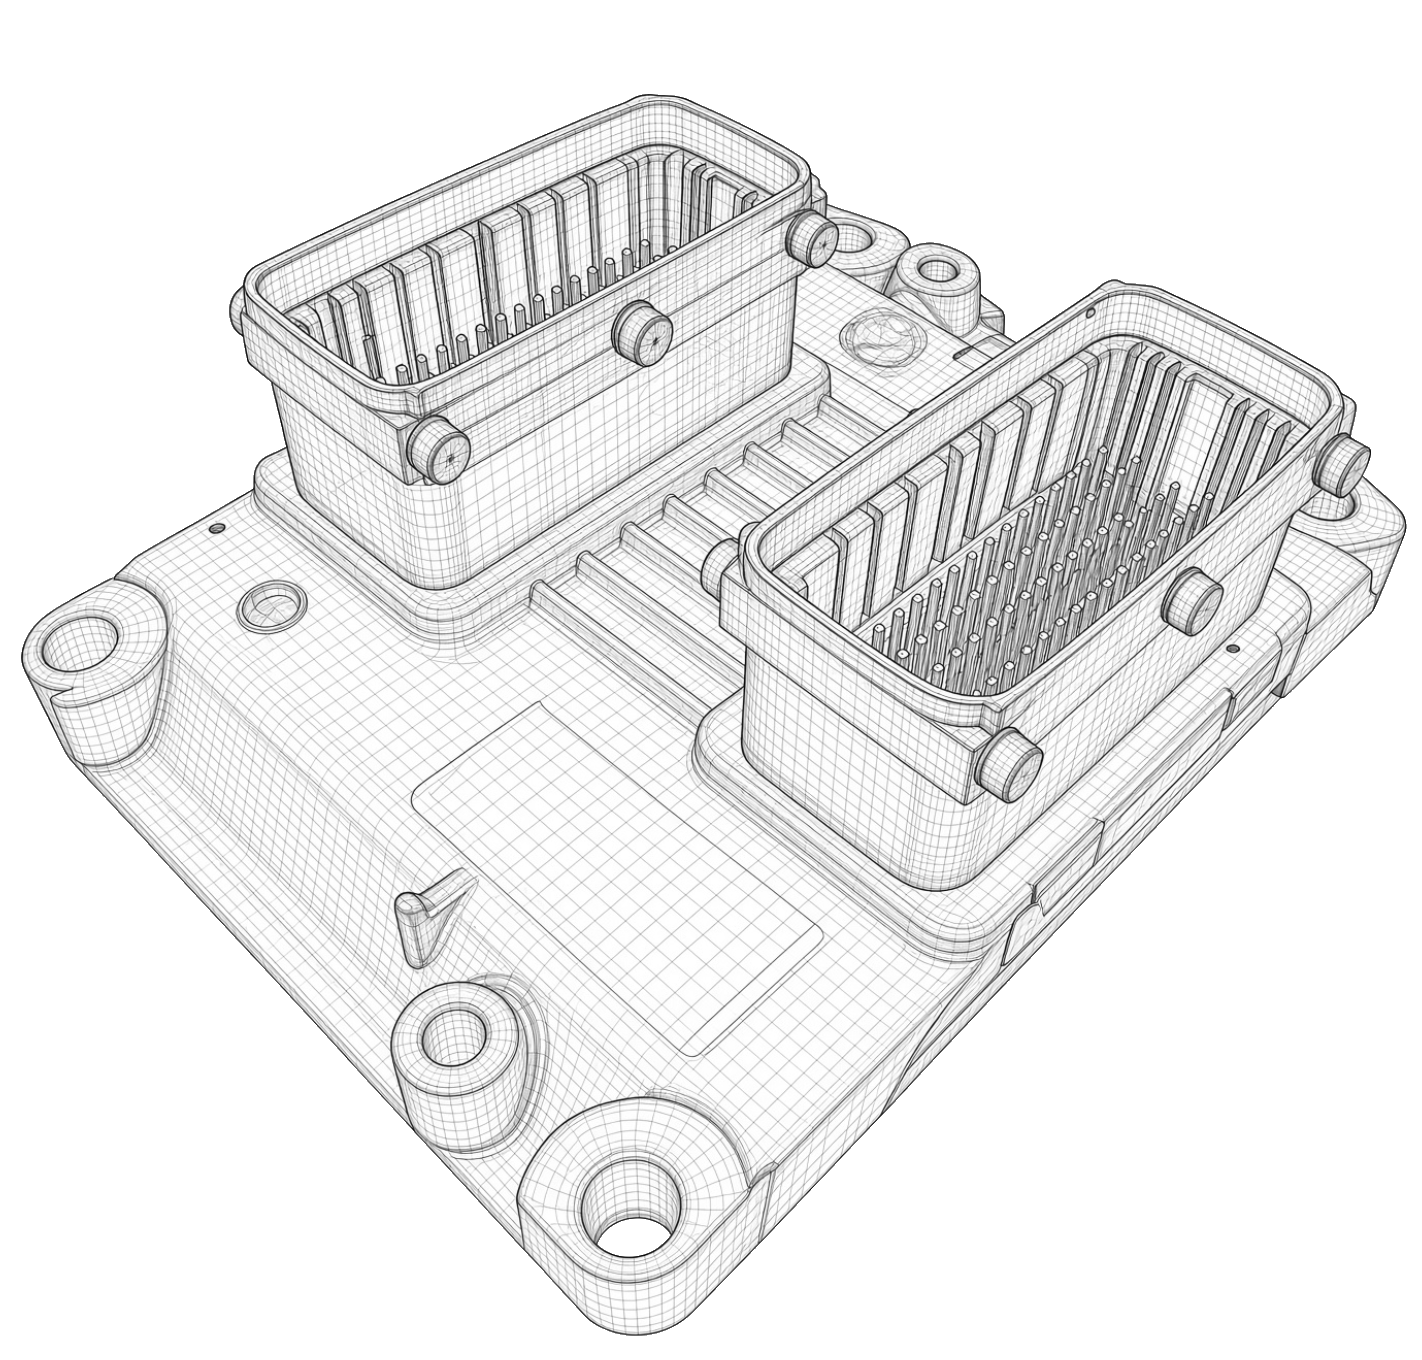
Ferrari 360Unidade de controlo do motor
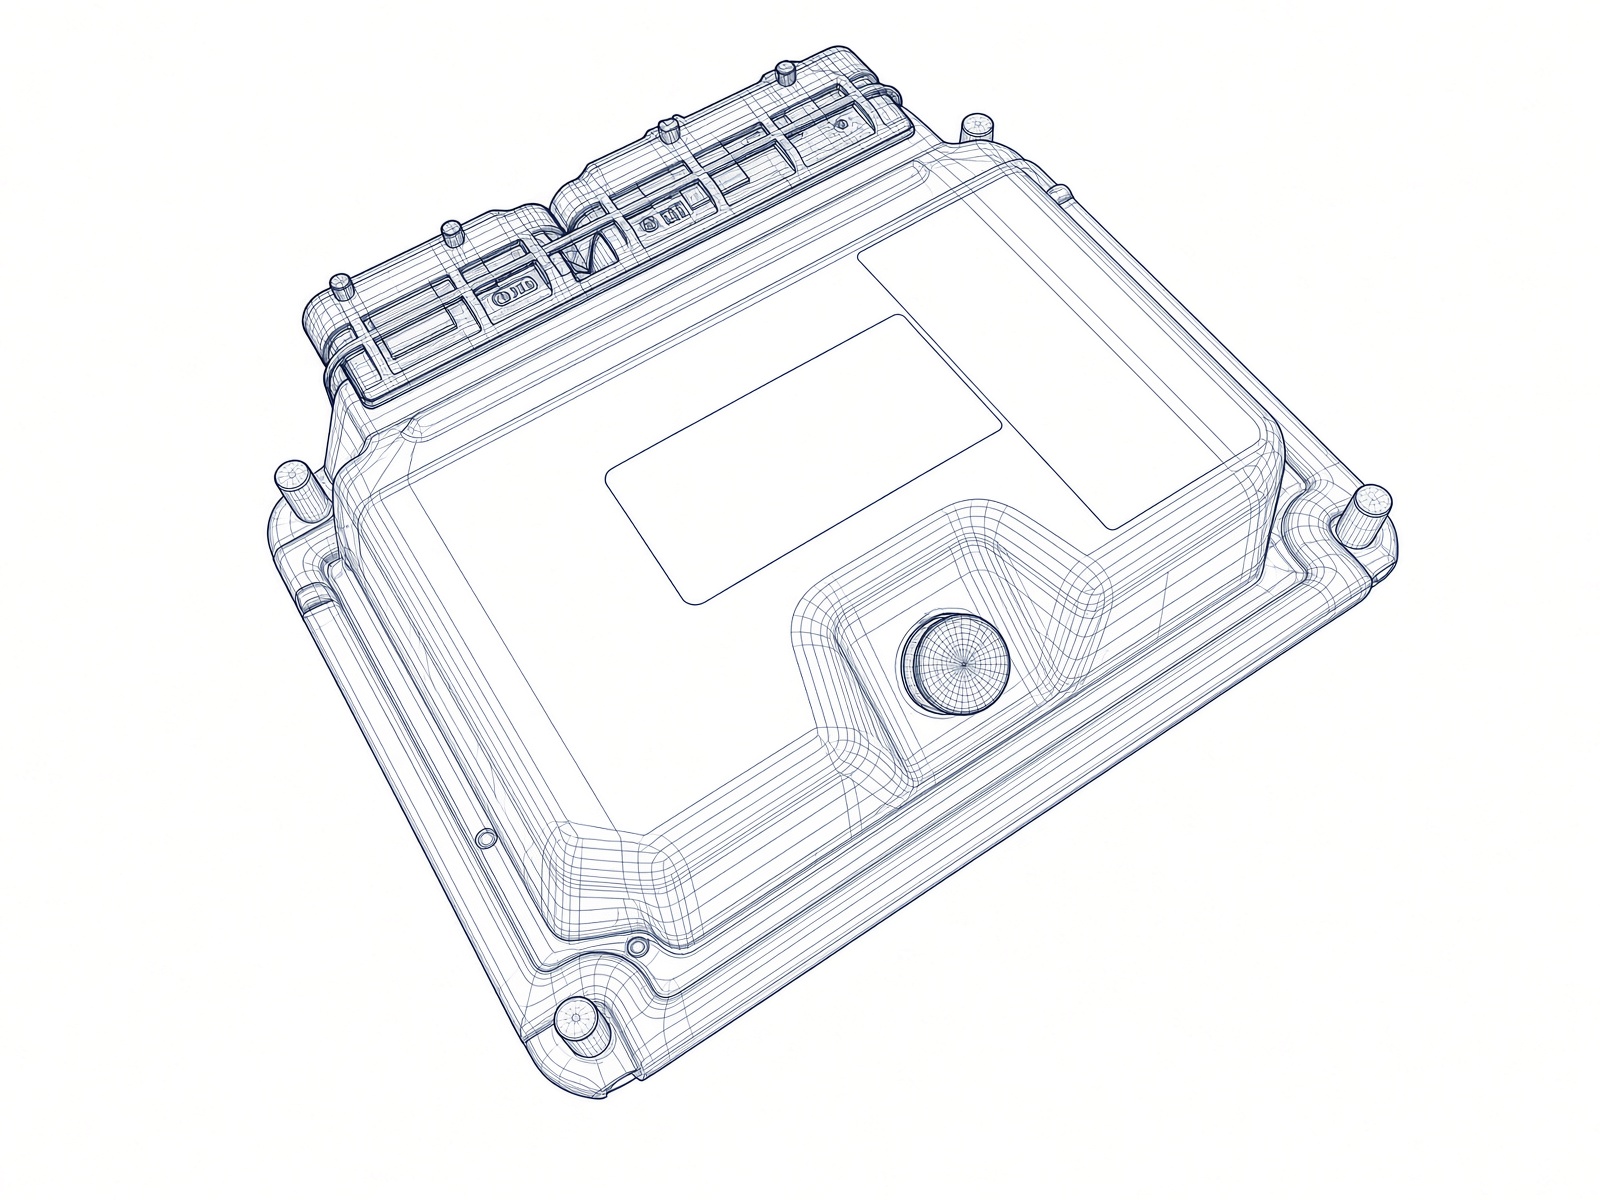
Ferrari F430Unidade de controlo do motor
Fale com Sam sobre como seu carro, seus pneus e seu uso pretendido moldar a calibração.
 A engenharia por trás da 360trev.