Ikuti permintaan torsi dari kode ke patch kontak. Sambutan perbandingan, inspeksi sasis dan jelajahi matematika di balik apa yang Anda rasakan.
Perkakasan telah bergerak
Pegangan mekanikal lagi. Perangkat lunak harus mengejar ketinggalan.
Ban kinerja modern dapat memberikan secara signifikan lebih kering grip daripada ban yang tersedia saat peluncuran. Kemampuan mekanik ekstra itu terpusat pada pendekatan Senica: Mengulangi ambang torsi dan menanggapi sesuai dengan apa yang mobil sekarang dapat mengirimkan ke jalan.
01 / pakej asal
Ditentukan untuk saat ini.
Pirelli P Zero Corsa yang asli tahun Challenge Stradale ini adalah Pirelli P Zero Corsa yang mutakhir tahun 2003. ZA Ferrari mengembangkan mobil di sekitar ban dan sasis dari periode itu, menyeimbangkan traksi, respon, daya penggerak dan daya tahan. Kalibrasi pabrik adalah milik paket peluncuran lengkap itu.
02 / Peluang hari ini
Langit fisik yang lebih tinggi.
Keanekaragaman maju dalam senyawa dan konstruksi dapat memberikan ban modern yang cocok sebagai pekali efektif grip yang lebih tinggi, μ, di bawah kondisi kering yang sebanding. Dengan cengkeraman yang lebih besar yang tersedia, lebih banyak torsi dapat mencapai jalan sebelum ban tergelincir menjadi faktor pembatas.
03 / kalibrasi senica
Gunakan ruang kepala itu.
Sebagai panduan CS kami menjelaskan, kita dapat meningkatkan ambang torsi digital yang sesuai dan mengurangi kelancaran torsi untuk mengeksploitasi cengkeraman ekstra itu. Objektifnya lebih kuat, lebih awal, pengiriman torsi dalam traksi yang tersedia dari penyiapan mobil yang sebenarnya.
Ban baru tidak menulis ulang ECU.
Tayar dengan cengkaman lebih tinggi mengubah had fizikal, tetapi pengaturcaraan ECU asal tidak menaikkan had tork yang disimpan secara automatik atau mempercepatkan kadar peningkatan tork yang diprogramkan. ECU tidak mengetahui perubahan tayar, suspensi atau penjajaran roda secara automatik sehingga boleh menulis semula had penentukuran tersebut.
Manfaat penanganan yang diberikan oleh perangkat keras tiba. Akses ke pengiriman torsi tertahan oleh batas yang diprogram semula membutuhkan kalibrasi ulang. Pada tahun Senica, peta ulang alamat - alamat celah itu. Traksi-kontrol reaksi terhadap slip roda terpisah dari mengubah peta torsi yang mendasarinya.
Membangunkan keseluruhan kereta
Perbaiki perkembangan Chassis memperkuat kasus ini.
Paket wireless, alignmen dan ban dapat membuat perbedaan substansial untuk menangani dan cengkeraman yang dapat digunakan. Tak satu pun dari perubahan ini secara otomatis menaikkan ambang program ECU.
Pusat gravitasi yang lebih rendah
Suspensi yang diturunkan dengan benar dapat mengurangi transfer beban lateral untuk percepatan pembengkokan yang sama. Geometri dan perjalanan suspensi harus tetap tepat.
Padankan harga musim semi
Tingkat pegas yang sesuai dan peredam dapat mengendalikan body roll dan membantu mempertahankan geometri ban. Kurangnya roll saja tidak menjamin lebih banyak pegangan di setiap permukaan.
Caber negatif dialed-in
Kerabat negatif yang cocok dapat menjaga ban luar yang dimuat bekerja lebih efektif di sudut. Keseimbangan keseimbangan memojokkan kontak terhadap traksi garis lurus dan kenakan.
Ban lebih lebar yang cocok
Keterampilan yang cocok dengan ukuran yang lebih lebar dapat meningkatkan kapabilitas penyudutan kering dan manajemen panas. Lebar, senyawa, dukungan rim, tekanan dan suhu bekerja sama.
Penyelidik Jawapan
Lebih banyak torsi. Sebelumnya di saat ini.
Model Ilustrasi
Mulailah dengan Ferrari 360 pada 275 lb-ft, lalu bandingkan Senica contoh Stage 2 pada 315 lb-ft dengan katalis olahraga, knalpot aliran bebas dan remap kami. Itu sekitar 14,5% lebih torsi puncak. Berapa cepat itu tiba, dan berapa banyak grip dapat mengirimkannya, menentukan akselerasi yang Anda rasakan.
Input torque yang disediakan oleh Senica: 275 lb-ft saham dan yang dapat dicapai 315 lb-ft Stage 2 contoh untuk perangkat keras yang dinyatakan. Masa - masa sambutan, gearing, massa dan kondisi jalan tetap menonjol. Ini adalah model titik-operasi top-torque, bukan kurva dyno atau uji percepatan yang diukur. Perolehan UIN Stage 2 mencakup perubahan perangkat keras dan kalibrasi; hal ini tidak semata-mata dikaitkan dengan menghilangkan topi.
Kereta A / Saham Ferrari 360
275 lb-ft
≈ 372.85 N·m
{\\cH5bffff}Referensi saham penuh. Pengurangan 75% tidak sewenang-wenang diterapkan pada angka ini.
B / Senica Tahap 2
[315 lb-ft]
≈ 427.08 N·m
Katalis olahraga, knalpot aliran bebas dan kalibrasi Senica. Hasil-hasil berpengantungan pada mobil dan konfigurasi individu.
Kau tahu mengapa perangkat keras sendiri meninggalkan batas perangkat lunak. Untuk sebuah ilustrasi, tetapkan batas torsi digital B hingga 80%, kemudian naikkan cengkeraman ban–road, μ. Langit - langit genggaman itu menjulang; target torsi B yang diprogram tetap tetap tetap stabil.
Selanjutnya, angkat topi digital dan pendekkan waktu respon untuk menjelajah menggunakan ruang kepala ekstra. A dan B selalu berbagi kondisi jalan yang dipilih. Pengaturan 80% adalah contoh pengajaran, bukan tutup pabrik yang diklaim. ¡Menyanyikan konteks ban dan sasis.
torque mengikuti permintaan Anda
torsi mesin · N·m
A / saham
Penjelajahan B / B
[ Gambar di hlm.
Langit-langit gip adalah kapasitas tenaga jalan yang diubah menjadi torsi mesin yang setara, termasuk asumsi load-transfer yang dipilih. Ini terpisah dari topi ECU.
Pada saat yang dipilih
A274.7 N·mtorsi mesin
B421.6 N·mtorsi mesin
Akselerasi yang dapat Anda gunakan
♪ Di ♪ 0.50 s
A
—
B
—
— Akselerasi yang dapat digunakan pada saat ini, B dibandingkan dengan A.
Jenis yang sama, roda gigi dan kondisi jalan. Hanya kekuatan kekuatan dalam amplop cengkeraman yang dihitung.
Dia memiliki potensi torsi Stage 2 dan waktu respon yang lebih pendek. Kipas Kipas Grip menentukan berapa banyak dari permintaan ekstra tersebut menjadi percepatan.
Target torsi yang diizinkan · contoh yang dipilih
A 372.85 N·m / B 427.08 N·m
Saham dan Stage 2 memiliki input torsi yang berbeda. Peluncur digital-cap dapat membatasi B dalam masukan terpilihnya; ia tidak menghasilkan kapabilitas mesin tambahan.
Speed FOE · detik pertama
A — / B —
Δv = ∫FTak bergunandt / m. Sebuah perubahan yang ideal dalam kecepatan lebih dari satu detik, bukan tes berdiri-awal.
Waktu untuk 90% dari setiap torsi naik
A 1.04 s / B 0.28 s
Diukur ke arah setiap target terkap, bukan 90% dari torsi mesin penuh.
Dorongan pendorong yang dapat digunakan · detik pertama
— B dibandingkan dengan A
Kawasan di bawah gaya jalan × waktu. Massa yang sama berarti perubahan kecepatan yang sama secara proporsional yang diperoleh dalam model idealis ini.
Ada B di 0.50 s · · berongga: dituntut · diisi: dapat digunakan
Di mana getah bertemu jalan
Kerugian adalah anggaran bersama.
Pecutan dan pembengkokan meminta patch kontak yang sama untuk kekuatan. Pindahkan kontrol sudut dan menonton kepala kamar psikiater. Tires modern yang cocok untuk dibuat dapat memperluas sampul genggam itu. Tingkatkan μ di sini dan lingkaran mengembang, sementara batas torsi mesin yang diprogram tetap tepat di mana itu berada. Sebuah remap kemudian dapat mengubah pengiriman yang diizinkan untuk menggunakan ruang kepala tambahan. Dengan transfer beban yang diaktifkan, rearward loading juga mengubah lingkaran ini sebagai akselerasi membangun.
Si B / menuntut kekuatan mengemudi—
Mengemudikan cengkeraman pada beban kapak arus B—
Daya pendorong yang berguna / B—
Kekuatan yang diminta adalah di dalam amplop genggaman yang diasumsikan.
Di perbatasan, demonstrasi ini menutup kekuatan yang dapat digunakan dengan ideal. A tayar nyata mengembangkan kekuatan melalui slip; melebihi kemampuan dapat berarti roda atau intervensi. Ini bukan simulasi kontrol traksi.
Kuasa yang anda rasakan
Ikuti gaya melalui sasis.
Dua mobil identik. Dengan cara yang sama. Ilustrasi sepanjang Ferrari 360 membawa setiap tanggapan melalui gaya mengemudi, akselerasi dan pemuatan poros. Sebagai perbandingan untuk melihat bagaimana input torsi dan respon yang berbeda mempengaruhi gaya yang dapat digunakan.
Waktu Kongsi 0.50 s
Catatan kaki / Stok 360
— N·m
♪ Rear —Fond —
Amukan Pengemudi Memandu—
Pecutan—
Muatan Mugonda bergeser ke belakang—
Ilustrasi 1-5 Ferrari 360 · diasumsikan L = 2,60 m dan h = 0,45 m. Kekuatan allel-axle; sisik anak panah identik untuk A dan B.
Contoh contoh B / Stage 2
— N·m
♪ Rear —Fond —
Amukan Pengemudi Memandu—
Pecutan—
Muatan Mugonda bergeser ke belakang—
Ilustrasi 1-5 Ferrari 360 · diasumsikan L = 2,60 m dan h = 0,45 m. Kekuatan allel-axle; sisik anak panah identik untuk A dan B.
Pindahkan slider waktu untuk membandingkan beban pada saat yang sama.
01 / dipercepatkan
a = Fdrive / m
Tenaga ban yang bisa digunakan mempercepat mobil. torque yang melebihi cengkeraman tidak dapat dihitung sebagai akselerasi tambahan.
02 / Penghantaran beban
ΔFz = m a h / L
Pusat gravitasi duduk di atas jalan. Di bawah akselerasi, poros belakang membawa lebih banyak beban dan bagian depan membawa kurang.
Dua beban masih ditambah sampai mg. torsi yang lebih awal dapat membangun transfer beban ini lebih cepat; tidak mengubah massa mobil.
Perhitungan load-transfer menganggap keseimbangan pitch pada setiap instan. Mampatan musim semi, gerakan peredam dan pitch tubuh tidak disimulasikan. wireframe Ferrari 360 menyediakan konteks visual; wheelbase dan nilai-nilai centre-of-gravitasi adalah pengajaran asumsi, bukan pengukuran yang diambil dari ilustrasi.
Saat shift, TCU meminta torsi mesin target. Kode code code patches karya Voyador Senica membantu mesin mencocokkan permintaan tersebut lebih cepat, mengurangi waktu yang perlu ditunggu oleh pengendali gearbox. Ini meningkatkan koordinasi dan dapat mendukung pergeseran yang lebih cepat.
01TCU Permintaan permintaan permintaan
Pengontrol gearbox untuk meminta mesin untuk torsi yang dibutuhkan untuk fase pergeseran.
02Kecocokan mesin
Kontrol mesin yang ditambal mengikuti target itu dengan lebih cepat, termasuk pengurangan torsi yang diminta.
03Perlanjutan Anjak-an
Kondisi torsi TCU dapat dipuaskan lebih cepat. Clutch, aktuator dan waktu mekanis masih mempengaruhi pergeseran yang lengkap.
Sebuah permintaan torsi-reduksi ilustrasi
torsi mesin · N·m
Tanggapan / referensi
Respons B / dipilih
target TCU
Wajar yang sama digunakan oleh penjelajah itu dan konstanta respon B terpilih. 208 → 100 N·m permintaan dan waktu respon adalah ilustrasi, tidak tercatat data pergeseran.
torsi / mesin—Menghampiri permintaan
torsi mesin B / B—Menghampiri permintaan
target TCU100 N·mHal - hal yang konstan dalam contoh ini
Tampilan tersebut menandai tanggapan sebagai \"di dalam contoh band\" setelah berada dalam 15 N·m dari permintaan: 10% dari perubahan 150 N·m ini. Sekolah ini bukan sebuah... Ferrari TCU Aktrisi kriteria. Mencapainya lebih cepat menggambarkan penundaan kurang torsi-matching; itu tidak menetapkan total gear-change waktu. Strategi pergeseran yang sebenarnya juga mengendalikan restorasi torsi.
Mesin - mesin yang secara alami bercita - cita ini menanggapi perkembangan yang cermat. Jangkauan kekuatan yang dilaporkan oleh Voyador Senica menetapkan ekspektasi realistis: perasaan ini juga berasal dari pengiriman torsi, respon dan koordinasi dengan gearbox.
Pembiayaan pabrikan dan Senica yang dilaporkan workshop angka
Perancis Ferrari
Diterbitkan oleh rating
Mobil standar yang dilaporkan Senica
Senica Sistem remap + aliran-bebas (free-flow)
360 Modena
400 cv / ps
Biasanya sekitar 380 hp
Sekitar 415–425 hp
Perancis Challenge Stradale
425 cv / ps
Diperkirakan sekitar 420–425 hp
Sekitar 435–440 hp
Jangkauan Workshop Workshop disediakan oleh Senica dan bersifat indikatif, tidak dijamin output atau sertifikasi sebelum-dan-setelah hasil tes. Pabrikan produksi CV/PS rating menggunakan tenaga kuda metrik; angka lokakarya dipertahankan seperti dilaporkan dalam hp. Konfirmasi metode engkol-lawan-pengukuran roda, unit dan dyno koreksi sebelum membandingkan angka. Tidak ada konversi tenaga roda atau kehilangan driveline yang diasumsikan telah diterapkan pada tabel ini.
Hubungan yang erat. Dikembangkan secara individu.
Jangkauan Modena yang ditingkatkan mendekati keluaran yang dilaporkan dari standar Challenge Stradale. Infantri Senica atribut bagian dari keuntungan CS untuk lebih ketat cocok dengan mesin bangunan dan kepala yang dipoles. Kalibrasi virus dikembangkan di sekitar perangkat keras dan kondisi masing-masing mobil.
Torque dan power bertemu pada kecepatan mesin.
PkW = TN·m × rpm / 9549.3
Torsi puncak dan kekuatan puncak biasanya terjadi pada kecepatan mesin yang berbeda. Input torsi 315 lb-ft Stage 2 tidak dipegang konstan untuk batas rev untuk menemukan figur tenaga kuda. Penjelajah itu menunjukkan tanggapan torsi wakil, bukan kurva mesin yang lengkap.
Panduan tahun Challenge Stradale menggambarkan kehalusan waktu-bergantung di balik perasaan. Rantai yang sederhana ini membuat ide itu terlihat.
01Permintaan KANTORPosisi pedal, kecepatan mesin dan mode mengemudi
02ArbitratePilih target torsi yang diizinkan
03Respond KemuliaanBergerak ke arah target yang dari waktu ke waktu
04♪ Transmit ♪Gearing gearing berubah torsi menjadi gaya jalan
05Cari cengkeramanKerukunan kontak mengikat kekuatan yang dapat digunakan
01 / berapa banyak
Si penutupnya menetapkan tujuan.
Dalam sebuah pengendali berbasis torsi, posisi pedal merupakan input dari sebuah permintaan. Kecepatan mesin, mode, dan tuntutan lainnya juga penting. ♪ The ♪ The ♪ ECU koordinat koordinat yang permintaan dengan batas-batas yang diperbolehkan.
Ttarget = min(Trequest, Tcap)
Input sahamnya adalah 372.85 N·m dan input Stage 2 adalah 427.08 N·m. Dengan masing-masing diizinkan untuk mencapai target penuh, peningkatannya adalah 14,5%. Pada gearing yang sama, massa dan pegangan yang cukup, percepatan stabil yang dapat digunakan naik dengan proporsi yang sama. Terapkan topi 80% ilustrasi untuk Stage 2 dan hanya 341.67 N·m diizinkan: lebih banyak potensi mesin adalah sedikit penggunaan jika pengendali menahannya.
Fungsi min-function ini mewakili satu batas. Arbitrase nyata termasuk kekangan operasi dan proteksi berganda.
02 / seberapa cepat
Waktu konstan membentuk perjalanan.
A first-order filter bergerak sebagian kecil dari jarak tersisa ke arah target pada setiap update. Konstanta waktu yang lebih pendek berarti pecahan yang lebih besar, dan respon yang lebih cepat.
Tnext = Tnow + α(Ttarget − Tnow) α = 1 − e−Δt/τ
Ini adalah waktu konstan dan DAT adalah interval update. Setelah satu τ, 63,2% dari perubahan yang diminta selesai. Pada 2.303 , itu 90% lengkap.
Ini adalah pendidikan pertama-order anggaran, bukan pengungkapan Senica Orang Yunani ECU Kode kode atau tingkat updatenya.
03 / bagaimana ia mencapai anda
Torque menjadi daya tarik.
Roda roda gigi yang dipilih dan penggerak akhir menggandakan torsi mesin. Kerugian driveline menguranginya; radius ban mengubah torsi roda menjadi gaya di jalan.
Fdemand = Tengine × G × η / r
Dia adalah kombinasi rasio gear gear, α adalah efisiensi driveline dan r adalah radius rolling efektif. Kekuatan yang lebih banyak memberikan lebih banyak akselerasi jika grip dapat mengirimkannya: a = FUIN / m.
Penjelajah itu memegang gigi tetap. Ia mengabaikan perubahan gear, drag aerodinamis, resistensi bergulir dan inertia rotasi.
04 / berapa banyak akan menangkap
Jalan telah mengatakan akhir.
A penganggaran melingkar membatasi gabungan kekuatan mengemudi dan sudut. ♪ F ♪z μ melambangkan gesekan ban–road dalam model ini adalah beban vertikal pada aksle yang digerakkan; μ mewakili gesekan ban–road dalam model ini.
Fx² + Fy² ≤ (μFz)² Fx,max = √((μFz)² − Fy²)
Pada utilitas 60% lateral, 80% dari radius lingkaran tetap tersedia secara longitudinal: √(1 − 0,62) = 0,8. Ruang kepala sudut mengikuti kurva, bukan penolakan sederhana.
Ban asli lebih kompleks: grip bervariasi dengan slip, beban, suhu, tekanan dan permukaan. Axle yang dikemudikan adalah diagram. Transfer beban longitudinal dapat disertakan; transfer beban lateral dan beban roda individu tidak dimodelkan.
Contoh yang berfungsi
Satu setengah detik. Perbedaan yang berarti.
Tanggapan terasing dari puncak tambahan torsi. Kedua contoh ini dimulai pada 74.57 N·m dan menargetkan puncak saham yang sama 372.85 N·m. Hanya perubahan konstan waktu ilustrasi.
T(t) = Ttarget + (T0 − Ttarget)e−t/τ
A / τ = 0.45 s274.7 N·mtorque pada 0,50 s
B / τ = 0,12 s368.2 N·mtorque pada 0,50 s
0 0.50 s, B mengantarkan sekitar 93,6 N·m lebih torsi, meskipun keduanya akhirnya mencapai puncak yang sama persis. Kelainan ini mengisolasi keuntungan respon; tidak mengklaim kekuatan puncak tambahan atau waktu respon Ferrari yang diukur.
Explore algoritma, asumsi dan sumber +
Algoritme yang digunakan pada halaman ini
Untuk target konstan, formula eksponensial di atas memecahkan respon urutan pertama tepat. Contoh main balik sampel yang sama kurva pada waktu yang dipilih; mengubah kecepatan animasi tidak dapat mengubah hasilnya.
engine_torque = selected stock or Stage 2 input
request = engine_torque  // full request in this example
torque_cap = cap_percent / 100 * engine_torque
target = min(request, torque_cap)
alpha = 1 - exp(-dt / tau)
torque = torque + alpha * (target - torque)
force_demand = torque * gear_ratio * efficiency / radius
q = lateral_utilisation
k = mu * sqrt(1 - q^2)
H = load_transfer_enabled ? cg_height / wheelbase : 0
force_limit = k * rear_static_load / (1 - k * H)
force_usable = min(force_demand, force_limit)
rear_load = rear_static_load + force_usable * H
Perbandingan usable-impulse mengintegrasikan gaya dari 0 hingga 1 detik menggunakan 1 ms trapezoidal interval. ♪ J = ∫FTak bergunaDan Dt = J/m. Ini menghitung kekuatan pendorong awal dalam kedua contoh; itu bukan lap-time atau tes-perkiraan percepatan.
Menyelesaikan genggaman dan transfer beban bersama-sama
[3] Set q = Fy/(μFz) dan k = μ√(1 − q2). Dengan H = h/L, beban sinar belakang adalah F----- + F♪ Drive ♪W.H. Di batas gesekan, F♪ Drive ♪ = k(F----- + F♪ Drive ♪^ a b c d e f g h i j k l m n o p. Rearranging memberikan batas kekuatan dalam algoritma. Melumpuhkan transfer beban set H ke nol dan memulihkan model fixed-load.
Response adalah lebih dari satu filter
Pembatas kadar adosen berbeda lagi: ia membatasi perubahan yang diizinkan per detik. Sebuah penundaan murni memegang respon kembali sebelum dimulai. Pedal-map memperoleh perubahan jumlah yang diminta. Penjelajah bervariasi konstanta waktu urutan pertama dan langit-langit torsi; tidak mengklaim ini adalah satu-satunya algoritma dalam Ferrari ECU.
Masukan dan asumsi model torque torque
Input torsi mesin stok tunda
275 lb-ft / 372.85 N·m
Input torsi mesin torsi berkekuatan Stage 2
/ 427.08 N·m
Mass Kendaraan
1.300 kg
Beban beban statik Driven-axle
60%
Perbandingan rasio / efisiensi gear kombinasi
8.0 / 90%
Dasar roda / tinggi gravitasi tengah
2.60 m / 0.45 m
Radius / gravitasi ban efektif
0.33 m / 9.81 m/s²
Mesin torsi awal yang umum
74.57 N·m
Konstanta tanggapan Referensi / B
255 s / dapat disesuaikan
Input torsi berasal dari Senica. Konstanta-konstanta lainnya dipilih untuk menjelaskan mekanisme dan tidak diukur kendaraan atau parameter ECU. Torsi puncak dan puncak tidak perlu terjadi bersama. μ μ mengganti radius lingkaran maupun gaya lateral ketika lateral utiliasi diselenggarakan konstan; ini bukan tes pemusatan kecepatan tetap. Pilihan load-transfer mengasumsikan ekuilibrium pitch instan dan mengabaikan suspensi transient, geometri anti-skuat dan sensitivitas beban ban.
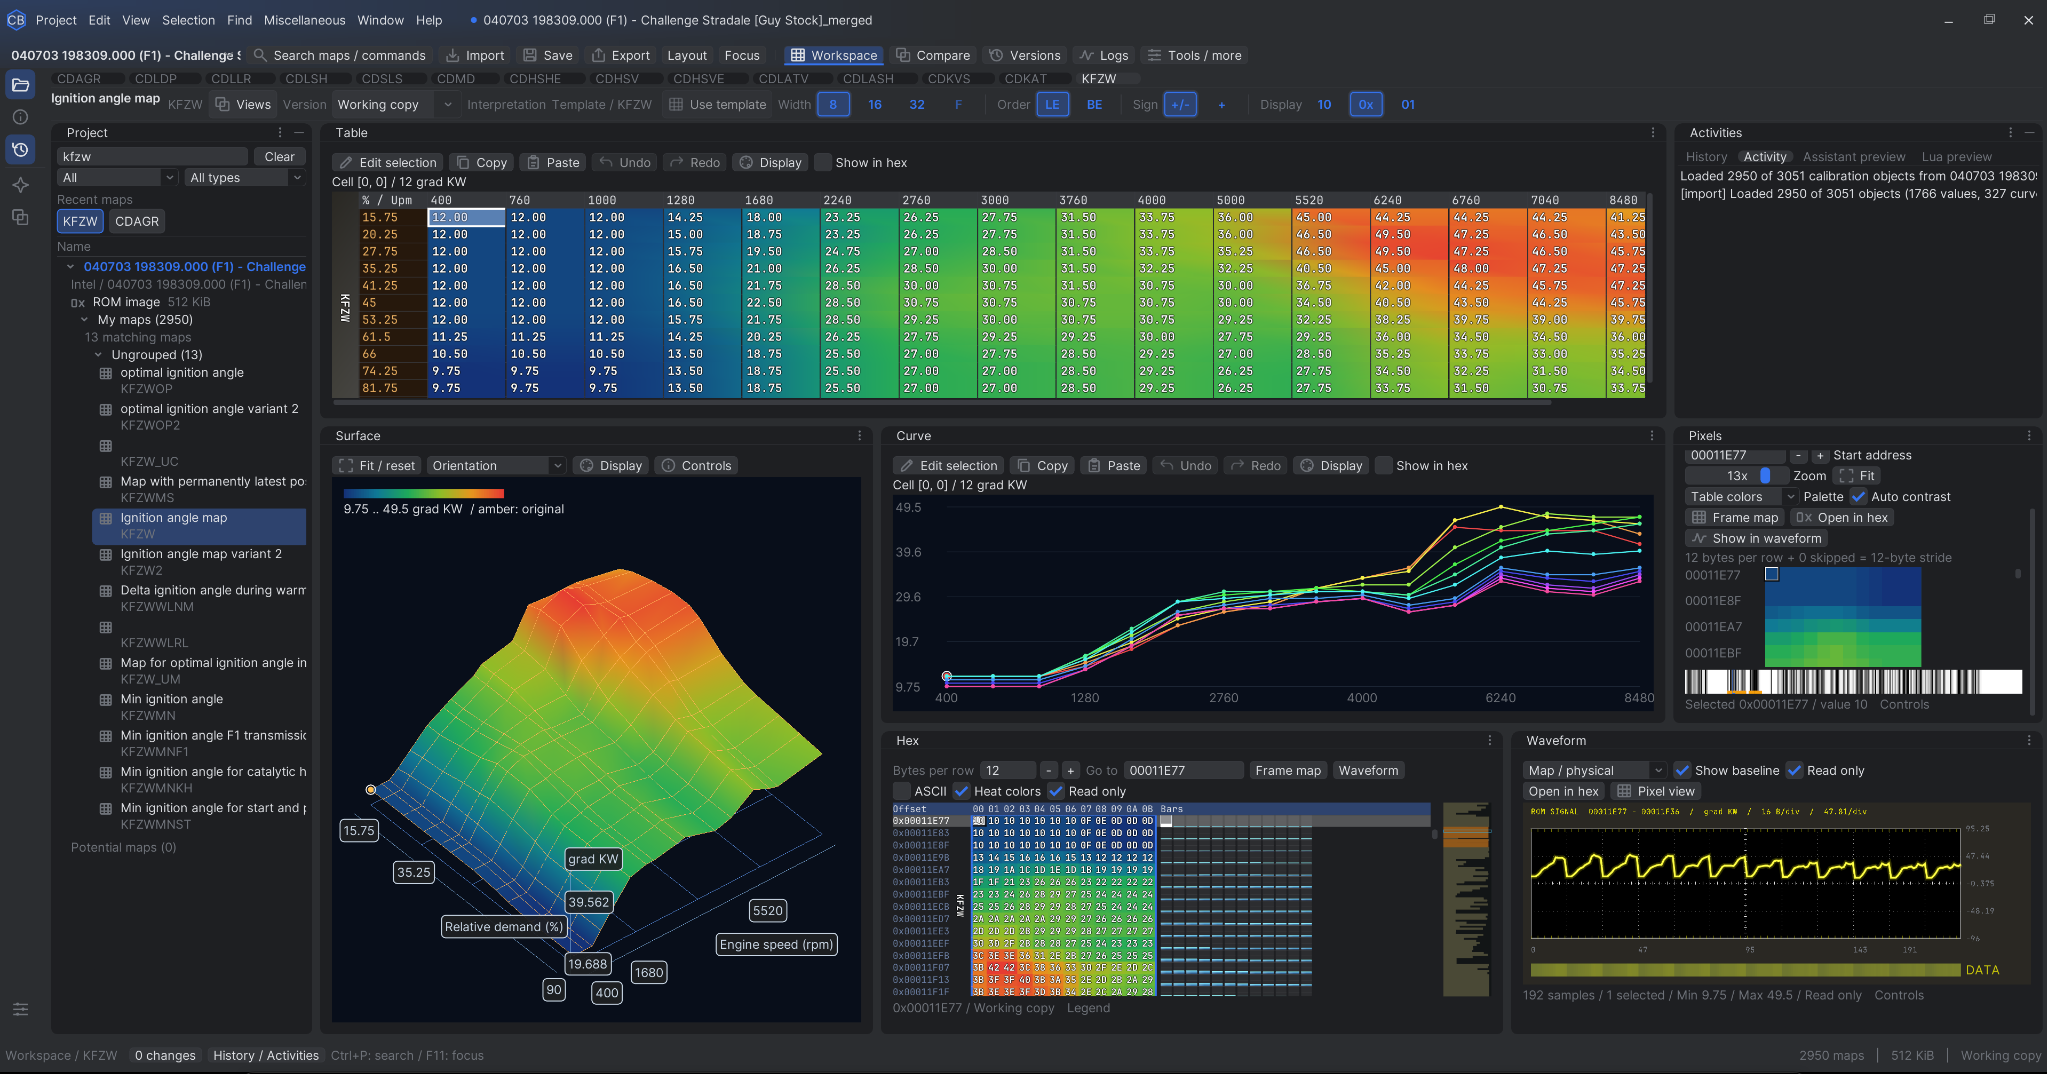
Simulator di atas menjelaskan prinsip - prinsip. Ini adalah lingkungan kalibrasi kita yang sebenarnya: perangkat lunak yang dikembangkan dalam-rumah untuk memeriksa peta, membandingkan kurva dan bekerja dengan ECU data.
Lapangan Kerja Kalibrasi SenicaPerisian kami, alat kami, pengetahuan kami
 Kejuruteraan di sebalik 360trev.