Làm theo yêu cầu mô-men xoắn từ đoạn mã đến vùng liên lạc. So sánh câu trả lời, kiểm tra khung gầm và khám phá các phép toán đằng sau những gì bạn cảm thấy.
Hardware đã di chuyển
Kiềm chế cơ khí hơn. Phần mềm phải theo kịp.
Những bánh xe hoạt động hiện đại có thể cung cấp những cái kẹp khô hơn nhiều so với những bánh xe có sẵn trong lúc phóng. Khả năng cơ học thêm này là trung tâm của Senica phương pháp tiếp cận: thăm lại các ngưỡng xoắn ốc và phản ứng phù hợp với những gì xe có thể truyền đến đường.
01 / gói gốc
Chuẩn bị cho thời đại của nó.
Bản P Zero Corsa đầu tiên của Challenge Stradale được cắt giảm vào năm 2003. Ferrari phát triển chiếc xe xung quanh lốp xe và khung gầm của thời kỳ đó, cân bằng lực kéo, phản ứng, khả năng lái xe và tính bền vững. Tính toán nhà máy thuộc về gói khởi động hoàn chỉnh.
02/ Cơ hội ngày hôm nay
Trần nhà cao hơn.
Những tiến bộ trong các hợp chất và công trình xây dựng có thể tạo ra những bánh xe hiện đại hiệu quả hơn nhiều dưới những điều kiện khô tương tự. Với lực cầm mạnh hơn, nhiều mô-men xoắn có thể đến được con đường trước khi bị trượt bánh xe trở thành yếu tố giới hạn.
03 / Calibration của Senica
Hãy tận dụng cái phòng đó.
Như hướng dẫn viên của chúng tôi giải thích, chúng tôi có thể nâng cao ngưỡng mô-men xoắn số thích hợp và giảm mô-men xoắn làm mịn để khai thác lực cầm thêm đó. Mục tiêu của nó mạnh mẽ hơn, trước đó là vận chuyển mô-men xoắn có sẵn từ thiết lập thực tế của chiếc xe.
Xe lốp mới không viết lại ECU.
Lắp lốp có độ bám cao hơn làm thay đổi giới hạn vật lý, nhưng chương trình ECU nguyên bản không tự nâng các giới hạn mô-men xoắn đã lưu hoặc tăng tốc độ tăng mô-men xoắn đã lập trình. ECU không tự nhận biết các nâng cấp lốp, hệ thống treo hay góc đặt bánh xe để viết lại những giới hạn hiệu chỉnh đó.
Lợi ích xử lý đến từ phần cứng. Truy cập vào mô-men xoắn được giữ lại bởi các giới hạn được lập trình ban đầu đòi hỏi phải điều chỉnh lại. Senica người đã vẽ lại khoảng trống đó. Phản ứng điều khiển dây thần kinh với trượt bánh xe được tách biệt khỏi việc thay đổi bản đồ mô-men xoắn tiềm ẩn.
Phát triển toàn bộ xe
Sự cải thiện kỹ càng củng cố trường hợp này.
Một gói phụ tùng hợp lý, thẳng hàng và lốp xe có thể tạo nên sự khác biệt đáng kể để xử lý và có thể sử dụng được. Không có sự thay đổi nào trong số đó tự động làm tăng tỉ lệ đã được lập trình của ECU.
Trung tâm lực hấp dẫn dưới
Giảm bớt hiệu quả việc đình chỉ có thể giảm việc chuyển tải trọng tải qua lại cho cùng một gia tốc góc. Hình học và việc đình chỉ du hành phải phù hợp.
Tỷ lệ tương ứng với mùa xuân
Tỉ lệ thuận lợi cho mùa xuân và ẩm ướt có thể kiểm soát cơ thể cuộn và giúp duy trì hình học lốp xe. Ít cuộn hơn không đảm bảo nhiều hơn trên mọi bề mặt.
Máy quay âm quay số
Máy quay âm tính thích hợp có thể giữ cho lốp xe được nạp bên ngoài hoạt động hiệu quả hơn trong một góc. Thiết lập cân bằng góc giao tiếp với độ kéo thẳng và mặc.
Những lốp to hơn thích hợp
Một hợp chất phù hợp với quy mô rộng hơn có thể cải thiện khả năng làm góc khô và quản lý nhiệt độ. Độ dài, hợp chất, hỗ trợ vành đai, áp suất và nhiệt độ làm việc cùng nhau.
Câu trả lời Explorer
Thêm mô-men xoắn. Sớm thôi.
mô hình minh họa
Bắt đầu với một Ferrari 360 ở 265 lb-ft, sau đó so sánh Senica ’ Stage 2 Ví dụ lúc 315 lb-ft với chất xúc tác thể thao, ống xả nước tự do và biểu đồ lại của chúng ta. Đó là khoảng 14.5% mô-men xoắn cao nhất. Nó đến nhanh đến mức nào, và nó có thể truyền tín hiệu đến bao nhiêu, xác định tốc độ bạn cảm thấy.
Các dữ liệu đầu vào Torque được cung cấp bởi Senica: 255 lb-ft cổ phiếu và một ví dụ có thể đạt được 315 lb-ft Stage 2 cho phần cứng đã nói. Thời gian phản ứng, bánh xe, khối lượng và điều kiện đường sá vẫn còn được hình dung rõ ràng. Đây là mô hình điểm hoạt động đỉnh cao, không phải đường cong đo lường hoặc kiểm tra gia tốc. Kết quả đạt được Stage 2 bao gồm phần cứng và sự thay đổi cân chỉnh; nó không chỉ được quy cho việc gỡ bỏ một cái nắp.
A / cổ phiếu Ferrari 360
285 lb-ft
≈ 372.85 N·m
Toàn bộ cổ phiếu trên đỉnh. Không có giảm tùy ý 75% được áp dụng cho con số này.
B / Senica giai đoạn 2
315 Lb-ft
≈ 427.08 N·m
Chất xúc tác thể thao, xả nước tự do và Senica đo lường. Kết quả phụ thuộc vào xe và cấu hình cá nhân.
Để xem tại sao chỉ phần cứng mới để lại một giới hạn phần mềm. Để minh họa, hãy đặt các mô-men xoắn kỹ thuật số của B lên 80%, sau đó nâng cao kẹp lốp xe của–road. Trần nhà được nâng lên; mục tiêu được lập trình của B vẫn cố định.
Tiếp theo, nâng mũ kỹ thuật số lên và rút ngắn thời gian phản ứng để khám phá bằng cách sử dụng phòng dẫn đầu phụ. A và B luôn luôn chia sẻ điều kiện con đường được chọn. Sự thiết lập 80% là một ví dụ dạy dỗ, chứ không phải một cái nắp nhà máy tự nhận. Làm lại bối cảnh lốp xe và khung gầm.
Torque làm theo yêu cầu của bạn
Name
Cổ phiếu
B / Khám phá
Trần nhà Grip
Trần nhà Grip được chuyển đổi thành mô-men xoắn động cơ tương đương, bao gồm cả giả định tải trọng đã chọn. Nó tách biệt với ECU mũ.
Tại thời điểm được chọn
A274.7 N·mMô-men xoắn động cơ
B421.6 N·mMô-men xoắn động cơ
Gia tốc bạn có thể sử dụng
Vào 0.50 s
A
—
B
—
— Gia tốc sử dụng được tại thời điểm này, B so với A.
Cùng khối lượng, bánh xe và điều kiện đường bộ. Chỉ có lực trong phong bì cầm tay mới được tính.
B có tuyên bố Stage 2 Tiềm năng mô-men xoắn và thời gian phản ứng ngắn hơn. Grip quyết định bao nhiêu của nhu cầu bổ sung đó sẽ tăng tốc.
Đã cho phép mô-men xoắn để xem ví dụ đã chọn
A 372.85 N·m / B 427.08 N·m
Cổ phần và Stage 2 có các mô-men xoắn khác nhau. Con trượt số-cap có thể giới hạn B trong đầu vào đã chọn; nó không tạo ra thêm khả năng cơ chế.
Tốc độ đã tăng # thứ nhất giây
A — / B —
Δv = ∫Fsử dụng đượcdt / m. Một sự thay đổi lý tưởng về tốc độ trong một giây, chứ không phải một bài kiểm tra.
Thời gian đến 90% của mỗi mô-men xoắn tăng
A 1.04 s / B 0.28 s
Được đo về phía mỗi mục tiêu, không phải 90% mô-men xoắn động cơ.
Dùng được động cơ thúc đẩy # giây đầu tiên
— B so với A
Khu vực dưới lực lượng đường bộ. Cùng khối lượng nghĩa là cùng một sự thay đổi về tốc độ đạt được trong mô hình lý tưởng này.
B at 0.50 s · rỗng: yêu cầu · đầy: có thể sử dụng
Nơi rubber gặp đường
Grip là một ngân sách chia sẻ.
Gia tốc và góc hỏi cùng một bản vá liên lạc cho lực lượng. Di chuyển điều khiển góc và xem bác sĩ tâm thần. Những lốp xe hợp thời hiện đại có thể mở rộng phong bì cầm tay đó. Ở đây, đường tròn mở rộng, trong khi các đường mô-men xoắn được lập trình ở đúng vị trí của nó. Một bản đồ lại có thể thay đổi việc phân phối để dùng thêm phòng đầu. Với tải được bật, việc tải ngược cũng thay đổi vòng tròn này khi tăng tốc độ.
B / yêu cầu điều khiển lực lượng—
Lái xe với tải trục hiện tại của B—
B / sử dụng lực lượng lái xe—
Lực yêu cầu ở trong phong bì cầm tay.
Ở ranh giới, màn trình diễn này có sức mạnh sử dụng một cách lý tưởng. Một lốp xe thật sự phát triển mạnh qua việc trượt ván; khả năng vượt quá khả năng của nó có thể có nghĩa là sự điều khiển hoặc sự can thiệp. Đây không phải là mô phỏng kiểm soát lực kéo.
Sức mạnh mà bạn cảm thấy
Đi theo lực lượng xuyên qua khung gầm.
Hai chiếc xe giống hệt nhau. Cùng một lúc. Minh họa Ferrari 360 mang mỗi phản ứng thông qua lực thúc đẩy, gia tốc và tải trục. Hãy so sánh xem cách mà các mô-men xoắn khác nhau đầu vào và phản ứng khác nhau tác động thế nào đến lực có thể sử dụng được.
Đã chia sẻ giờ 0.50 s
Tài liệu tham khảo trong kho 360
— N·m
Sau —Mặt —
Vận hành lực lượng—
Tăng tốc—
Tải về phía sau—
Ferrari minh họa · giả sử L = 2.60 m và h = 0.45 m. Toàn bộ lực lượng rìu; các vảy mũi tên giống hệt nhau cho A và B.
B / Stage 2 ví dụ
— N·m
Sau —Mặt —
Vận hành lực lượng—
Tăng tốc—
Tải về phía sau—
Ferrari minh họa · giả sử L = 2.60 m và h = 0.45 m. Toàn bộ lực lượng rìu; các vảy mũi tên giống hệt nhau cho A và B.
Di chuyển thanh trượt thời gian để so sánh các tải cùng một lúc.
01 / Tăng tốc
a = Fdrive / m
Dùng lốp xe để tăng tốc cho chiếc xe. Torque vượt quá sức ép không thể tính là tăng tốc thêm.
02 / tải chuyển
ΔFz = m a h / L
Trung tâm của trọng lực nằm trên đường. Dưới gia tốc, trục sau mang nhiều tải hơn và phía trước mang lại ít hơn.
Hai khối vẫn còn cộng với mg. Trước đó, mô-men xoắn có thể làm cho việc chuyển hàng này sớm hơn; nó không thay đổi khối lượng của chiếc xe.
Tính toán nạp tải giả định độ cân bằng ném tại mỗi thời điểm. Sức nén mùa xuân, chuyển động ẩm ướt và độ cao cơ thể không được mô phỏng. Khung mạch Ferrari 360 cung cấp bối cảnh thị giác; cơ sở bánh xe và giá trị trung tâm của trọng tải là dạy các giả định, chứ không phải đo lường từ minh họa.
Trong một ca trực, TCU Yêu cầu mô-men xoắn động cơ mục tiêu. Bản vá mã Senica giúp động cơ phù hợp với yêu cầu đó sớm hơn, giảm thời gian cần thiết để điều khiển hộp số chờ. Điều này cải thiện sự phối hợp và có thể hỗ trợ sự thay đổi nhanh hơn.
01Yêu cầu TCU
Điều khiển hộp số yêu cầu động cơ cho mô-men xoắn cần thiết cho giai đoạn chuyển.
02Khớp máy
Điều khiển động cơ vá theo sau mục tiêu đó nhanh hơn, kể cả việc giảm mô-men xoắn.
03Dịch:
Tình trạng cạnh tranh mô-men xoắn TCU có thể được thỏa mãn sớm hơn. Clutch, bộ kích hoạt và thời gian máy vẫn ảnh hưởng đến sự thay đổi hoàn chỉnh.
Name
Name
Đáp ứng tham chiếu
Đáp ứng được chọn
TCU đích
Sử dụng thời gian chung của nhà thám hiểm và chọn B không đổi. Bản yêu cầu 250 N·m và thời gian đáp ứng là hình ảnh hóa, chứ không phải dữ liệu chuyển đổi.
Name—Đang tiếp cận yêu cầu
B / Động cơ mômen xoắn—Đang tiếp cận yêu cầu
TCU đích100 N·mGiữ hằng số trong ví dụ này
Màn trình diễn đánh dấu câu trả lời là “bên trong ban nhạc của ban nhạc, một khi đã đạt đến 15 N·m yêu cầu: 10% của sự thay đổi 150 N·m này. Giới hạn giảng dạy này không phải là một Ferrari TCU Chấp nhận tiêu chuẩn. Đến gần nó sớm hơn minh họa sự chậm trễ ít mô-men xoắn hơn; nó không thiết lập toàn bộ thời gian thay đổi số. Chiến lược thay đổi thật sự cũng điều khiển sự phục hồi mô-men xoắn.
Những động cơ này tự nhiên phản ứng với sự phát triển cẩn thận. Senica Những bài tường thuật về quyền lực đặt ra những kỳ vọng thực tế: cảm giác cũng đến từ việc sinh sản, phản ứng và phối hợp với hộp số.
Tỷ lệ sản xuất và Senica Những nhân vật trong xưởng được báo cáo
Ferrari
Đã xuất đánh giá
Số xe tiêu chuẩn Senica
Senica remap và hệ thống luồng tự do
360 Modena
400 cv / ps
Thông thường khoảng 280 hp
Khoảng 415–425 hp
Challenge Stradale
425 cv / ps
Khoảng 420–425 hp
Khoảng 455–440 hp
Phạm vi làm việc được cung cấp bởi Senica và có tính trực quan, không đảm bảo đầu ra hoặc kết quả kiểm tra trước và sau. Các nhà sản xuất CV/PS dùng mã lực; các con số xưởng được lưu giữ như được báo cáo trong Hp. Xác nhận đo chuyển động quay số, đơn vị và phương pháp sửa chữa trước khi so sánh các con số. Không có chuyển đổi động cơ bánh xe hay mất thiết bị lái giả định nào được áp dụng cho bảng này.
Có liên quan chặt chẽ. Từng cá nhân phát triển.
Các nâng cấp Modena phạm vi tiếp cận kết quả báo cáo của một tiêu chuẩn Challenge Stradale. Senica đặc tính của hệ thống này là một phần lợi thế của hệ thống máy móc này để có thể chế tạo và đánh bóng những cái đầu tương xứng với nó. Sự cân bằng được phát triển xung quanh phần cứng và tình trạng của mỗi chiếc xe.
Ngư lôi và năng lượng đáp ứng với tốc độ động cơ.
PkW = TN·m × rpm / 9549.3
Các mô-men xoắn cao nhất và năng lượng cao nhất thường xảy ra với tốc độ khác nhau của động cơ. 315 lb-ft Stage 2 mô-men xoắn đầu vào không được giữ liên tục đến giới hạn rev để phát minh ra một con số mã lực. Nhà thám hiểm cho thấy một phản ứng mô-men xoắn đại diện chứ không phải một đường cong động cơ.
Hướng dẫn Challenge Stradale mô tả sự trôi chảy phụ thuộc thời gian đằng sau cảm giác đó. Dây chuyền đơn giản này làm cho ý tưởng đó dễ thấy.
01Yêu cầuVị trí bàn đạp, tốc độ cơ chế và chế độ điều khiển
02CommentChọn một mục tiêu được phép mô-men xoắn
03Trả lờiDi chuyển về phía mục tiêu theo thời gian
04TruyềnBánh răng biến mô-men xoắn thành lực lượng đường
05Tìm kẹpCác bản vá liên lạc ràng buộc lực lượng có thể sử dụng
01 / bao nhiêu
Nó là điểm đến của chúng ta.
Trong bộ điều khiển dựa trên mô-men xoắn, vị trí bàn đạp là một đầu vào cho một yêu cầu. Tốc độ, chế độ và các yêu cầu khác cũng quan trọng. ECU tọa độ yêu cầu có giới hạn cho phép.
Ttarget = min(Trequest, Tcap)
Đầu vào cổ phiếu là 372.85 N·m và Stage 2 đầu vào là 427.08 N·m. Với sự cho phép để đạt được mục tiêu đầy đủ, sự gia tăng là 14.5%. Cùng một bánh răng, khối lượng và đủ sức kẹp, gia tốc đều đặn tăng theo cùng tỷ lệ. Áp dụng mô phỏng 80% mũ lên Stage 2 và chỉ 331.67 N·m được cho phép: nhiều tiềm năng động cơ sẽ không được sử dụng nếu bộ điều khiển giữ lại nó.
Chức năng này thể hiện một giới hạn. Sự phân xử thực sự bao gồm nhiều hạn chế hoạt động và bảo vệ.
02/ Làm thế nào sớm
Thời gian định hình cuộc hành trình.
Một bộ lọc thứ nhất di chuyển một phần của khoảng cách còn lại tới mục tiêu ở mỗi bản cập nhật. Một hằng số thời gian ngắn có nghĩa là một phân số lớn hơn, và một phản ứng nhanh hơn.
Tnext = Tnow + α(Ttarget − Tnow) α = 1 − e−Δt/τ
Đây là khoảng thời gian không đổi và tôm là khoảng cập nhật. Sau 1 giờ, 63.2% của sự thay đổi đã được yêu cầu đã hoàn tất. Với tốc độ 2.303, 90% là xong.
Đây là một dự đoán giáo dục đầu tiên, không phải một sự tiết lộ của Senica ’ ECU Mã hoặc tốc độ cập nhật của nó.
03/ Làm thế nào nó đạt đến bạn
Torque trở thành sức ép.
Các thiết bị đã chọn và ổ đĩa cuối cùng nhân mô-men xoắn động cơ. Sự mất mát do dây lái làm giảm đi; bán kính lốp xe biến bánh xe thành một lực lượng trên đường.
Fdemand = Tengine × G × η / r
G là tỷ lệ tổng hợp các bánh răng, vội là hiệu quả của đường dẫn và r là bán kính quay hiệu quả. Thêm lực cho thêm gia tốc nếu kẹp có thể truyền nó: a = Flưới / m.
Nhà thám hiểm cứ tiếp tục sửa soạn. Nó loại bỏ các thay đổi bánh răng, kéo theo khí động lực, sự kháng cự lăn và sự quán tính quay.
04 / Bao nhiêu sẽ nắm bắt
Con đường có tiếng nói cuối cùng.
Một vòng tròn đo lường giới hạn sự kết hợp giữa việc lái xe và lực lượng góc đường. Fz là các tải dọc trên trục được điều khiển; tôm tượng trưng cho lốp–road ma sát trong mô hình này.
Fx² + Fy² ≤ (μFz)² Fx,max = √((μFz)² − Fy²)
Với tốc độ 60%, 80% bán kính của vòng tròn vẫn còn đó, tức là 1 / 2) = 0.8. Phòng đầu góc theo một đường cong, không phải phép trừ đơn giản.
Bánh xe thực sự phức tạp hơn: kẹp thay đổi với trượt, tải, nhiệt độ, áp suất và bề mặt. Biểu đồ tổng hợp trục được điều khiển. Việc truyền tải trọng tải dài có thể được bao gồm; việc truyền tải và tải bánh xe cá nhân không được mô hình hóa.
Một ví dụ làm việc
Một nửa giây. Một sự khác biệt có ý nghĩa.
Phản ứng tách biệt từ mô-men xoắn ở đỉnh cao. Cả hai ví dụ đều bắt đầu từ 74.57 N·m và nhắm vào cùng một đỉnh của cổ phiếu N·m. Chỉ thay đổi thời gian hình ảnh.
T(t) = Ttarget + (T0 − Ttarget)e−t/τ
A / er = 0.45 s274.7 N.mtorque tại 0.50 s
B / _BAR_ = 1.02 S368.2 N.morque lúc 0.50 s
Ở mức 0.50 s, B đang vận chuyển khoảng 93.6 N·m nhiều mô-men xoắn hơn, mặc dù cuối cùng cả hai đều đạt chính xác cùng một đỉnh. Điều này cô lập các lợi ích phản ứng; nó không đòi hỏi thêm sức mạnh cao nhất hoặc đo lường Ferrari Thời gian phản hồi.
Khám phá các thuật toán, giả định và nguồn +
Thuật toán được dùng trên trang này
Đối với một mục tiêu không đổi, công thức cấp số nhân bên trên giải quyết chính xác câu trả lời thứ nhất. Các mẫu phát lại cùng một đường cong tại thời điểm đã chọn; thay đổi tốc độ hoạt hình không thể thay đổi kết quả.
engine_torque = selected stock or Stage 2 input
request = engine_torque  // full request in this example
torque_cap = cap_percent / 100 * engine_torque
target = min(request, torque_cap)
alpha = 1 - exp(-dt / tau)
torque = torque + alpha * (target - torque)
force_demand = torque * gear_ratio * efficiency / radius
q = lateral_utilisation
k = mu * sqrt(1 - q^2)
H = load_transfer_enabled ? cg_height / wheelbase : 0
force_limit = k * rear_static_load / (1 - k * H)
force_usable = min(force_demand, force_limit)
rear_load = rear_static_load + force_usable * H
Năng lượng tích hợp từ 0 đến 1 giây sử dụng khoảng cách 1m mắc bẫy. J = vội vàngsử dụng đượcdt và tôm = J/m. Điều này tính lực thúc đẩy ban đầu trong cả hai ví dụ; nó không phải là một vòng thời gian hoặc dự đoán tăng tốc.
Giải quyết kẹp và tải tải với nhau
Đặt q = Fy/(μFz) và k = vội vàng(1_ q2). Với H = h/L, tải sau-xle là Fz,rear, 0 + Fổ đĩaH. Ở ranh giới ma sát, Fổ đĩa = k(Fz,rear, 0 + Fổ đĩaH). Sắp xếp lại cho phép giới hạn lực lượng trong thuật toán. Giảm tải đặt H đến 0 và phục hồi mô hình nạp cố định.
Đáp ứng là nhiều hơn một bộ lọc
Giới hạn tốc độ lại khác: nó giới hạn sự thay đổi cho phép mỗi giây. Một sự chậm trễ thuần túy giữ lại phản ứng trước khi nó bắt đầu. Ánh xạ nét vẽ thay đổi số lượng đã yêu cầu. Nhà thám hiểm thay đổi một thời gian hàng đầu và một trần mô-men xoắn; nó không cho rằng đây là các thuật toán duy nhất trong một Ferrari ECU .
Giả sử đầu vào và mô hình mô hình
Name
285 lb-ft / 372.85 N·m
Stage 2 động cơ đầu vào
315 lb-ft / 427.08 N·m
Khối lượng xe cộ
1, 300kg
Name
60%
Tỷ lệ bánh răng đã kết hợp/ hiệu quả
8.0 / 90%
Bánh xe cơ sở / Trung tâm của trọng lực chiều cao
2.60 m / 0.45 m
Bán kính lốp có hiệu quả/ Trọng lực
0.33 m / 9.81 m/s²
Mô-men xoắn động cơ thường
74.57 N·m
Tham khảo / B hằng số trả lời
0.45 s / điều chỉnh được
Các mô-men xoắn đầu vào đến từ Senica. Những hằng số khác được chọn để giải thích cơ chế này và không được đo lường phương tiện hoặc ECU tham số. Mô-men xoắn cao nhất được xem như một đầu vào điểm hoạt động cố định; mô-men xoắn của động cơ khác nhau với rpm, và đạt đỉnh và năng lượng đỉnh cao không cần phải xảy ra cùng nhau. Tính năng thay đổi cả vòng tròn và lực tác động ngược khi nó được giữ liên tục; đây không phải là một cuộc kiểm tra tốc độ cố định góc. Lựa chọn nạp - chuyển hóa giả định độ cân bằng cao ngay lập tức và loại bỏ các tính năng tạm thời, hình học chống thấm và độ nhạy của lốp xe.
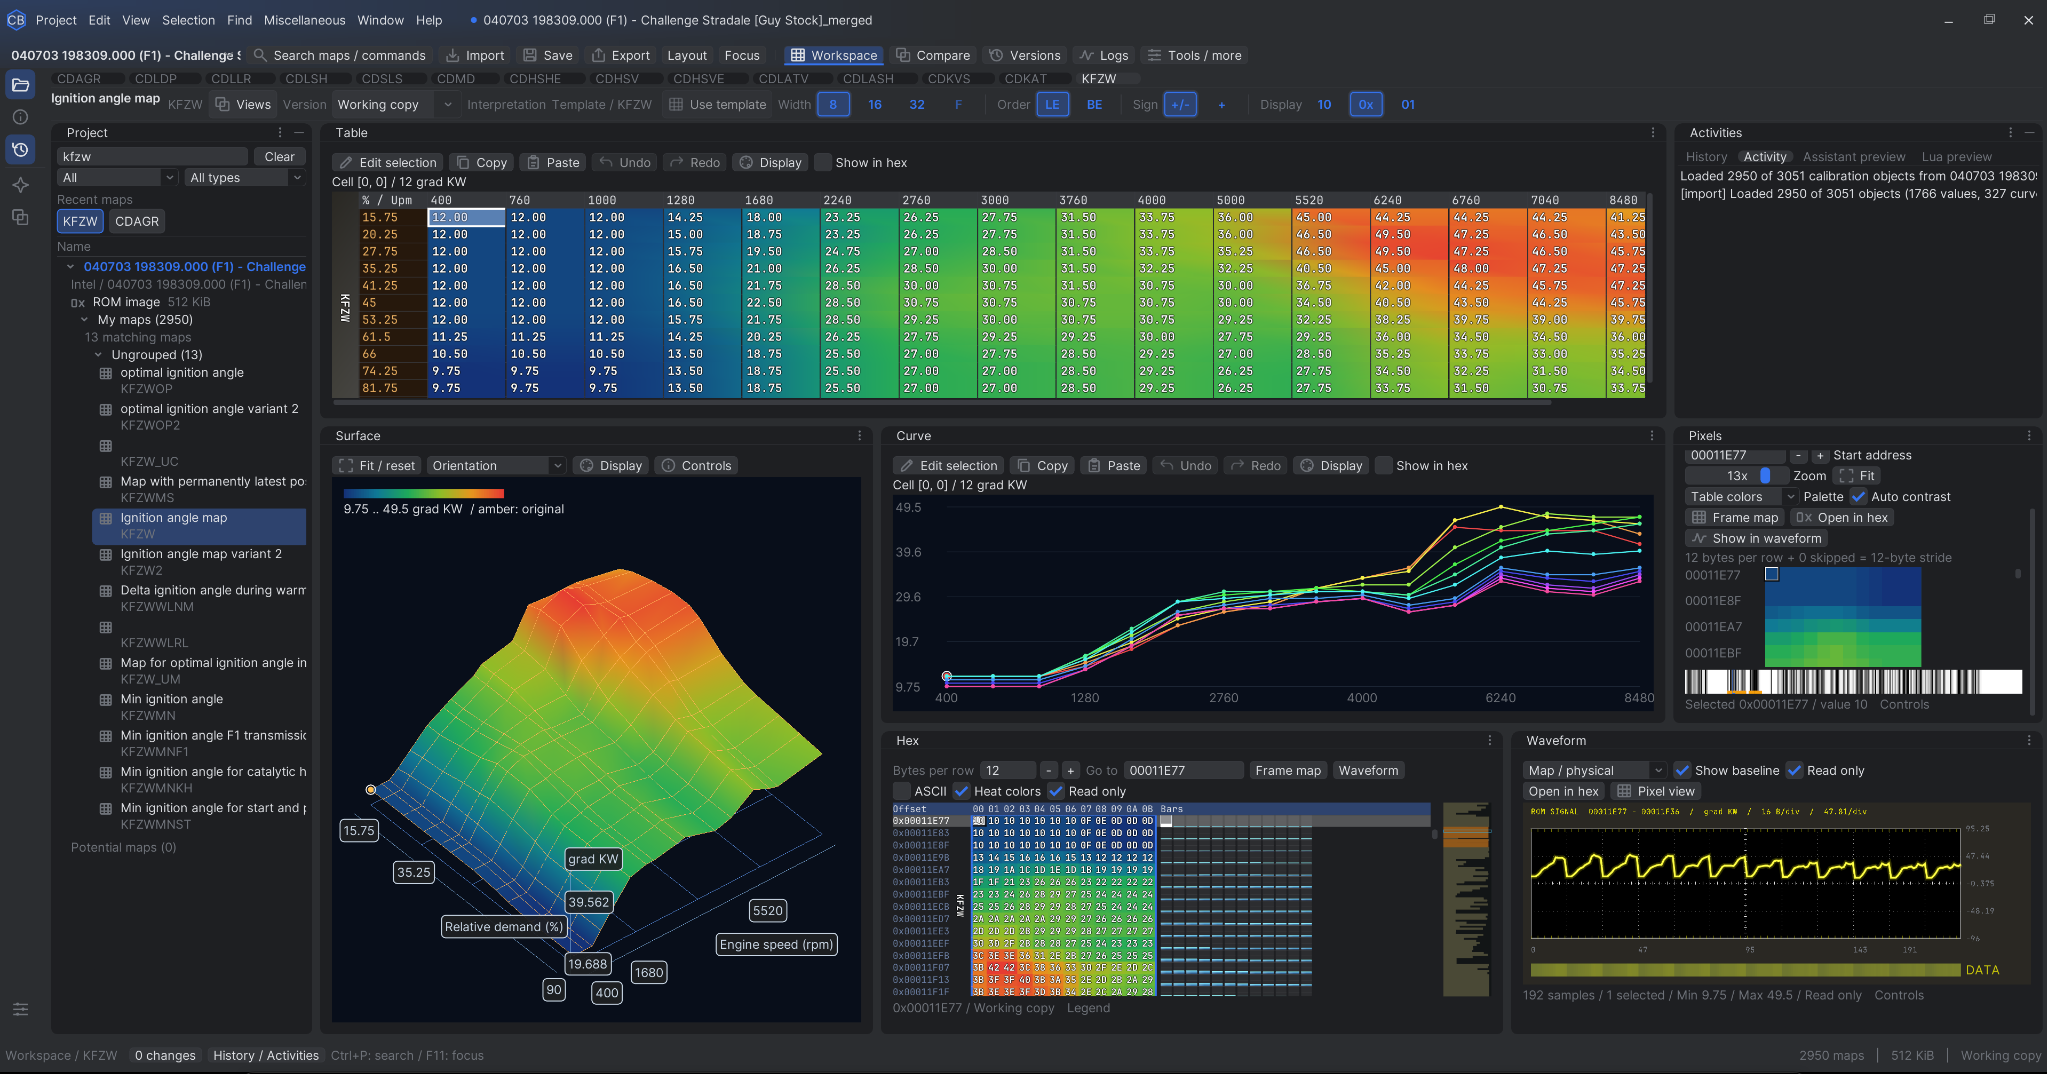
Trình mô phỏng ở trên giải thích các nguyên tắc. Đây là môi trường cân chỉnh thực sự của chúng tôi: phần mềm phát triển trong nhà để kiểm tra bản đồ, so sánh đường cong và làm việc với ECU dữ liệu.
Senica Calibration Công trìnhPhần mềm của chúng tôi, công cụ của chúng ta, kiến thức của chúng mình.
Hình chụp cho thấy một Challenge Stradale Khởi động bản đồ. Nó là bằng chứng cho thấy công cụ cân chỉnh của chúng ta, chứ không phải nguồn gốc của các dấu vết mô-men xoắn ở trên.
CẤU TRÚC ECU
Điều khiển động cơ, từng chi tiết.
Ferrari 360Bộ điều khiển động cơ
Ferrari F430Bộ điều khiển động cơ
Hãy nói với Sam về cách xe của bạn, lốp xe và cách sử dụng định lượng của bạn.
 Nền tảng kỹ thuật của 360trev.