ปรับตั้งเวลาของมัน
เดอะ Challenge Stradale Poreelli P Zero Corsa เดิม ถูกตัดใน ค.ศ. Ferrari พัฒนารถรอบ ๆ ยางและ chasis ของระยะเวลาที่สมดุลแรงกด, ตอบสนอง, แรงผลักดันและความทนทาน การปรับโครงสร้างโรงงานเป็นของ ที่บรรจุการปล่อยสมบูรณ์
 วิศวกรรมเบื้องหลัง 360trev
พูดคุยกับเรา
ตามคําขอทางสรีระจากรหัส ไปที่แพทช์ เมื่อ เปรียบ เทียบ การ ตอบ สนอง จง ตรวจ สอบ ดู ว่า คุณ รู้สึก อย่าง ไร.
ฮาร์ดแวร์ได้ย้ายไป
ยาง สมัย ใหม่ สามารถ ทํา ให้ มี การ จับ ยาง ที่ แห้ง มาก กว่า ยาง ที่ หา ได้ ใน การ ปล่อย. เครื่องยนต์เสริมนี้ เป็นศูนย์กลางของ Senica วิธี เข้า หา: การ กลับ เยี่ยม ชม ทาง เดิน และ การ ตอบ สนอง ให้ เหมาะ กับ สิ่ง ที่ รถยนต์ สามารถ ส่ง ไป ยัง ถนน ใน ขณะ นี้.
เดอะ Challenge Stradale Poreelli P Zero Corsa เดิม ถูกตัดใน ค.ศ. Ferrari พัฒนารถรอบ ๆ ยางและ chasis ของระยะเวลาที่สมดุลแรงกด, ตอบสนอง, แรงผลักดันและความทนทาน การปรับโครงสร้างโรงงานเป็นของ ที่บรรจุการปล่อยสมบูรณ์
ความ ก้าว หน้า ใน สาร ประกอบ และ การ ก่อ สร้าง ที่ เหมาะ สม อาจ ทํา ให้ ยาง สมัย ใหม่ มี คุณสมบัติ ที่ ใช้ ได้ ผล มาก กว่า คือ ○ ภาย ใต้ สภาพ ที่ แห้ง แล้ง พอ ๆ กัน. เมื่อ จับ ได้ มาก กว่า แรง บิด อาจ ไป ถึง ถนน ได้ ก่อน ที่ ยาง จะ กลาย เป็น ปัจจัย ที่ จํากัด.
ดัง ที่ มัคคุเทศก์ ของ เรา ใน ซีเอส อธิบาย ไว้ เรา สามารถ ยก ระดับ ความ ยืดหยุ่น แบบ ดิจิตอล ที่ เหมาะ สม และ ลด แรง กระแทก ที่ นุ่ม นวล เพื่อ จะ ได้ ประโยชน์ จาก การ จับ กุม แบบ พิเศษ นั้น. เป้า หมาย นั้น เข้ม แข็ง ยิ่ง ขึ้น การ ส่ง แรง กระแทก ใน ราง น้ํา ที่ มี อยู่ จริง ๆ จาก รถ คัน นั้น.
การติดตั้งยางที่ยึดเกาะได้มากขึ้นทำให้ขีดจำกัดทางกายภาพเปลี่ยนไป แต่โปรแกรม ECU เดิมจะไม่เพิ่มเพดานแรงบิดที่บันทึกไว้หรือเร่งอัตราการเพิ่มแรงบิดที่กำหนดไว้โดยอัตโนมัติ ECU ไม่ได้รับรู้การเปลี่ยนยาง ช่วงล่าง หรือการตั้งศูนย์ล้อโดยอัตโนมัติในลักษณะที่จะเขียนค่าขีดจำกัดการปรับเทียบเหล่านี้ใหม่
ผลประโยชน์ในการจัดการมาถึง กับฮาร์ดแวร์ การเข้าถึงการกระตุ้นการส่งมอบ ที่จัดขึ้นโดยข้อจํากัดเดิม ต้องมีการปรับเปลี่ยนใหม่ Senica ช่อง ว่าง นั้น คือ การ กลับ บ้าน ของ คุณ. ปฎิกิริยาควบคุมการลากเลื่อนของล้อ จะแยกออกจากการเปลี่ยนแปลง แผนที่แรงบิดที่อยู่เบื้องหลัง
การพัฒนารถทั้งหมด
การพักการเรียนที่เข้ากันดี การจัดตําแหน่งและระบบยาง สามารถสร้างความแตกต่างอย่างมากในการจัดการและใช้งานได้ ไม่มีการเปลี่ยนแปลงใด ๆ นี้ โดยอัตโนมัติให้เพิ่มค่า ECU การ ตั้ง กฎ เกณฑ์.
การตอบสนอง Explorer
เริ่มด้วย Ferrari 360 ที่ 275 Ib-ft จากนั้นเปรียบเทียบ Senica ของ Stage 2 ตัวอย่างที่ 315 Ib-ft กับตัวเร่งการกีฬา ไอเสียที่ไหลได้ฟรีและรีแมปของเรา นั่นคือประมาณ 14.5% ยอดแรงบิดมากขึ้น มันมาถึงเร็วแค่ไหน และจับต้องได้มากน้อยเท่าไร สามารถส่งผ่านมัน กําหนดความเร่งที่คุณรู้สึกได้
ค่านําเข้า Torque ถูกป้อนโดย Senica 275 Ib-ft stock and achieveable 315 Ib-ft Stage 2 ตัวอย่างของฮาร์ดแวร์ที่ระบุไว้ ช่วงเวลาที่สงบ, เกียร์, มวล, และสภาพถนน ยังคงไม่เปลี่ยนแปลง นี่เป็นโมเดลปฏิบัติการระดับสูงสุด ไม่ใช่การทดสอบเส้นโค้ง dyno หรือความเร่ง เดอะ Stage 2 การ ได้ รับ ฮาร์ดแวร์ และ การ ปรับ ตัว ให้ เข้า กับ การ เปลี่ยน แปลง ไม่ ได้ มี แต่ จะ ขจัด หมวก ออก ไป.
≈ 372.85 N·m
การอ้างอิงของหุ้นเต็มร้อย ไม่มีการลดลง 75% ใด ๆ ที่ใช้กับรูปนี้
≈ 427.08 N·m
ตัวเร่งกีฬา ไอเสียที่ไหลได้ฟรี Senica ปรับตั้งได้ ผล ที่ ตาม มา ขึ้น อยู่ กับ รถยนต์ แต่ ละ คัน และ สภาพ แวด ล้อม.
+40 Ib-f-ft ≈+54.23 NM-14.5% ระดับแรงบิดเปลี่ยนแปลง: lb-f × 1.35582 NM. 275 x 1.35582 ≈372.85; 315 x1.35582 ≈ 407.
ดูว่าทําไมฮาร์ดแวร์ถึงมีข้อจํากัดในซอฟต์แวร์ สําหรับ ตัว อย่าง เปรียบ เทียบ จง กําหนด ขีด จํากัด ทาง ดิจิตอล ของ บี เป็น 80% แล้ว ยก ระดับ การ ยึด เส้น ยาง ให้ สูง ขึ้น, μ. เพดาน ที่ ยึด ไว้ จะ สูง ขึ้น; เป้า หมาย ที่ กําหนด ไว้ ของ บี คง อยู่ ได้.
ต่อ จาก นั้น ยก หมวก ดิจิตอล ขึ้น และ ลด เวลา ตอบ สนอง เพื่อ จะ สํารวจ โดย ใช้ ห้อง ประชุม พิเศษ. A และ B มักจะแบ่งปันเงื่อนไขของถนนที่เลือกเสมอ การตั้งค่า 80% เป็นตัวอย่างการสอน ไม่ใช่ฝาโรงงานที่ถูกอ้าง Recisit thetyre and chasisบริบท.
— ความเร่งที่ใช้ได้ในตอนนี้, B เมื่อเทียบกับ A
มวลเดียวกัน เกียร์และสภาพถนน แค่แรงในซองจับเท่านั้นB มีคําจํากัดความ Stage 2 และเวลาตอบสนองที่สั้นลง การจับต้องเป็นตัวกําหนดว่า ความต้องการพิเศษนี้ กลายเป็นความเร่งเท่าไร
A 372.85 N·mB 427.08 N·m
สต็อกและ Stage 2 มีการป้อนแรงบิดที่แตกต่างกัน แถบหมากรุกดิจิตัล-แคป สามารถจํากัดการป้อนข้อมูลแบบ B ในรายการที่เลือกได้ มันไม่ได้สร้างความสามารถในการเพิ่มความเร็วของเครื่องยนต์A —B —
Δv = ∫Fใช้ได้dt / m การเปลี่ยนแปลงในอุดมคติในหนึ่งวินาทีไม่ได้เริ่มต้นการทดสอบA 1.04 sB 0.28 s
วัดไปที่เป้าหมายแต่ละยอด ไม่ได้ 90% ของแรงบิดของเครื่องยนต์เต็ม— B เทียบกับ A
พื้นที่ใต้ท้องถนน เวลา × มวลเดียวกันหมายถึงการเปลี่ยนแปลงสัดส่วนเดียวกัน ในความเร็วที่ได้รับในรูปแบบอุดมคตินี้ที่ยางพบถนน
การเร่งและต้อนให้จนมุม ถามคําถามแบบเดียวกันนี้เพื่อบังคับ ย้ายที่ควบคุมมุม และดูจิตแพทย์ห้องใหญ่ ยาง สมัย ใหม่ ที่ เหมาะ สม สามารถ ขยาย ซองจดหมาย ที่ จับ ได้. การ เพิ่ม ○ ที่ นี่ และ วง กลม ขยาย ตัว ขณะ ที่ ขีด จํากัด ของ เครื่อง ยนต์ ที่ กําหนด ไว้ จะ คง อยู่ ตรง ที่ พอ ดี. จาก นั้น ก็ เปลี่ยน การ ส่ง ของ ที่ ได้ รับ อนุญาต ให้ ใช้ ห้อง บน ศีรษะ เพิ่ม ขึ้น. หากเปิดใช้งานการรับ-ส่งแล้ว การโหลดหลังการโหลด ยังเปลี่ยนวงกลมนี้เมื่อเร่งสร้าง
แรงเรียกร้องอยู่ภายในซองจับสมมุติ
ตรง ขอบ เขต การ สาธิต นี้ ทํา ให้ พลัง ที่ ใช้ ได้ จริง ล้ม เหลว ได้ อย่าง สิ้น เชิง. ยาง แท้ พัฒนา แรง ผ่าน การ ลื่น; ความ สามารถ ของ มัน มาก เกิน ไป อาจ หมาย ถึง ล้อ หมุน หรือ การ แทรกแซง. นี่ไม่ใช่การจําลองแบบแทร็คชั่นคอนโทรล
อํานาจที่คุณรู้สึก
รถสองคันเหมือนกัน ทันทีเดียวกัน เดอะ Ferrari 360 ตัวอย่างดําเนินการตอบสนองแต่ละวิธีเพื่อแรงขับ, ความเร่งและการโหลดเพลา. ลอง เปรียบ เทียบ ดู ว่า ช่วง เวลา ต่าง ๆ ที่ มี การ ถ่ายทอด และ การ ตอบ สนอง ส่ง ผล กระทบ อย่าง ไร ต่อ พลัง ที่ ใช้ ได้.
ย้ายแถบเวลาไปเปรียบเทียบ ของที่บรรทุกในพริบตาเดียวกัน
a = Fdrive / m
แรงยางที่ใช้เร่งรถ Torque ที่เกินการจับไม่สามารถนับเป็นความเร่งพิเศษ
ΔFz = m a h / L
ใจกลางของแรงโน้มถ่วง อยู่เหนือถนน ภาย ใต้ ความ เร่ง ความ เร็ว เพลา หลัง จะ มี น้ํา หนัก มาก ขึ้น และ ด้าน หน้า จะ มี น้ํา หนัก น้อย ลง.
Fz,rear = Fz,rear,0 + ΔFz
Fz,front = Fz,front,0 − ΔFz
รถบรรทุกทั้งสองยังรวมกันเป็น mg แรง กระแทก ที่ มา ก่อน หน้า นี้ อาจ ทํา ให้ การ ขน ส่ง นี้ เร็ว ขึ้น; มัน ไม่ ได้ ทํา ให้ มวล รถยนต์ เปลี่ยน ไป.
การคํานวณแบบโหลด-ทรานสเฟอร์ สันนิษฐานค่าสมดุลของสนาม ในทุกพริบตา การบีบอัดของสปริง การเคลื่อนที่และการวางตัวไม่จําลอง เดอะ Ferrari 360 กรอบลวดให้บริบททางภาพ; ค่าล้อล้อและกลางของแรงโน้มถ่วงเป็นการเรียนการตั้งสมมติฐาน ไม่ใช่การวัดจากภาพ
ปรับการบิด, การตอบรับและจับEngine & gearbox, ในสนทนา
ระหว่างกะ TCU ขอแรงบิดของเครื่องยนต์เป้าหมาย Senica รหัส ต่าง ๆ จะ ช่วย ให้ เครื่อง ยนต์ เข้า กัน ได้ ดี ขึ้น ซึ่ง จะ ช่วย ลด เวลา ที่ ตัว ควบคุม เกียร์ ต้อง รอ. การ ทํา เช่น นี้ ช่วย ให้ การ ประสาน งาน กัน ดี ขึ้น และ สามารถ ส่ง เสริม การ เปลี่ยน งาน ได้ เร็ว ขึ้น.
เครื่องควบคุมเกียร์ขอเครื่องยนต์ สําหรับแรงบิดที่จําเป็นสําหรับระยะเปลี่ยน
เครื่อง ยนต์ ที่ ติด ตาม มา ติด ตาม ด้วย เป้า หมาย นั้น เร็ว กว่า รวม ทั้ง การ ลด แรง กระแทก ที่ ต้องการ.
เดอะ TCU อาการบิดเบี้ยวของโรคนี้สามารถตอบสนองได้เร็วขึ้น คลัทช์, Actuator และจังหวะเครื่องจักร ยังคงส่งผลกระทบต่อการเปลี่ยนแปลงที่สมบูรณ์
การแสดงผลนี้หมายถึง "ในวงตัวอย่าง" เมื่ออยู่ใน 15 NM ของคําขอนี้ : 10% ของ 150 น. เปลี่ยนแปลง ขีดจํากัดการสอนนี้ไม่ใช่ Ferrari TCU กฎเกณฑ์การยอมรับ การเอื้อมถึงมันเร็วกว่านี้ แสดงให้เห็นความล่าช้าแบบบิดเบี้ยวน้อยกว่า; มันไม่ได้สร้างเวลาเปลี่ยนเกียร์ทั้งหมด นอก จาก นั้น ยุทธวิธี การ เปลี่ยน แปลง อย่าง ถูก วิธี ยัง ควบคุม การ บูรณะ กังหัน ลม ด้วย.
ปรับแก้การตอบสนองหรือเวลาที่ใช้ร่วมกันอํานาจในมุมมอง
เครื่องยนต์เหล่านี้ตามธรรมชาติตอบสนองกับการพัฒนาที่ระมัดระวัง Senica พลัง ที่ ได้ รับ การ รายงาน ทํา ให้ ความ คาด หวัง ที่ ตรง กับ ความ เป็น จริง: ความ รู้สึก นี้ มา จาก การ ส่ง, การ ตอบ รับ, และ การ ประสาน งาน กับ เกียร์ ด้วย.
| Ferrari. ราชกิจจานุเบกษา. | จัดอันดับ | Senica รถมาตรฐานที่ส่งเข้ามา | Senica รีแมป + ระบบการไหลอิสระ |
|---|---|---|---|
| 360Modena. สืบค้นเมื่อ 7 พฤษภาคม พ.ศ. | 400 ชิ้น / PS | ปกติประมาณ 380 hp | ประมาณ 415–425 hp |
| Challenge Stradale. ราชกิจจานุเบกษา. | 425 cv / PS | ประมาณ 420–425 hp | ประมาณ 435–440 hp |
มี การ จัด หา โรง งาน ต่าง ๆ ให้ Senica และเป็นเครื่องหมาย ไม่รับประกันผลส่งออก หรือได้รับการรับรองก่อนและหลังผลการทดสอบ Manfacturer CV/PS เรตติ้งใช้แรงม้าเมตริก ตัวเลขของเวิร์คชอคจะเก็บไว้ตามที่รายงานใน hp. ยืนยันการวัดรถจักรหมุน, หน่วยและวิธีแก้ไข dyno ก่อนเปรียบเทียบตัวเลข ไม่มีการแปลงพลังงานล้อ หรือถือว่าสูญเสียสายขับเคลื่อน ถูกนําไปใช้กับตารางนี้
ปรับรุ่นแล้ว Modena ช่วงเข้าใกล้ผลลัพธ์ที่ได้รับรายงานของมาตรฐาน Challenge Stradale . Senica ลักษณะ เด่น ส่วน หนึ่ง ของ ประโยชน์ ของ ซี เอส ใน การ สร้าง เครื่อง ยนต์ ที่ เข้า คู่ กัน มาก กว่า และ ขัด หัว. มี การ พัฒนา การ ปรับ ตั้ง รอบ ๆ อุปกรณ์ และ สภาพ ของ รถยนต์ แต่ ละ คัน.
PkW = TN·m × rpm / 9549.3
แรงบิด และ แรง สูง สุด ตาม ปกติ จะ เกิด ขึ้น ที่ ความ เร็ว ของ เครื่อง ยนต์ ต่าง ๆ. 315 Ib-ft Stage 2 การนําข้อมูลเข้าแรงบิดไม่ได้ถูกจํากัดไว้ตามข้อจํากัดของบาทหลวง เพื่อประดิษฐ์หุ่นขับเคลื่อน นัก สํารวจ คน นี้ แสดง ให้ เห็น การ ตอบ สนอง ของ ตัว แทน ที่ บิด เบี้ยว ไม่ ใช่ โค้ง ของ เครื่อง ยนต์ ที่ สมบูรณ์ แบบ.
Ferrari 360Modena แฟ้มจัดเก็บต้นแบบ (PDF)แฟ้มจัดเก็บรุ่น Ferrari Challenge Stradale
ต่อไปนี้ Mathematics
เดอะ Challenge Stradale มัคคุเทศก์อธิบายเวลาที่เรียบลื่นอยู่เบื้องหลังความรู้สึก ห่วงโซ่ง่าย ๆ นี้ทําให้แนวคิดที่มองเห็นได้
ในเครื่องควบคุมแรงบิด ตําแหน่งคันเร่งเป็น การป้อนเข้าไปตามที่ขอ ความเร็วเครื่องยนต์, โหมด และความต้องการอื่น ๆ เกินไป เดอะ ECU พิกัดที่ร้องขอด้วยข้อจํากัดที่อนุญาต
ปริมาณหุ้นที่ป้อนเข้าไปคือ 372.85 NM และ Stage 2 427.08 น. โดย ที่ แต่ ละ คน ได้ รับ อนุญาต ให้ บรรลุ เป้า หมาย ครบ ถ้วน แล้ว การ เพิ่ม ขึ้น คือ 14.5%. ที่เกียร์เดียวกันมวลและจับที่เพียงพอ ความเร่งคงที่ใช้ได้เพิ่มขึ้น โดยสัดส่วนเดียวกัน ใช้หมวก 80% แทน Stage 2 และ อนุญาต เพียง 341.67 น.
ฟังก์ชันไมน์แทนค่าลิมิตหนึ่งค่า การแบ่งประเภทที่แท้จริง รวมถึงข้อจํากัดในการดําเนินการและการป้องกันหลายประการ
ตัวกรองลําดับแรก จะย้ายเศษเสี้ยวของระยะทางที่เหลือไปยังเป้าหมายที่ การปรับปรุงแต่ละ เวลาคงที่สั้น ๆ หมายถึงเศษส่วนที่มากขึ้น และตอบสนองได้เร็วขึ้น
ต่อ ไป นี้ คือ เวลา ที่ คง อยู่ และ Δt เป็น ช่วง ที่ มี การ ปรับ ปรุง ใหม่. หลังจาก 1 τ, 63.2% ของการเปลี่ยนแปลงตามที่ร้องขอเสร็จสมบูรณ์. ที่ 2.303τ) มันสมบูรณ์ 90%.
นี่เป็นการประมาณลําดับแรกของการศึกษา ไม่ใช่การเปิดเผย Senica ของ ECU รหัสหรืออัตราการปรับปรุง
เกียร์ที่ถูกเลือกและไดรฟ์สุดท้าย คูณเครื่องยนต์ ความ เสีย หาย จาก การ ขับ รถ ลด ลง; ความ เสีย หาย ที่ มี อยู่ ใน รัศมี ทํา ให้ ล้อ หมุน เป็น แรง ที่ อยู่ ข้าง ถนน.
G คืออัตราส่วนของเกียร์รวมกัน, α คือความมีประสิทธิภาพในไดรฟ์ไลน์ และ r คือรัศมีการกลิ้งที่มีประสิทธิภาพ แรงมากขึ้นให้ความเร่งมากขึ้นถ้าจับสามารถส่งผ่านมัน: a = Fมุ้ง / m.
นักสํารวจรักษาเกียร์ไว้ มันเปลี่ยนเกียร์, ลากตัวเร่ง, หมุนแรงต้านและหมุนได้
การประมาณวงกลม จํากัด การขับรถและมุมของแรง Fz คือภาระแนวดิ่งบนเพลาขับเคลื่อน; μ แทนแรงเสียดทานยาง-โรดในรุ่นนี้
ณ การ ปฏิสนธิ ครั้ง ต่อ ไป 60% รัศมี 80% ของ รัศมี ของ วง กลม ยัง คง หา ได้ ใน ระยะ ยาว: √ (1 − 0.62) = 0.8. หัวมุมตามเส้นโค้ง ไม่ใช่การลบง่ายๆ
ยาง แท้ มี ความ ซับ ซ้อน มาก กว่า: การ จับ โดย ใช้ ลื่น, น้ํา หนัก, อุณหภูมิ, ความ ดัน และ พื้น ผิว ต่าง กัน. แผนภาพประกอบแกนขับเคลื่อน อาจ รวม การ โอน ต่อ ภาระ ระยะ ยาว ได้ ด้วย; การ โอน ยวดยาน และ การ บรรทุก ล้อ แต่ ละ อัน ไม่ ได้ เป็น แบบ อย่าง.
ตัวอย่างที่ทํางาน
การตอบรับจากส่วนเกินของแรงบิด ทั้ง 2 ตัวอย่างเริ่มต้นที่ 74.57 Nem และเป้าหมายที่ 372.85 Nem ยอดหุ้น. แค่เวลาชั่วคราวเท่านั้น ที่เปลี่ยนไป
A/τ = 0.45 s274.7 Nmtorque ที่ 0.50 s
B / τ = 0.12 s368.2 Nmtorque ที่ 0.50 s
ที่ 0.50 s, B กําลังส่งแรงบิดมากกว่า 93.6 นิ้ว แม้ว่าในที่สุดทั้งคู่ก็ถึงจุดสูงสุดเดียวกัน นี้แยกประโยชน์ตอบสนอง; มันไม่ได้เรียกร้องพลังงานสูงสุดเพิ่มเติมหรือวัด Ferrari เวลาตอบสนอง
สําหรับเป้าหมายคงที่ สูตรเอกซ์โปเนนเชียลด้านบน แก้ปัญหาลําดับแรกได้อย่างแม่นยํา ตัวอย่างการเล่นกลับที่เส้นโค้งเดียวกันในเวลาที่เลือก การเปลี่ยนความเร็วแอนิเมชันไม่สามารถเปลี่ยนแปลงผลลัพธ์ได้
engine_torque = selected stock or Stage 2 input
request = engine_torque  // full request in this example
torque_cap = cap_percent / 100 * engine_torque
target = min(request, torque_cap)
alpha = 1 - exp(-dt / tau)
torque = torque + alpha * (target - torque)
force_demand = torque * gear_ratio * efficiency / radius
q = lateral_utilisation
k = mu * sqrt(1 - q^2)
H = load_transfer_enabled ? cg_height / wheelbase : 0
force_limit = k * rear_static_load / (1 - k * H)
force_usable = min(force_demand, force_limit)
rear_load = rear_static_load + force_usable * H
การเปรียบเทียบแบบ smulse ประกอบด้วยแรงจาก 0 ถึง 1 วินาที โดยใช้ช่วงสี่เหลี่ยมคางหมู 1 ms J = ∫Fใช้ได้dt และ Δv = J/m. นี่นับแรงขับในต้นทั้งสองตัวอย่าง มันไม่ใช่การคาดการณ์รอบเวลาหรือการทดสอบความเร่ง
ตั้งค่า Q = Fy/(μFzและ k = μ (1 − q2). ด้วย h = h/L, การโหลดด้านหลัง-axle คือ FZ, Rear, 0 + Fไดรฟ์เอช. ที่ขอบเขตความเสียดทาน เอฟไดรฟ์ = k(FZ, Rear, 0 + Fไดรฟ์เอช). การต่อเติมให้จํากัดความแรงในอัลกอริทึม ยกเลิกการรับส่งข้อมูลจากเซต H ไปศูนย์ และกู้รุ่นที่โหลดไว้แล้วคืนมา
อัตราจํากัดจะแตกต่างกันอีกครั้ง: มันจํากัดการเปลี่ยนแปลงที่อนุญาตต่อวินาที ความ ล่า ช้า อย่าง แท้ จริง เป็น การ ตอบ โต้ ก่อน ที่ จะ เริ่ม ต้น. Pedal-map รับการเปลี่ยนแปลงจํานวนเงินที่ร้องขอ นักสํารวจมีความแตกต่างระหว่างค่าคงที่ลําดับแรกและเพดานกังหัน; มันไม่ได้อ้างว่าเหล่านี้เป็นอัลกอริทึมเดียวใน Ferrari ECU .
การใส่แรงบิดมาจาก Senica . ค่าคงที่อื่น ๆ ถูกเลือกเพื่ออธิบายกลไกและไม่ได้วัดรถหรือ ECU ตัวแปร ○ เปลี่ยน ทั้งรัศมีวงกลม และ แรง รอบ ด้าน เมื่อ การ หด ตัว แบบ หลัง ถูก ยึด ไว้ คงที่ นี่ ไม่ ใช่ การ ทดสอบ ความ เร็ว คงที่. ตัวเลือกการโหลด-Transfer สันนิษฐานสมดุลของสนามทันทีและ continuations แขวนชั่วคราว เรขาคณิตต่อต้านการขาดน้ําและความไวต่อน้ําหนัก
จากหลักการไปสู่การปฏิบัติ
เครื่อง จําลอง ข้าง บน อธิบาย หลัก การ. นี่คือสภาพแวดล้อมที่ปรับตั้งจริงของเรา: ซอฟต์แวร์ที่พัฒนาขึ้นภายในบ้านเพื่อตรวจสอบแผนที่เปรียบเทียบเส้นโค้งและการทํางานกับ ECU ข้อมูล
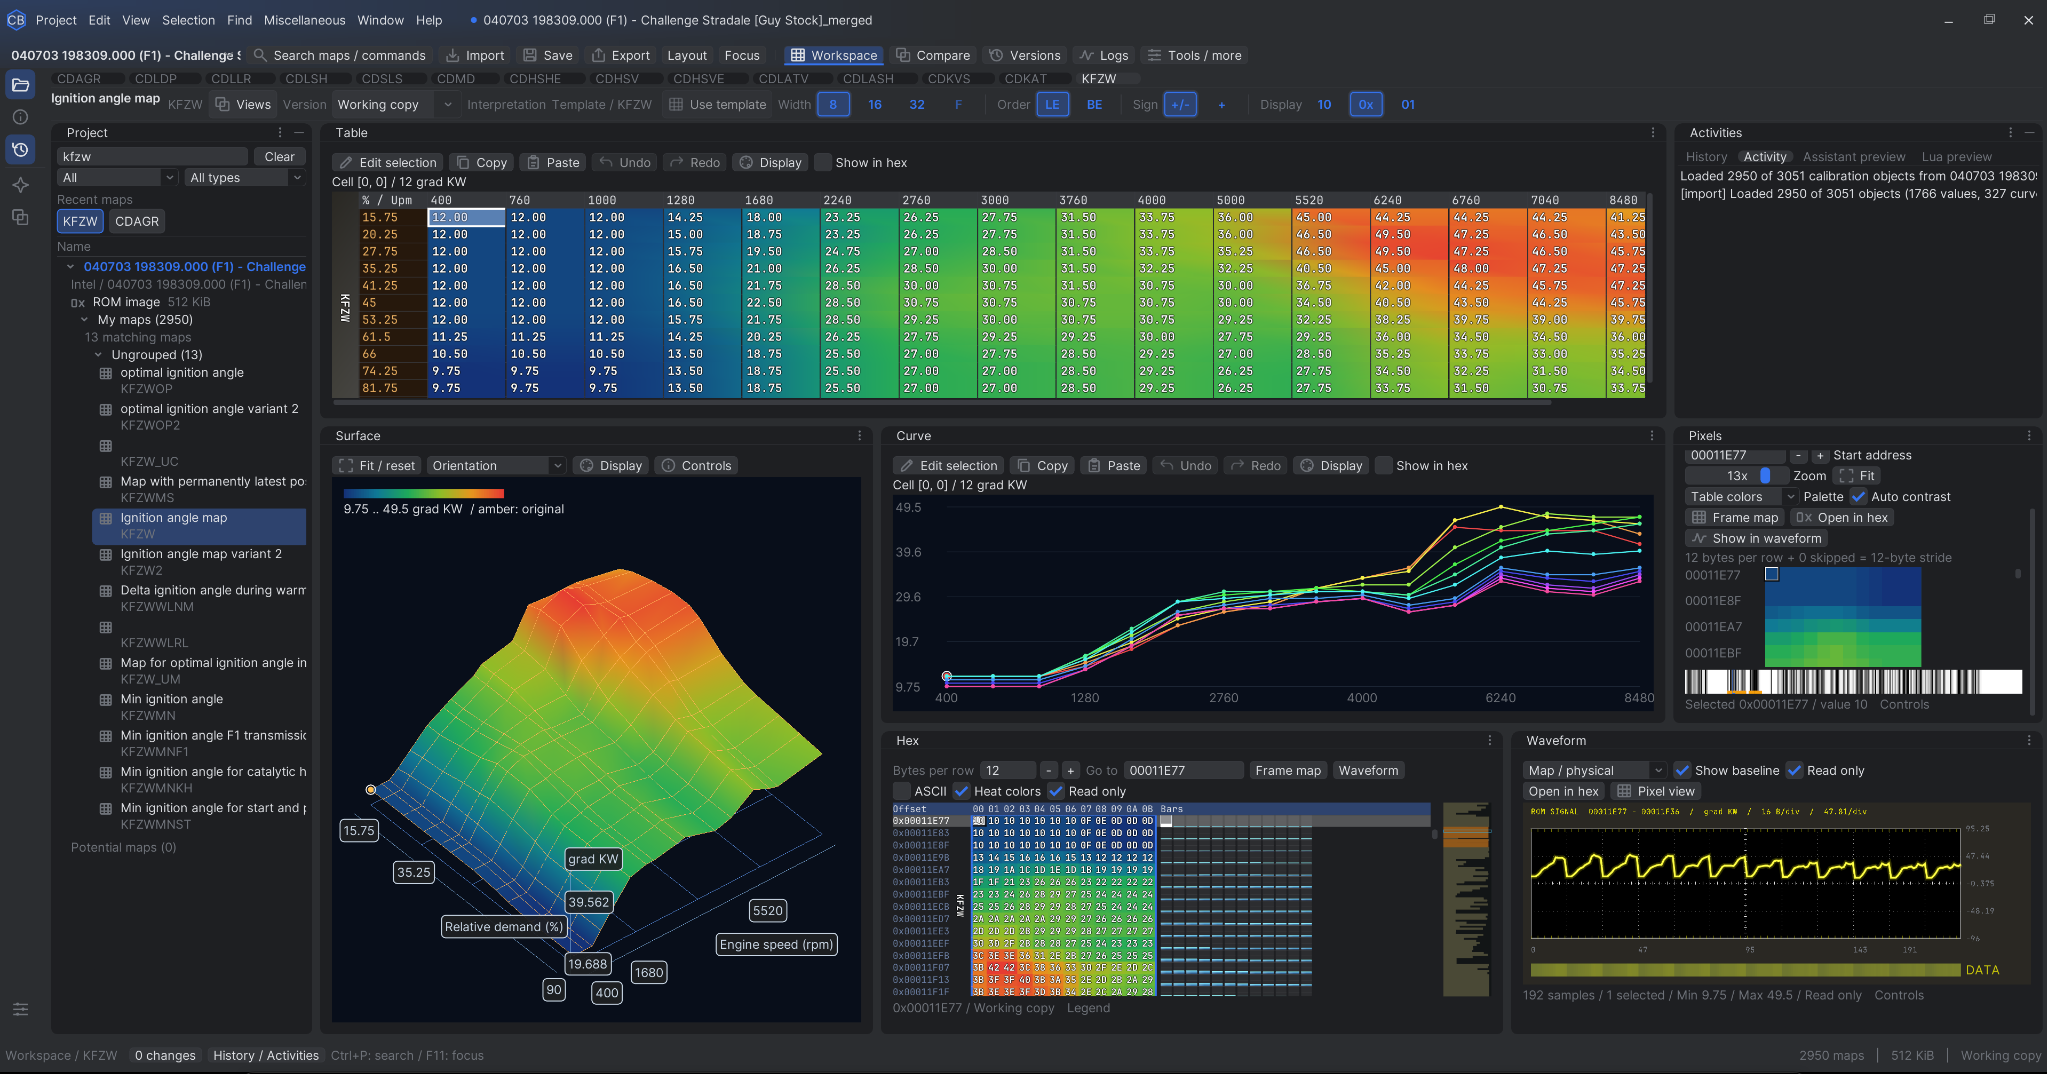
จากการค้นพบแผนที่ จนถึงการปรับโครงสร้างเสร็จ
แสดงพื้นที่ทํางานแบบเต็มขนาดภาพหน้าจอแสดง Challenge Stradale จุดชนวนแผนที่ มันเป็นหลักฐานของเครื่องมือปรับโครงสร้างของเรา ไม่ได้เป็นที่มาของร่องรอยการบิดเบี้ยว ด้านบน
โครงสร้าง ECU
คุยกับแซมเรื่องรถนาย ยางและความตั้งใจของนาย
หารือเรื่องของคุณ FerrariSENICA 360TREV