कोड से संपर्क पैच तक एक टॉर्क अनुरोध का पालन करें। प्रतिक्रिया की तुलना करें, चेसिस का निरीक्षण करें और जो आपको लगता है उसके पीछे गणित का पता लगाएं।
हार्डवेयर आगे बढ़ रहा है।
अधिक यांत्रिक पकड़ सॉफ्टवेयर को पकड़ना चाहिए।
आधुनिक प्रदर्शन टायर लॉन्च पर उपलब्ध टायरों की तुलना में काफी अधिक शुष्क पकड़ प्रदान कर सकते हैं। यह अतिरिक्त यांत्रिक क्षमता Senica के दृष्टिकोण के लिए केंद्रीय है: टॉर्क थ्रेसहोल्ड को संशोधित करना और इस बात के लिए प्रतिक्रिया करना कि कार अब सड़क पर क्या संचारित कर सकती है।
01 / मूल पैकेज
अपने समय के लिए कैलिब्रेटेड।
Challenge Stradale का मूल पिरेली पी शून्य कोर्सा 2003 में कटिंग-एज था। Ferrari ने उस अवधि के टायर और चेसिस, संतुलन कर्षण, प्रतिक्रिया, ड्राइवेबिलिटी और स्थायित्व के आसपास कार विकसित की। फैक्ट्री कैलिब्रेशन उस पूर्ण लॉन्च पैकेज से संबंधित है।
02 / मौका आज
एक उच्च भौतिक छत।
यौगिकों और निर्माण में एडवांस उपयुक्त आधुनिक टायरों को तुलनीय शुष्क स्थितियों के तहत ग्रिप, μ, का एक उच्च प्रभावी गुणांक दे सकता है। अधिक उपलब्ध पकड़ के साथ, टायर स्लिप को सीमित करने का कारक बनने से पहले अधिक टोक़ सड़क तक पहुंच सकता है।
03 / Senica कैलिब्रेशन
उस हेडरूम का उपयोग करें।
जैसा कि हमारा CS गाइड बताता है, हम उचित डिजिटल टॉर्क थ्रेसहोल्ड बढ़ा सकते हैं और उस अतिरिक्त पकड़ का फायदा उठाने के लिए टॉर्क स्मूथिंग को कम कर सकते हैं। उद्देश्य कार के वास्तविक सेटअप से उपलब्ध कर्षण के भीतर मजबूत, पहले टॉर्क डिलीवरी है।
नए टायर ECU को फिर से लिखते नहीं हैं।
अधिक पकड़ वाले टायर लगाने से भौतिक सीमा बदलती है, लेकिन मूल ECU प्रोग्राम अपने संग्रहीत टॉर्क प्रतिबंधों को अपने आप नहीं बढ़ाता और न ही टॉर्क बढ़ने की प्रोग्राम की गई दर को तेज़ करता है। उसे टायर, सस्पेंशन या व्हील अलाइनमेंट में किए गए बदलावों की ऐसी स्वचालित जानकारी नहीं होती जो इन कैलिब्रेशन सीमाओं को दोबारा लिख दे।
हैंडलिंग लाभ हार्डवेयर के साथ आते हैं। मूल क्रमादेशित सीमाओं द्वारा वापस आयोजित टॉर्क डिलीवरी तक पहुंच को पुन: प्राप्ति की आवश्यकता होती है। Senica का रीमैप उस अंतराल को संबोधित करता है। व्हील स्लिप के लिए ट्रैक्शन-कंट्रोल प्रतिक्रियाओं को अंतर्निहित टॉर्क मैप्स को बदलने से अलग किया जाता है।
पूरे कार का विकास
चेसिस सुधार मामले को मजबूत करते हैं।
एक अच्छी तरह से मिलान निलंबन, संरेखण और टायर पैकेज हैंडलिंग और उपयोग करने योग्य पकड़ के लिए पर्याप्त अंतर बना सकता है। इनमें से कोई भी परिवर्तन स्वचालित रूप से ECU के प्रोग्राम्ड थ्रेसहोल्ड को बढ़ा देता है।
गुरुत्वाकर्षण का कम केंद्र
सही ढंग से कम निलंबन एक ही कोने में त्वरण के लिए पार्श्व लोड हस्तांतरण को कम कर सकते हैं। ज्यामिति और निलंबन यात्रा उपयुक्त रहना चाहिए।
मिलान वसंत दर
उपयुक्त वसंत दर और भिगोना शरीर रोल को नियंत्रित कर सकता है और टायर ज्यामिति को बनाए रखने में मदद कर सकता है। कम रोल अकेले हर सतह पर अधिक पकड़ की गारंटी नहीं देता है।
Dialled-in नकारात्मक camber
उपयुक्त नकारात्मक कैम्बर लोडेड बाहरी टायर को कोने में अधिक प्रभावी ढंग से काम कर सकता है। सेटिंग सीधे लाइन कर्षण और पहनने के खिलाफ संपर्क को कोने में रखता है।
उपयुक्त व्यापक टायर
उचित रूप से मिलान किए गए व्यापक फिटमेंट ड्राई कॉर्नरिंग क्षमता और गर्मी प्रबंधन में सुधार कर सकते हैं। चौड़ाई, यौगिक, रिम समर्थन, दबाव और तापमान एक साथ काम करते हैं।
जवाब खोजकर्ता
अधिक टोक़। इससे पहले पल में।
चित्रकला मॉडल
275 lb-ft पर Ferrari 360 के साथ शुरू करें, फिर Senica के Stage 2 उदाहरण की तुलना खेल उत्प्रेरक, एक मुक्त प्रवाह निकास और हमारे रीमैप के साथ 315 lb-ft पर करें। यह लगभग 14.5% अधिक शिखर टोक़ है। यह कितनी जल्दी आता है, और कितनी पकड़ इसे संचारित कर सकती है, जो आपको लगता है कि त्वरण को निर्धारित करती है।
टोक़ इनपुट Senica द्वारा आपूर्ति की जाती है: 275 lb-ft स्टॉक और निर्दिष्ट हार्डवेयर के लिए एक प्राप्त करने योग्य 315 lb-ft Stage 2 उदाहरण। प्रतिक्रिया समय, गियरिंग, द्रव्यमान और सड़क की स्थिति स्पष्ट रहती है। यह एक पीक-टोर्किक ऑपरेटिंग-पॉइंट मॉडल है, जो एक मापा डायनो वक्र या त्वरण परीक्षण नहीं है। Stage 2 लाभ में हार्डवेयर और अंशांकन परिवर्तन शामिल हैं; यह पूरी तरह से एक टोपी को हटाने के लिए जिम्मेदार नहीं है।
A / स्टॉक फेरारी 360
275 lb-ft
≈ 372.85 N·m
पूर्ण स्टॉक शिखर संदर्भ। इस आंकड़े पर कोई मनमाने ढंग से 75% की कमी लागू नहीं होती है।
B / Senica चरण 2
315 पौंड-ft
≈ 427.08 N·m
खेल उत्प्रेरक, एक मुक्त प्रवाह निकास और Senica अंशांकन। परिणाम व्यक्तिगत कार और विन्यास पर निर्भर करते हैं।
देखें क्यों हार्डवेयर अकेले सॉफ्टवेयर सीमा छोड़ देता है। एक उदाहरण के लिए, बी की डिजिटल टॉर्क सीमा को 80% तक सेट करें, फिर टायर-रोड पकड़, μ बढ़ाएं। पकड़ छत बढ़ जाती है; बी का प्रोग्राम टॉर्क लक्ष्य निर्धारित रहता है।
इसके बाद, डिजिटल कैप को बढ़ाएं और अतिरिक्त हेडरूम का उपयोग करने के लिए प्रतिक्रिया समय को कम करें। ए और बी हमेशा चयनित सड़क की स्थिति साझा करते हैं। 80% सेटिंग एक शिक्षण उदाहरण है, एक दावा किया गया कारखाना कैप नहीं है। टायर और चेसिस संदर्भ को संशोधित करें.
अपने अनुरोध के बाद टॉर्क
इंजन टोक़ · एन · एम
A / स्टॉक
बी / अन्वेषण
पकड़ छत*
* पकड़ छत सड़क-बल क्षमता है जो समतुल्य इंजन टोक़ में परिवर्तित होती है, जिसमें चयनित लोड-ट्रांसफर धारणा शामिल है। यह ECU टोपी से अलग है।
चयनित तत्काल पर
A274.7 N·mइंजन टॉर्क
B421.6 N·mइंजन टॉर्क
त्वरण आप उपयोग कर सकते हैं
में 0.50 s
A
—
B
—
— इस तत्काल पर प्रयोग करने योग्य त्वरण, A की तुलना में B।
समान द्रव्यमान, गियरिंग और सड़क की स्थिति। केवल पकड़ लिफाफा गिनती के भीतर बल।
बी में कहा गया है Stage 2 टोक़ संभावित और लघु उदाहरण प्रतिक्रिया समय है। ग्रिप यह निर्धारित करता है कि कितनी अतिरिक्त मांग त्वरण हो जाती है।
Permitted टोक़ लक्ष्य · चयनित उदाहरण
A 372.85 N·m / B 427.08 N·m
स्टॉक और Stage 2 में विभिन्न टोक़ इनपुट हैं। डिजिटल कैप स्लाइडर अपने चयनित इनपुट के भीतर बी को प्रतिबंधित कर सकता है; यह अतिरिक्त इंजन क्षमता उत्पन्न नहीं करता है।
स्पीड प्राप्त किया · पहला दूसरा
A — / B —
Δv = ∫Fउपयोगीdt / m. एक सेकंड में गति में एक आदर्श परिवर्तन, स्टैंडिंग-स्टार्ट टेस्ट नहीं।
प्रत्येक टोक़ वृद्धि का 90% तक
A 1.04 s / B 0.28 s
प्रत्येक कैप्ड लक्ष्य की ओर मापा जाता है, पूर्ण इंजन टोक़ का 90% नहीं।
Usable ड्राइविंग आवेग · पहला दूसरा
— B की तुलना A की तुलना में
सड़क शक्ति × समय के तहत क्षेत्र। समान द्रव्यमान का मतलब इस आदर्शीकृत मॉडल में प्राप्त गति में समान अनुपातिक परिवर्तन है।
B at 0.50 s · खोखले: मांग · भरा: प्रयोज्य
जहां रबर रास्ते से मिलता है
पकड़ एक साझा बजट है।
त्वरण और कोना बल के लिए एक ही संपर्क पैच पूछते हैं। कॉर्नरिंग कंट्रोल को ले जाएं और हेडरूम सिकुड़ें देखें। उपयुक्त आधुनिक टायर उस ग्रिप लिफाफे का विस्तार कर सकते हैं। यहां μ को बढ़ाएं और सर्कल का विस्तार हो जाता है, जबकि इंजन की प्रोग्राम टॉर्क सीमा वास्तव में वही रहती है जहां यह था। फिर एक रिमैप अतिरिक्त हेडरूम का उपयोग करने के लिए अनुमत वितरण को बदल सकता है। लोड ट्रांसफर सक्षम होने के साथ, रियरवर्ड लोडिंग भी इस सर्कल को त्वरण निर्माण के रूप में बदल देता है।
बी / मांग ड्राइविंग बल—
बी के वर्तमान धुरी लोड पर ड्राइविंग पकड़—
बी / प्रयोज्य ड्राइविंग बल—
मांग बल माना जाता है पकड़ लिफाफे के अंदर है।
सीमा पर, यह प्रदर्शन टोपी आदर्श रूप से प्रयोग करने योग्य बल है। एक वास्तविक टायर स्लिप के माध्यम से बल विकसित करता है; इसकी क्षमता से अधिक पहियोंपिन या हस्तक्षेप का मतलब हो सकता है। यह एक कर्षण नियंत्रण सिमुलेशन नहीं है।
शक्ति जो आप महसूस करते हैं
चेसिस के माध्यम से बल का पालन करें।
दो समान कारें। एक ही पल। Ferrari 360 illustration ड्राइविंग बल, त्वरण और धुरी लोड करने के माध्यम से प्रत्येक प्रतिक्रिया करता है। यह देखने के लिए तुलना करें कि विभिन्न टोक़ इनपुट और प्रतिक्रिया समय प्रयोज्य बल को कैसे प्रभावित करते हैं।
साझा समय 0.50 s
A / स्टॉक 360 संदर्भ
— N·m
रियर —सामने —
ड्राइविंग बल—
त्वरण—
लोड शिफ्ट पीछे की ओर—
Ferrari 360 चित्रण · एल = 2.60 मीटर और एच = 0.45 मीटर मान लिया। पूरे एक्सल बलों; ए और बी के लिए समान तीर पैमाने।
B/Stage 2
— N·m
रियर —सामने —
ड्राइविंग बल—
त्वरण—
लोड शिफ्ट पीछे की ओर—
Ferrari 360 चित्रण · एल = 2.60 मीटर और एच = 0.45 मीटर मान लिया। पूरे एक्सल बलों; ए और बी के लिए समान तीर पैमाने।
एक ही पल में लोड की तुलना करने के लिए टाइम स्लाइडर को ले जाएँ।
01 / तेजी
a = Fdrive / m
उपयोग योग्य टायर बल कार को तेज करता है। टॉर्क जो पकड़ से अधिक है उसे अतिरिक्त त्वरण के रूप में गिना नहीं जा सकता है।
02 / स्थानांतरण लोड
ΔFz = m a h / L
गुरुत्व का केंद्र सड़क के ऊपर बैठता है। त्वरण के तहत, रियर एक्सल अधिक भार रखता है और सामने कम होता है।
दो भार अभी भी मिलीग्राम तक जोड़ते हैं। इससे पहले टॉर्क इस लोड ट्रांसफर को जल्द ही बना सकता है; यह कार के द्रव्यमान को नहीं बदलता है।
लोड-ट्रांसफर गणना हर पल में पिच संतुलन मानती है। स्प्रिंग संपीड़न, डैपर गति और बॉडी पिच का अनुकरण नहीं किया जाता है। Ferrari 360 वायरफ्रेम दृश्य संदर्भ प्रदान करता है; व्हीलबेस और सेंटर ऑफ ग्रेविटी मान शिक्षण धारणाएं हैं, जो चित्रण से लिया गया माप नहीं है।
एक बदलाव के दौरान, TCU एक लक्ष्य इंजन टोक़ का अनुरोध करता है। Senica के कोड पैच इंजन मैच में मदद करते हैं जो जल्द ही अनुरोध करते हैं, जिससे गियरबॉक्स नियंत्रक को प्रतीक्षा करने के समय को कम किया जा सकता है। यह समन्वय को बेहतर बनाता है और तेजी से बदलाव का समर्थन कर सकता है।
01TCU अनुरोध
गियरबॉक्स नियंत्रक शिफ्ट चरण के लिए आवश्यक टोक़ के लिए इंजन से पूछता है।
02इंजन मैच
पैच्ड इंजन नियंत्रण इस बात का अनुसरण करता है कि एक अनुरोधित टोक़ कटौती सहित अधिक तेज़ी से लक्ष्य करें।
03पारी कार्यवाही
TCU की टॉर्क-मैचिंग स्थिति जल्द ही संतुष्ट हो सकती है। क्लच, एक्ट्यूएटर और मैकेनिकल टाइमिंग अभी भी पूर्ण बदलाव को प्रभावित करते हैं।
एक illustrative टोक़-रीडक्शन अनुरोध
इंजन टोक़ · एन · एम
ए / संदर्भ प्रतिक्रिया
बी / चयनित प्रतिक्रिया
TCU लक्ष्य
एक्सप्लोरर के साझा समय का उपयोग करता है और बी प्रतिक्रिया स्थिर का चयन करता है। 250 → 100 N·m अनुरोध और प्रतिक्रिया समय illustrative हैं, रिकॉर्ड किए गए शिफ्ट डेटा नहीं हैं।
ए / इंजन टॉर्क—अनुरोध पर पहुंचना
बी / इंजन टॉर्क—अनुरोध पर पहुंचना
TCU लक्ष्य100 N·mइस उदाहरण में निरंतर आयोजित
डिस्प्ले अनुरोध के 15 N·m के भीतर होने के बाद "उदाहरण बैंड के अंदर" के रूप में प्रतिक्रिया को चिह्नित करता है: इस 150 N·m परिवर्तन का 10%। यह शिक्षण थ्रेसहोल्ड Ferrari TCU स्वीकृति मानदंड नहीं है। इसे जल्द ही तक पहुंचना कम टॉर्क-मैचिंग देरी को दिखाता है; यह कुल गियर-चेंज टाइम स्थापित नहीं करता है। वास्तविक बदलाव रणनीति भी टोक़ बहाली को नियंत्रित करती है।
ये स्वाभाविक रूप से प्रेरित इंजन सावधानीपूर्वक विकास का जवाब देते हैं। Senica की रिपोर्ट की गई पावर रेंज यथार्थवादी उम्मीदों को निर्धारित करती है: यह महसूस टोक़ वितरण, जवाब और गियरबॉक्स के साथ समन्वय से भी आता है।
निर्माता रेटिंग और Senica की रिपोर्ट कार्यशाला के आंकड़े
Ferrari
प्रकाशित रेटिंग
Senica-रिपोर्टेड स्टैंडर्ड कार
Senica रीमैप + फ्री-फ्लो सिस्टम
360 Modena
400 सीवी / पीएस
आम तौर पर लगभग 380 अश्वशक्ति
लगभग 415-425 अश्वशक्ति
Challenge Stradale
425 सीवी / पीएस
लगभग 420-425 अश्वशक्ति
लगभग 435-440 अश्वशक्ति
कार्यशाला रेंज Senica द्वारा आपूर्ति की जाती है और संकेतित हैं, गारंटीकृत आउटपुट या पहले और बाद में परीक्षण परिणाम प्रमाणित नहीं हैं। निर्माता CV/PS रेटिंग मीट्रिक अश्वशक्ति का उपयोग करते हैं; कार्यशाला के आंकड़े HP में रिपोर्ट के रूप में बनाए रखा जाता है। आंकड़ों की तुलना करने से पहले क्रैंक-वर्स-व्हील माप, इकाइयों और डायनो सुधार विधि की पुष्टि करें। इस तालिका में कोई व्हील-पावर रूपांतरण या मानित ड्राइवलाइन हानि लागू नहीं की गई है।
नज़दीक से संबंधित। व्यक्तिगत रूप से विकसित।
उन्नत Modena रेंज एक मानक Challenge Stradale के रिपोर्ट किए गए आउटपुट को दृष्टिकोण देती है। Senica अपनी अधिक बारीकी से मिलान किए गए इंजन निर्माण और पॉलिश सिर के लिए CS के लाभ का हिस्सा है। कैलिब्रेशन को प्रत्येक कार के हार्डवेयर और शर्त के आसपास विकसित किया गया है।
टॉर्क और पावर इंजन की गति से मिलती है।
PkW = TN·m × rpm / 9549.3
पीक टॉर्क और पीक शक्ति आम तौर पर विभिन्न इंजन गति पर होती है। 315 पौंड-ft Stage 2 टोक़ इनपुट एक अश्वशक्ति आंकड़ा आविष्कार करने के लिए Rev सीमा के लिए स्थिर नहीं है। एक्सप्लोरर एक प्रतिनिधि टोक़ प्रतिक्रिया दिखाता है, एक पूर्ण इंजन वक्र नहीं है।
Challenge Stradale गाइड भावना के पीछे समय-निर्भर चिकनीपन का वर्णन करता है। यह सरलीकृत श्रृंखला उस विचार को दिखाई देती है।
01अनुरोधपेडल स्थिति, इंजन की गति और ड्राइविंग मोड
02आर्बिट्रेटएक अनुमत टोक़ लक्ष्य चुनें
03जवाब देनासमय के साथ उस लक्ष्य की ओर बढ़ना
04ट्रांसमिटगियरिंग सड़क बल में टोक़ बदल जाता है
05पकड़नासंपर्क पैच बाध्य प्रयोज्य बल
01 / कितना
टोपी गंतव्य सेट करती है।
एक टॉर्क-आधारित नियंत्रक में, पेडल स्थिति एक अनुरोध के लिए एक इनपुट है। इंजन की गति, मोड और अन्य मांग भी मायने रखती है। ECU निर्देशांक जो अपनी अनुमति सीमा के साथ अनुरोध करते हैं।
Ttarget = min(Trequest, Tcap)
स्टॉक इनपुट 372.85 एनएम है और Stage 2 इनपुट 427.08 एनएम है। प्रत्येक को अपने पूरे लक्ष्य तक पहुंचने की अनुमति के साथ, वृद्धि 14.5% है। उसी गियरिंग, द्रव्यमान और पर्याप्त पकड़ पर, समान अनुपात द्वारा उपयोग योग्य स्थिर त्वरण बढ़ जाता है। Stage 2 के लिए एक illustrative 80% टोपी लागू करें और केवल 341.67 N·m की अनुमति है: अधिक इंजन क्षमता कम उपयोग की है अगर नियंत्रक इसे रोक देता है।
यह न्यूनतम कार्य एक सीमा का प्रतिनिधित्व करता है। रियल मध्यस्थता में एकाधिक संचालन और सुरक्षा बाधाएं शामिल हैं।
02 / कितनी जल्दी
समय निरंतर यात्रा को आकार देता है।
एक प्रथम क्रम फिल्टर प्रत्येक अद्यतन पर लक्ष्य की दिशा में शेष दूरी का एक अंश चलाता है। एक छोटा समय निरंतर मतलब एक बड़ा अंश है, और एक त्वरित प्रतिक्रिया है।
Tnext = Tnow + α(Ttarget − Tnow) α = 1 − e−Δt/τ
यहाँ τ समय स्थिर है और Δt अद्यतन अंतराल है। एक के बाद, अनुरोधित परिवर्तन का 63.2% पूरा हो गया है। 2.303τ में, यह 90% पूर्ण है।
यह एक शैक्षिक प्रथम-आदेश है, जो Senica के ECU कोड या इसकी अद्यतन दर का खुलासा नहीं करता है।
03 / यह आपको कैसे पहुंचता है
टॉर्क ट्रैक्टिव फोर्स बन जाता है।
चयनित गियर और अंतिम ड्राइव गुणा इंजन टोक़। ड्राइवलाइन नुकसान इसे कम कर देता है; टायर त्रिज्या सड़क पर एक बल में पहिया टोक़ को परिवर्तित करता है।
Fdemand = Tengine × G × η / r
जी संयुक्त गियर अनुपात है, É ड्राइवलाइन दक्षता है और आर प्रभावी रोलिंग त्रिज्या है। यदि पकड़ इसे संचारित कर सकती है तो अधिक बल अधिक त्वरण देता है: A = Fनेट / m.
खोजकर्ता गियरिंग तय करता है। यह गियर परिवर्तन, वायुगतिकीय खींचें, रोलिंग प्रतिरोध और घूर्णन जड़ता को छोड़ देता है।
04 / कितना पकड़ लेगा
सड़क का अंतिम कहना है।
एक परिपत्र अनुमान संयुक्त ड्राइविंग और कॉर्नरिंग बलों को बाध्य करता है। एफz संचालित धुरी पर ऊर्ध्वाधर भार है; μ इस मॉडल में टायर-रोड घर्षण का प्रतिनिधित्व करता है।
Fx² + Fy² ≤ (μFz)² Fx,max = √((μFz)² − Fy²)
60% पार्श्व उपयोग पर, सर्कल के त्रिज्या का 80% लंबे समय तक उपलब्ध रहता है: √(1 - 0.62) = 0.8. कॉर्नरिंग हेडरूम एक वक्र का अनुसरण करता है, न कि सरल घटाव।
वास्तविक टायर अधिक जटिल होते हैं: पकड़ स्लिप, लोड, तापमान, दबाव और सतह के साथ भिन्न होती है। आरेख संचालित धुरी को जोड़ता है। अनुदैर्ध्य भार हस्तांतरण को शामिल किया जा सकता है; पार्श्व भार हस्तांतरण और व्यक्तिगत व्हील भार मॉडल नहीं किए जाते हैं।
एक काम का उदाहरण
एक आधा सेकंड। एक सार्थक अंतर।
अतिरिक्त शिखर टोक़ से प्रतिक्रिया को अलग करें। दोनों उदाहरण 74.57 N·m से शुरू होते हैं और उसी 372.85 N·m स्टॉक चोटी को लक्षित करते हैं। केवल illustrative समय स्थिर परिवर्तन।
T(t) = Ttarget + (T0 − Ttarget)e−t/τ
A / τ = 0.45 s274.7 N · mtorque 0.50 s पर
B / τ = 0.12 s368.2 N · mtorque 0.50 s पर
0.50 s पर, B लगभग 93.6 N·m अधिक टोक़ पहुंचाता है, हालांकि अंततः दोनों ही एक ही शिखर तक पहुंचते हैं। यह प्रतिक्रिया लाभ को अलग करता है; यह अतिरिक्त शिखर शक्ति या मापा Ferrari प्रतिक्रिया समय का दावा नहीं करता है।
एल्गोरिथ्म, मान्यताओं और स्रोतों का अन्वेषण करें +
इस पृष्ठ पर प्रयुक्त एल्गोरिथ्म
एक स्थिर लक्ष्य के लिए, उपरोक्त एक्सोनेंशियल सूत्र पहले क्रम की प्रतिक्रिया को बिल्कुल हल करता है। प्लेबैक नमूने कि चयनित समय में एक ही वक्र; एनीमेशन गति को बदलने से परिणाम नहीं बदल सकते।
engine_torque = selected stock or Stage 2 input
request = engine_torque  // full request in this example
torque_cap = cap_percent / 100 * engine_torque
target = min(request, torque_cap)
alpha = 1 - exp(-dt / tau)
torque = torque + alpha * (target - torque)
force_demand = torque * gear_ratio * efficiency / radius
q = lateral_utilisation
k = mu * sqrt(1 - q^2)
H = load_transfer_enabled ? cg_height / wheelbase : 0
force_limit = k * rear_static_load / (1 - k * H)
force_usable = min(force_demand, force_limit)
rear_load = rear_static_load + force_usable * H
उपयोग करने योग्य आवेग तुलना 0 से 1 सेकंड तक 1 ms trapezoidal अंतराल का उपयोग करके बल को एकीकृत करती है। J = F +उपयोगीDt and Δv = J/m. यह दोनों उदाहरणों में प्रारंभिक ड्राइविंग बल की गणना करता है; यह एक लैप-टाइम या त्वरण-परीक्षण भविष्यवाणी नहीं है।
एक साथ पकड़ और लोड स्थानांतरण को हल करना
Q = F सेट करेंy/(μFz) और k = μge (1 - q2)। एच = एच / एल के साथ, रियर-एक्सल लोड एफ हैz, rear, 0 + Fड्राइवH. घर्षण सीमा पर, एफड्राइव = k(Fz, rear, 0 + Fड्राइवH). पुनर्जन्म एल्गोरिथ्म में बल की सीमा देता है। लोड ट्रांसफर को निष्क्रिय करने से एच शून्य हो जाता है और निश्चित लोड मॉडल को ठीक कर देता है।
प्रतिक्रिया एक से अधिक फिल्टर है
एक रेट लिमिटर फिर से अलग है: यह प्रति सेकंड अनुमत परिवर्तन को बाध्य करता है। एक शुद्ध देरी से शुरू होने से पहले एक प्रतिक्रिया वापस रखती है। पेडल-मैप लाभ अनुरोध राशि बदलता है। एक्सप्लोरर एक प्रथम क्रम समय स्थिर और एक टोक़ छत बदलता है; यह दावा नहीं करता कि ये Ferrari ECU में एकमात्र एल्गोरिदम हैं।
टॉर्क इनपुट और मॉडल धारणाएं
स्टॉक इंजन टोक़ इनपुट
275 पौंड-ft / 372.85 N·m
Stage 2 इंजन टॉर्क इनपुट
315 पौंड-ft / 427.08 N·m
वाहन द्रव्यमान
1,300 किलो
स्थिर वजन का चालित-एक्सल हिस्सा
60%
संयुक्त गियर अनुपात / दक्षता
8.0 / 90%
व्हीलबेस / सेंटर ऑफ ग्रेविटी ऊंचाई
2.60 m / 0.45 m
प्रभावी टायर त्रिज्या / गुरुत्वाकर्षण
0.33 m / 9.81 m/s²
आम प्रारंभिक इंजन टॉर्क
74.57 N·m
संदर्भ / बी प्रतिक्रिया स्थिरांक
0.45 s / समायोज्य
टॉर्क इनपुट Senica से आते हैं। अन्य स्थिरांक को तंत्र की व्याख्या करने के लिए चुना जाता है और इसे वाहन या ECU पैरामीटर नहीं मापा जाता है। पीक टॉर्क को एक निश्चित ऑपरेटिंग-पॉइंट इनपुट के रूप में माना जाता है; एक वास्तविक इंजन का टॉर्क आरपीएम के साथ भिन्न होता है, और पीक टॉर्क और पीक पॉवर को एक साथ होने की आवश्यकता नहीं होती है। μ दोनों सर्कल त्रिज्या और पार्श्व शक्ति को बदलता है जब पार्श्व उपयोग स्थिर होता है; यह एक निश्चित गति वाला कोने वाला परीक्षण नहीं है। लोड-ट्रांसफर विकल्प तात्कालिक पिच संतुलन और omits निलंबन transients, विरोधी स्क्वाट ज्यामिति और टायर लोड संवेदनशीलता मानता है।
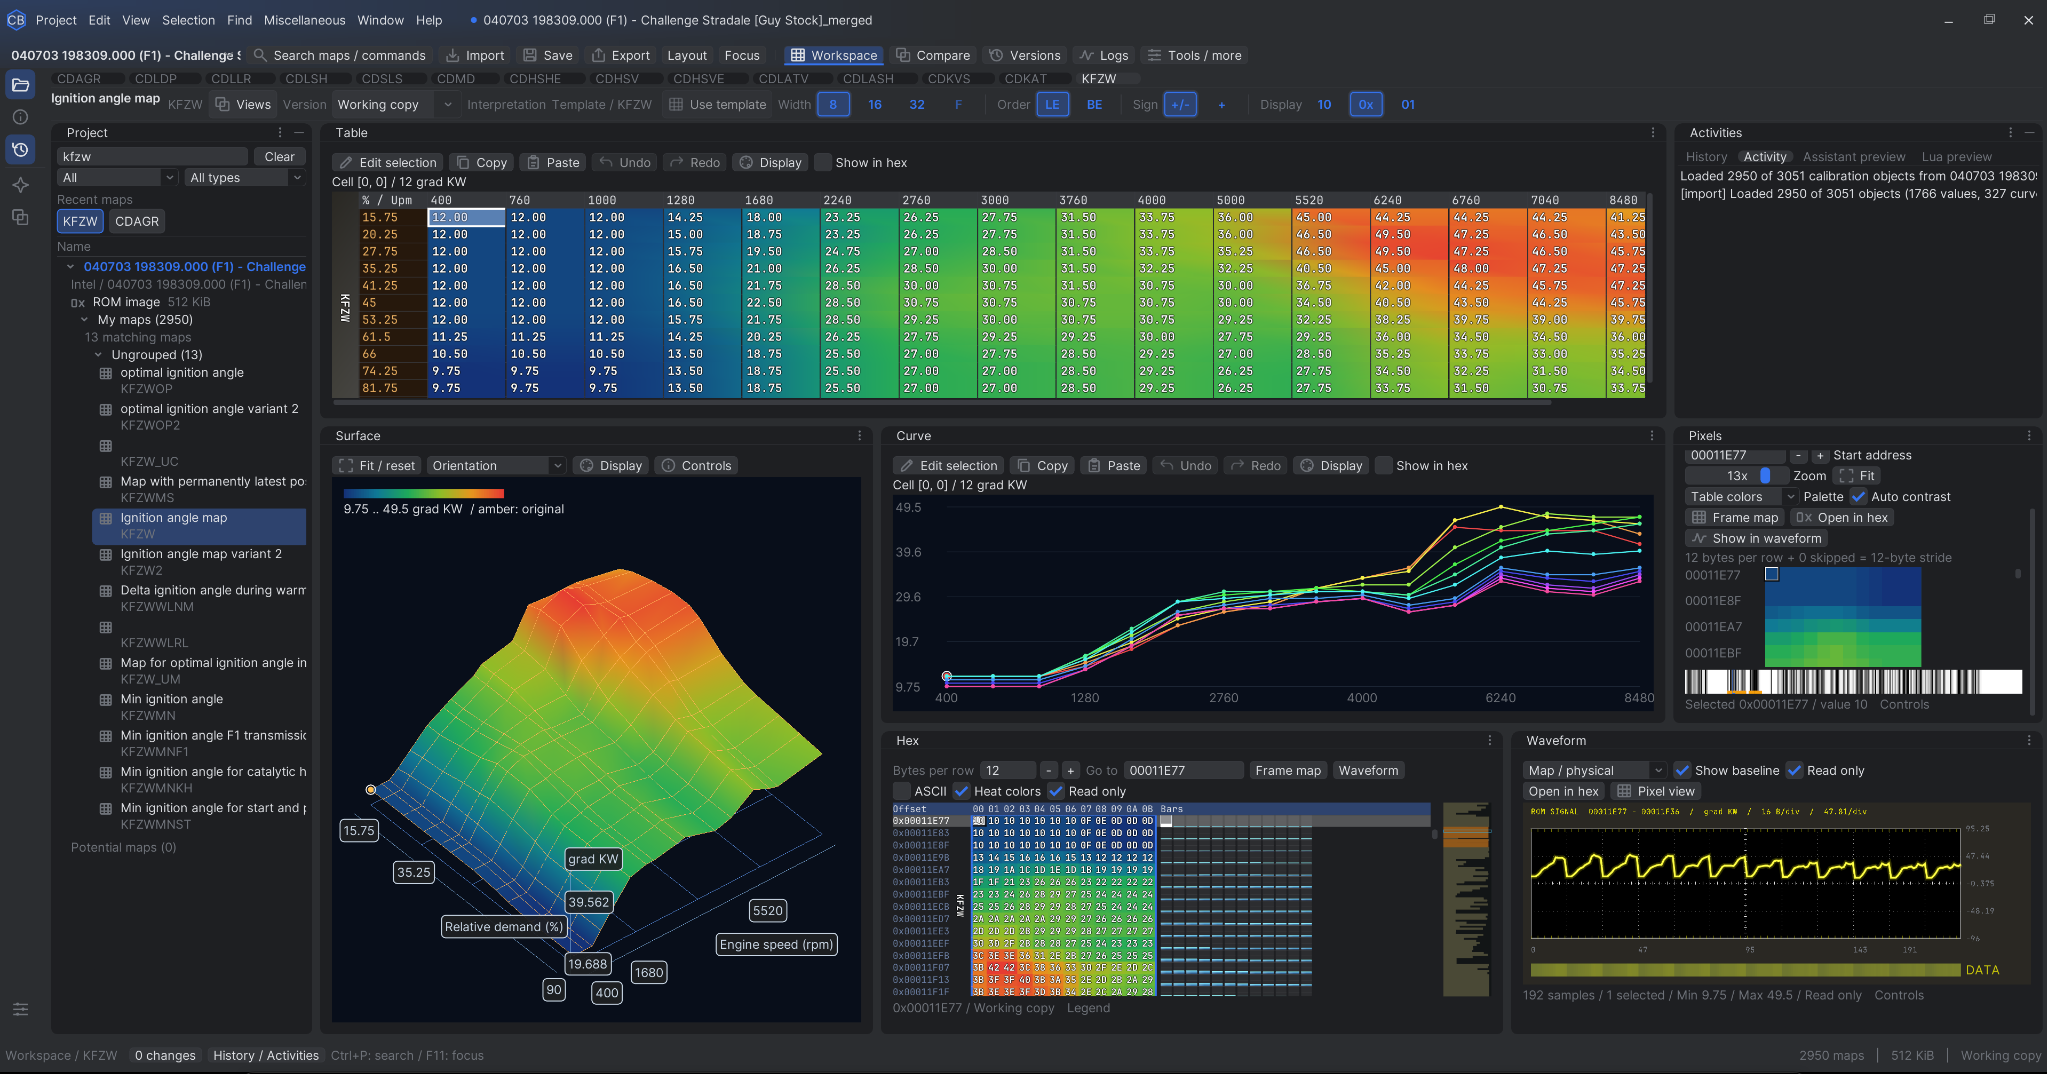
उपरोक्त सिमुलेटर सिद्धांतों की व्याख्या करता है। यह हमारा वास्तविक अंशांकन वातावरण है: सॉफ्टवेयर ने मानचित्रों का निरीक्षण करने, वक्रों की तुलना करने और ECU डेटा के साथ काम करने के लिए घर में विकसित किया।
 360trev के पीछे की इंजीनियरिंग।