درخواست گشتاور را از کد به پچ تماس دنبال کنید. مقایسه پاسخ، بررسی شاسی و کشف ریاضیات پشت آنچه شما احساس می کنید.
سخت افزار حرکت کرده است.
کنترل مکانیکی بیشتر نرم افزار باید بلند شود.
لاستیک های عملکرد مدرن می توانند به طور قابل توجهی خشک تر از لاستیک های موجود در راه اندازی ارائه دهند. این قابلیت مکانیکی اضافی برای رویکرد Senica متمرکز است: بررسی آستانه های گشتاور و پاسخ به آنچه که خودرو اکنون می تواند به جاده منتقل کند.
01 / بسته اصلی
برای زمان خود کالیبره شده است.
در سال ۲۰۰۳، Pirelli P Zero Corsa از چالش Stradale ساخته شد. فراری اتومبیل را در اطراف لوله ها و شاسی آن دوره توسعه داد و تراکتور، واکنش، رانندگی و پایداری را متعادل کرد. کالیبراسیون کارخانه متعلق به این بسته پرتاب کامل است.
02 / فرصت امروز
سقف فیزیکی بالاتر
پیشرفت در ترکیبات و ساخت و ساز می تواند لاستیک های مدرن مناسب را به یک ضریب موثر بالاتر از چنگ، μ، تحت شرایط قابل مقایسه خشک ارائه دهد. با گرفتن بیشتر در دسترس، گشتاور بیشتر می تواند به جاده برسد قبل از اینکه لغزش به عامل محدود کننده تبدیل شود.
03 / کالیبراسیون سنیکا
از این اتاق استفاده کنید.
همانطور که راهنمای CS توضیح می دهد، ما می توانیم آستانه های گشتاور دیجیتال مناسب را افزایش دهیم و گشتاور را برای بهره برداری از آن جذب اضافی کاهش دهیم. هدف قوی تر است، تحویل گشتاور قبلی در داخل کشش موجود از تنظیمات واقعی خودرو.
تایرهای جدید ECU را بازنویسی نمی کنند.
نصب تایرهای چسبندهتر حد فیزیکی را تغییر میدهد، اما برنامه اصلی ECU بهطور خودکار سقفهای گشتاور ذخیرهشده را بالا نمیبرد و افزایش گشتاور برنامهریزیشده را سریعتر نمیکند. این برنامه بهطور خودکار از تغییرات تایر، تعلیق یا تنظیم زوایای چرخ آگاه نمیشود تا آن حدود کالیبراسیون را بازنویسی کند.
مزایای مدیریت با سخت افزار وارد می شود. دسترسی به تحویل گشتاور که توسط محدودیت های برنامه ریزی شده اصلی نگهداری می شود، نیاز به تنظیم مجدد دارد. نقشه مجدد Senica به این شکاف اشاره می کند. واکنش های کنترل کننده به لغزش چرخ جدا از تغییر نقشه های گشتاور اساسی است.
توسعه کل اتومبیل
پیشرفت های Chassis این پرونده را تقویت می کند.
یک تعلیق خوب، تراز و بسته لاستیک می تواند تفاوت قابل توجهی در کنترل و گرفتن قابل استفاده ایجاد کند. هیچ یک از این تغییرات به طور خودکار آستانه های برنامه ریزی شده ECU را افزایش نمی دهد.
مرکز پایین تر جاذبه
به طور صحیح کاهش تعلیق می تواند انتقال بار جانبی را برای همان شتاب گوشه ای کاهش دهد. عدم تقارن و سفر تعلیق باید مناسب باشد.
نرخ های بهار
نرخ های بهار مناسب و مرطوب کردن می تواند رول بدن را کنترل کرده و به حفظ هندسه لاستیک کمک کند. کمتر رول به تنهایی کنترل بیشتری بر روی هر سطح تضمین نمی کند.
Dialled-in Negative Friendber
دوربین های منفی مناسب می توانند لاستیک های خارجی را که به طور موثر در یک گوشه کار می کنند، نگه دارند. تنظیم تعادل تماس گوشه ای در برابر کشش مستقیم و سایش.
لاستیک های گسترده تر مناسب
یک تناسب پذیری دقیق تر می تواند توانایی گوشه گیری خشک و مدیریت گرما را بهبود بخشد. عرض، ترکیب، حمایت از لبه، فشار و دما با هم کار می کنند.
پاسخ جستجوگر
گشتاور بیشتر پیش از این در لحظه
مدل های توصیفی
شروع با یک Ferrari 360 در 275 پوند، سپس مقایسه کنید Senica ’s Stage 2 به عنوان مثال در 315 lbft با کاتالیزورهای ورزشی، خروجی آزاد و نقشه مجدد ما. این حدود 14.5% گشتاور بالاتر است. چقدر سریع می رسد، و چه مقدار چنگ می تواند آن را انتقال دهد، شتابی که احساس می کنید را تعیین کنید.
ورودی های گشتاور توسط Senica تامین می شود: 275 lb-ft و یک نمونه قابل دستیابی 315 lb-ft Stage 2 برای سخت افزار اعلام شده. زمان پاسخ، دنده، جرم و شرایط جاده ای همچنان تصویرسازی می شود. این یک مدل عملیات نقطه اوج است، نه یک منحنی اندازه گیری شده dyno یا تست شتاب. سود Stage 2 شامل تغییرات سخت افزاری و کالیبراسیون است؛ تنها به حذف یک کلاه نسبت داده نمی شود.
فراری 360 / فراری ۳۶۰
۲۷۵ پوند-ft
≈ 372.85 N·m
مرجع Full Stock-torque هیچ کاهش دلخواه 75٪ برای این رقم اعمال نمی شود.
B / سنیکا مرحله 2
315 پوند-ft
≈ 427.08 N·m
کاتالیزورهای ورزشی، خروجی آزاد و کالیبراسیون Senica. نتایج به ماشین و پیکربندی فردی بستگی دارد.
ببینید چرا سخت افزار به تنهایی یک محدودیت نرم افزاری را ترک می کند. برای یک تصویر، محدودیت های گشتاور دیجیتال B را به 80٪ تنظیم کنید، سپس لاستیک-road، μ را افزایش دهید. سقف بغل افزایش می یابد؛ هدف گشتاور برنامه B ثابت باقی می ماند.
سپس، کلاه دیجیتال را بالا ببرید و زمان پاسخ را برای کشف استفاده از سالن اضافی کوتاه کنید. A و B همیشه شرایط جاده انتخاب شده را به اشتراک می گذارند. 80٪ تنظیم یک مثال آموزشی است، نه یک کلاه کارخانه ادعا شده. Review the لاستیک و شاسی.
دانلود زیرنویس فارسی فیلم Your Request
گشتاور موتور · N · m
A / Stock
B / اکتشاف
سقف Grip
* سقف Grip ظرفیت جاده ای است که به گشتاور موتور معادل تبدیل می شود، از جمله فرض بارگذاری انتخاب شده. از کلاه ECU جدا شده است.
در لحظه انتخاب شده
A274.7 N·mگشتاور موتور
B421.6 N·mگشتاور موتور
شتابی که می توانید استفاده کنید
در 0.50 s
A
—
B
—
— سرعت قابل استفاده در این لحظه، B در مقایسه با A.
همان جرم، دنده و شرایط جاده ای. فقط نیروی داخل پاکت حساب.
B دارای پتانسیل گشتاور Stage 2 و زمان پاسخ کوتاه تر است. Grip تعیین می کند که چه مقدار از این تقاضای اضافی شتاب می یابد.
هدف گشتاور مجاز · انتخاب شده
A 372.85 N·m / B 427.08 N·m
Stock و Stage 2 دارای ورودی های مختلف گشتاور هستند. اسلایدر دیجیتال می تواند B را در ورودی انتخاب شده خود محدود کند؛ قابلیت موتور اضافی تولید نمی کند.
سرعت به دست آمد · اول
A — / B —
Δv = ∫Fقابل استفادهdt / m یک تغییر ایده آل در سرعت بیش از یک ثانیه، نه یک آزمون دائمی.
زمان به 90 درصد از هر گشتاور افزایش می یابد
A 1.04 s / B 0.28 s
اندازه گیری شده به سمت هر هدف، نه 90٪ از گشتاور کامل موتور.
انگیزه رانندگی قابل توجه · اول
— B در مقایسه با A
منطقه تحت نیروی جاده ای × زمان همان توده به معنای همان تغییر متناسب در سرعت به دست آمده در این مدل ایده آل است.
B در 0.50 s · توخالی: درخواست پر: قابل استفاده
کجا گرد و غبار راه را ملاقات می کند
Grip یک بودجه مشترک است.
سرعت و گوشه گیری از همان پچ های تماس برای نیرو سوال می کنند. کنترل گوشه را حرکت دهید و اتاق سر را کوچک کنید. لاستیک های مدرن مناسب می توانند این پاکت را گسترش دهند. افزایش μ در اینجا و دایره گسترش می یابد، در حالی که محدودیت های گشتاور برنامه ریزی شده موتور دقیقا در جایی که بود باقی می ماند. سپس یک remap می تواند تحویل مجاز را برای استفاده از سالن اضافی تغییر دهد. با انتقال بار فعال، بارگذاری عقب نیز این دایره را به عنوان شتاب ایجاد می کند.
ب/ درخواست نیروی محرکه—
رانندگی در بار محور فعلی B—
B / نیروی رانندگی قابل استفاده—
نیروی مورد نیاز در داخل پاکت فرضی قرار دارد.
در مرز، این نمایش به طور ایده آل نیروی قابل استفاده را در بر می گیرد. یک تایر واقعی از طریق لغزش نیرو را توسعه می دهد؛ بیش از توانایی آن می تواند به معنی چرخ یا مداخله باشد. این شبیه سازی کنترل کشش نیست.
نیرویی که احساس می کنید
نیرو را از طریق شاسی دنبال کنید.
دو ماشین یکسان همان لحظه تصویر Ferrari 360 هر پاسخ را از طریق نیروی محرکه، شتاب و بارگذاری محور حمل می کند. مقایسه کنید تا ببینید که چگونه ورودی های مختلف گشتاور و زمان پاسخ بر نیروی قابل استفاده تاثیر می گذارد.
اشتراک گذاری زمان 0.50 s
A / Stock 360 مرجع
— N·m
عقب نشینی —جبهه جلویی —
نیروی رانندگی—
شتاب—
بازگشت به عقب—
Ferrari تصویر 360 فرض L = 2.60 متر و h = 0.45 متر است. کل نیروهای تک نفره؛ مقیاس های فلش یکسان برای A و B.
مثال B / Stage 2
— N·m
عقب نشینی —جبهه جلویی —
نیروی رانندگی—
شتاب—
بازگشت به عقب—
Ferrari تصویر 360 فرض L = 2.60 متر و h = 0.45 متر است. کل نیروهای تک نفره؛ مقیاس های فلش یکسان برای A و B.
اسلایدر زمان را برای مقایسه بارهای در همان لحظه حرکت دهید.
01 / شتاب
a = Fdrive / m
نیروی لاستیک قابل حمل سرعت ماشین را افزایش می دهد. گشتاوری که از چنگ تجاوز می کند نمی تواند به عنوان شتاب اضافی شمرده شود.
02 / انتقال بار
ΔFz = m a h / L
مرکز جاذبه در بالای جاده قرار دارد. با شتاب، محور عقب بار بیشتری حمل می کند و جبهه کمتر حمل می کند.
این دو بار هنوز به میلی گرم اضافه می شوند. گشتاور قبلی می تواند این انتقال بار را زودتر ایجاد کند؛ جرم خودرو را تغییر نمی دهد.
محاسبه Load-Transfer تعادل زمین را در هر لحظه فرض می کند. فشرده سازی بهار، حرکت مرطوب و زمین بدن شبیه سازی نمی شود. چارچوب سیم Ferrari 360 زمینه بصری را فراهم می کند؛ پایه چرخ و ارزش های مرکزی از جاذبه فرضیات تدریس می کنند، نه اندازه گیری های گرفته شده از تصویر.
در طی یک تغییر، TCU یک گشتاور موتور هدف را درخواست می کند. پچ های کد Senica به مسابقه موتور کمک می کنند که زودتر درخواست می شود و زمان لازم برای کنترل کننده گیربکس را کاهش می دهد. این امر هماهنگی را بهبود می بخشد و می تواند از تغییرات سریع تر حمایت کند.
01درخواست TCU
کنترل کننده گیربکس از موتور برای گشتاور مورد نیاز برای مرحله تغییر سوال می کند.
02رقابت های موتور
کنترل موتور پچ شده این هدف را سریع تر دنبال می کند، از جمله کاهش گشتاور درخواست شده.
03روند Shift
شرایط سازگاری گشتاور TCU می تواند زودتر ارضا شود. دورها، محرکها و زمان بندی مکانیکی هنوز بر تغییر کامل تأثیر می گذارند.
یک درخواست گشتاور تصویر برانگیز
گشتاور موتور · N · m
پاسخ مرجع / مرجع
B / پاسخ انتخاب شده
هدف TCU
از زمان مشترک کاوشگر استفاده کنید و ثابت پاسخ B را انتخاب کنید. ۲۵۰- ۱۰۰ درخواست N-m و زمان پاسخ تصویرسازی هستند، نه داده های تغییر ثبت شده.
A / گشتاور موتور—نزدیک شدن به درخواست
B / گشتاور موتور—نزدیک شدن به درخواست
هدف TCU100 N·mثابت در این مثال
این صفحه نمایش یک پاسخ به عنوان "در کنار گروه نمونه" را نشان می دهد که در 15 N ·m از این درخواست وجود دارد: 10٪ از این 150 تغییر N ·m. این آستانه تدریس یک معیار پذیرش FerrariTCU نیست. رسیدن به آن دیرباز نشان دهنده تأخیر در سازگاری با گشتاور کمتر است؛ زمان کل تغییر دنده را ایجاد نمی کند. استراتژی تغییر واقعی همچنین بازسازی گشتاور را کنترل می کند.
این موتور ها به طور طبیعی به توسعه دقیق پاسخ می دهند. محدوده قدرت گزارش شده Senica انتظارات واقع بینانه را تعیین می کند: این احساس همچنین از تحویل گشتاور، پاسخ و هماهنگی با گیربکس می آید.
رتبه بندی تولید کننده و ارقام کارگاه گزارش شده Senica
Ferrari
رتبه بندی منتشر شده
ماشین استاندارد Senica
Senica Remap + Free-flow System
360Modena
400 CV / PS
به طور معمول حدود 380 اسب بخار
حدود ۴۱۵-۲۵ اسب بخار
Challenge Stradale
425 CV / PS
حدود ۴۲۰-۲۵ اسب بخار
حدود ۴۳۵-۴۰ اسب بخار
محدوده کارگاه توسط Senica تامین می شود و نشان می دهد که خروجی های تضمین شده یا نتایج تست قبل و بعد از آن تایید نشده است. امتیازهای تولید کننده CV / PS از اسب بخار متریک استفاده می کنند؛ ارقام کارگاه به عنوان گزارش شده در اسب بخار حفظ می شوند. اندازه گیری در برابر چرخ، واحد و روش اصلاح dyno قبل از مقایسه ارقام تایید می شود. هیچ تبدیل قدرت چرخ و یا از دست دادن درایو فرض شده به این جدول اعمال شده است.
تقریبا مرتبط است. به صورت فردی توسعه یافته است.
محدوده ارتقاء یافته Modena به خروجی گزارش شده از استاندارد Challenge Stradale نزدیک می شود. Senica بخشی از مزیت CS را به ساخت موتور نزدیک تر و سر های جلای آن نشان می دهد. کالیبراسیون در اطراف سخت افزار و شرایط هر ماشین توسعه یافته است.
گشتاور و قدرت با سرعت موتور مطابقت دارند.
PkW = TN·m × rpm / 9549.3
گشتاور پیک و قدرت اوج به طور معمول در سرعت های مختلف موتور رخ می دهد. ورودی گشتاور lb-ft Stage 2 به محدودیت بازگشت برای اختراع یک چهره اسب بخار ثابت نمی شود. کاوشگر یک پاسخ گشتاور نماینده را نشان می دهد، نه یک منحنی موتور کامل.
راهنمای Challenge Stradale صاف کردن زمان وابسته به پشت احساس را توصیف می کند. این زنجیره ساده باعث می شود این ایده قابل مشاهده باشد.
01درخواست درخواستموقعیت اداری، سرعت موتور و حالت رانندگی
02Arbitrateیک هدف گشتاور مجاز را انتخاب کنید
03پاسخ در پاسخحرکت به سمت این هدف در طول زمان
04TransmitGearing گشتاور را به نیروی جاده ای تبدیل می کند
05پیدا کردن چنگپچ های تماس نیروی قابل استفاده را محدود می کنند
01 / چقدر
کلاه مقصد را تعیین می کند.
در یک کنترلر مبتنی بر چرخش، موقعیت پدال یک ورودی برای یک درخواست است. سرعت موتور، حالت و سایر خواسته ها نیز مهم است. ECU این درخواست را با محدودیت های مجاز آن هماهنگ می کند.
Ttarget = min(Trequest, Tcap)
ورودی سهام 372.85 N ·m است و ورودی Stage 2 427.08 N ·m است. با هر مجوز برای رسیدن به هدف کامل، این افزایش 14.5% است. در همان چرخ دنده، توده و اندازه کافی، سرعت ثابت قابل استفاده با همان نسبت افزایش می یابد. استفاده از یک کلاه تصویری 80٪ به Stage 2 و تنها 341.67 N ·m مجاز است: پتانسیل موتور بیشتر است استفاده کمی اگر کنترل کننده آن را نگه دارد.
این عملکرد من نشان دهنده یک محدودیت است. داوری واقعی شامل چندین محدودیت عملیاتی و محافظت است.
02 / به زودی
زمان ثابت سفر را شکل می دهد.
یک فیلتر سفارش اول یک بخش از فاصله باقی مانده را به سمت هدف در هر به روز رسانی حرکت می کند. یک زمان کوتاه تر به معنای یک بخش بزرگتر و یک پاسخ سریع تر است.
Tnext = Tnow + α(Ttarget − Tnow) α = 1 − e−Δt/τ
در اینجا τ زمان ثابت است و Δt فاصله به روز رسانی است. پس از یک τ، 63.2% از تغییرات درخواست شده کامل است. در سال 2.303، 90 درصد کامل است.
این یک تقریبی آموزشی برای اولین بار است، نه یک افشای Senica ’s ECU کد یا نرخ به روز رسانی آن
03 / چگونه به شما می رسد
گشتاور به نیروی نظامی تبدیل می شود.
دنده انتخاب شده و درایو نهایی گشتاور موتور را ضرب می کند. ضررهای رانندگی آن را کاهش می دهد؛ شعاع لاستیک گشتاور چرخ را به نیرویی در جاده تبدیل می کند.
Fdemand = Tengine × G × η / r
G نسبت دنده ترکیبی است، η بهره وری خط درایو است و r یک شعاع نورد موثر است. نیروی بیشتر شتاب بیشتری می دهد اگر چنگ بتواند آن را انتقال دهد: یک = Fخالص خالص خالص / m.
این کاوشگر دارای دنده ثابت است. این تغییرات دنده، کشش آئرودینامیک، مقاومت در حال نورد و انتراست چرخش را حذف می کند.
04 / چه مقدار می خواهد ضربه
جاده حرف آخر را دارد.
یک تقریب دایره ای نیروهای محرک و گوشه گیری ترکیبی را محدود می کند. Fz بار عمودی بر محور رانده شده است؛ μ نشان دهنده اصطکاک لاستیک - جاده ای در این مدل است.
Fx² + Fy² ≤ (μFz)² Fx,max = √((μFz)² − Fy²)
در 60٪ بعد از عمل، 80٪ از شعاع دایره به صورت طولی در دسترس است: √(1 - 0.62) = 0.8. در زیر یک منحنی قرار می گیرد، نه یک تفریق ساده.
لاستیک های واقعی پیچیده تر هستند: گرفتن با لغزش، بار، دما، فشار و سطح متفاوت است. نمودار، محور رانده شده را جمع می کند. انتقال بار طولانی مدت می تواند شامل شود؛ انتقال بار بعدی و بارهای چرخ فردی مدل نمی شوند.
یک مثال کارگر
نیم ثانیه تفاوت معنی دار
پاسخ جدا شده از گشتاور اضافی هر دو نمونه در 74.57 N ·m شروع می شوند و همان میزان سهام 372.85 را هدف قرار می دهند. فقط تغییرات دائمی زمان را نشان می دهد.
T(t) = Ttarget + (T0 − Ttarget)e−t/τ
A / τ = 0.45 s274.7 N ·mtorque در 0.50 s
B / τ = 0.12 s368.2 N ·mtorque در 0.50 s
در 0.50، B حدود 93.6 N ·m گشتاور بیشتری ارائه می دهد، اگرچه هر دو در نهایت به همان اوج می رسند. این امر مزایای پاسخ را جدا می کند؛ آن را ادعا نمی کند که قدرت اوج اضافی یا زمان پاسخ اندازه گیری Ferrari است.
بررسی الگوریتم، فرضیات و منابع +
الگوریتم مورد استفاده در این صفحه
برای یک هدف ثابت، فرمول نمایی بالا دقیقا پاسخ سفارش اول را حل می کند. نمونه های Playback که همان منحنی در زمان انتخاب شده است؛ تغییر سرعت انیمیشن نمی تواند نتیجه را تغییر دهد.
engine_torque = selected stock or Stage 2 input
request = engine_torque  // full request in this example
torque_cap = cap_percent / 100 * engine_torque
target = min(request, torque_cap)
alpha = 1 - exp(-dt / tau)
torque = torque + alpha * (target - torque)
force_demand = torque * gear_ratio * efficiency / radius
q = lateral_utilisation
k = mu * sqrt(1 - q^2)
H = load_transfer_enabled ? cg_height / wheelbase : 0
force_limit = k * rear_static_load / (1 - k * H)
force_usable = min(force_demand, force_limit)
rear_load = rear_static_load + force_usable * H
مقایسه پالس قابل استفاده، نیرو را از 0 تا 1 ثانیه با استفاده از فواصل 1 متر تلهezوئیدی ادغام می کند. J = ∫Fقابل استفادهdt و Δv = J/m این نیروی محرک اولیه را در هر دو نمونه به حساب می آورد؛ این یک پیش بینی آزمایشی در زمان دور و یا شتاب نیست.
تقسیم بندی و انتقال بار با هم
تنظیم q = Fy/(μFzk = μ√(1 − q2) با H = h / L، بارگذاری عقب-axle F است.z,rear,0 + FرانندگیH. در مرز اصطکاک، Fرانندگی = k(Fz,rear,0 + FرانندگیH) عقب نشینی محدودیت نیرو را در الگوریتم ایجاد می کند. انتقال بارگیری بار H را به صفر تنظیم می کند و مدل ثابت بار را بازیابی می کند.
پاسخ بیش از یک فیلتر است
یک محدود کننده نرخ دوباره متفاوت است: تغییر مجاز در هر ثانیه را محدود می کند. یک تاخیر خالص قبل از شروع پاسخ به آن را نگه می دارد. Pedal-map مقدار درخواست شده را تغییر می دهد. این کاوشگر یک زمان ثابت و یک سقف گشتاور بار اول را تغییر می دهد؛ ادعا نمی کند که این ها تنها الگوریتم هایی هستند که در یک جدول زمانی قرار دارند. Ferrari ECU ...
ورودی های گشتاور و فرضیات مدل
گشتاور ورودی موتور
275 lb-ft / 372.85 N
Stage 2 گشتاور ورودی موتور
315 lb-ft / 427.08 N ·m
جرم خودرو
1300 کیلوگرم
سهم Driven-axle از وزن استاتیک
60%
نسبت دنده ترکیبی / کارایی
8.0 / 90%
پایه چرخ / ارتفاع مرکزی
2.60 m / 0.45 m
تایرهای موثر / گرانش
0.33 m / 9.81 m/s²
گشتاور موتور اولیه
74.57 N·m
مرجع / B ثابت پاسخ
0.45 s / قابل تنظیم
ورودی های گشتاور از Senica می آیند. سایر ثابت ها برای توضیح مکانیسم انتخاب می شوند و اندازه گیری نمی شوند و یا ECU پارامتر دارند. گشتاور پیک به عنوان یک ورودی عملیاتی ثابت درمان می شود؛ گشتاور موتور واقعی با دور و اوج گشتاور و قدرت اوج نیاز به همراه هم نیست. μ هر دو شعاع دایره و نیروی جانبی را تغییر می دهد زمانی که استفاده بعدی ثابت نگه داشته می شود؛ این یک تست گوشه گیری ثابت نیست. گزینه Load-Transfer تعادل زمین فوری را فرض می کند و گذراهای تعلیق، ضد squat هندسه و حساسیت بار لاستیک را حذف می کند.
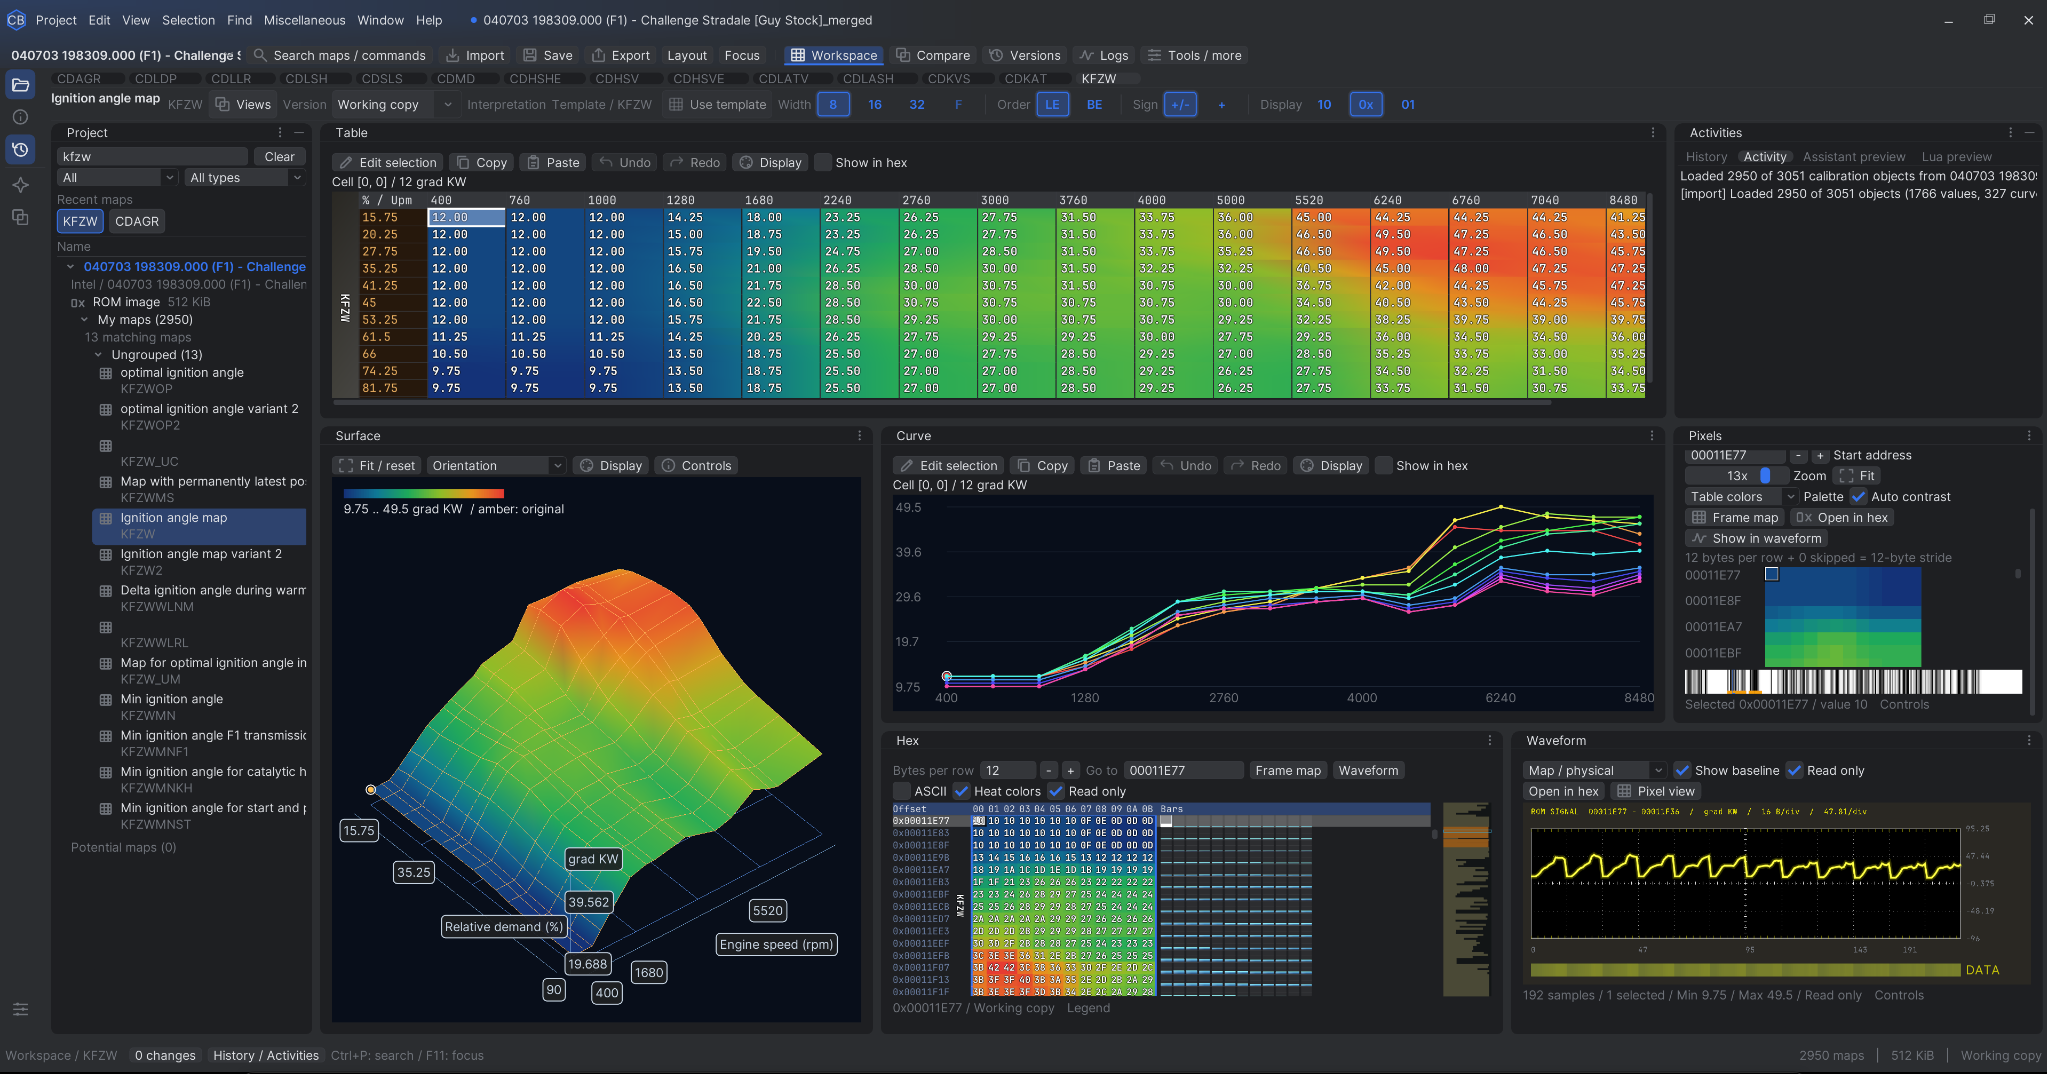
شبیه ساز بالا اصول را توضیح می دهد. این محیط کالیبراسیون واقعی ما است: نرم افزار توسعه یافته در خانه برای بازرسی نقشه ها، مقایسه منحنی ها و کار با داده های ECU.
محدوده کارگزاران سنیکانرم افزار ما، ابزارهای ما، دانش ما
 مهندسی پشت 360trev.