刻印された時間。
Challenge Stradaleに標準装着されたPirelli P Zero Corsaは、2003年当時の最先端でした。Ferrariは当時のタイヤとシャシーを前提に、トラクション、応答性、扱いやすさ、耐久性を両立させました。純正の制御設定も、その車両全体のパッケージに合わせたものです。
 360TREVを支える技術
お問い合わせ
コードからコンタクトパッチへのトルク要求に従ってください。 応答を比較し、シャーシを検査し、あなたが感じていることの背後にある数学を探索します。
ハードウェアは動きました
現代の高性能タイヤは、発売当時のタイヤより大きなドライグリップを発揮できる場合があります。この機械的な余力がSenicaの考え方の中心です。現在のクルマが路面へ伝えられる力に合わせ、トルクの閾値と応答を見直します。
Challenge Stradaleに標準装着されたPirelli P Zero Corsaは、2003年当時の最先端でした。Ferrariは当時のタイヤとシャシーを前提に、トラクション、応答性、扱いやすさ、耐久性を両立させました。純正の制御設定も、その車両全体のパッケージに合わせたものです。
コンパウンドと構造の進歩により、適切な現代のタイヤは同等の乾燥条件で、より高い有効摩擦係数μを得られます。グリップが増せば、タイヤのスリップが制約となる前に、より大きなトルクを路面へ伝えられます。
CSガイドが説明したように、適切なデジタルトルクのしきい値を上げ、余分なグリップを悪用するためにトルクのスムースを削減することができます。 車の実際のセットアップから利用できる牽引の内の目的はより強い、前のトルク配達です。
グリップの高いタイヤに交換すると物理的な限界は変わります。しかし、純正ECUのトルク上限やトルクの立ち上がり設定は自動的には変わりません。タイヤ、サスペンション、アライメントの変更を認識して、これらの設定を書き換える仕組みではないためです。
ハンドリングのメリットは、ハードウェアに到着します。 元のプログラムされた限界によって保持されるトルク配達へのアクセスは再キャリブレーションを要求します。 Senicaのリマップは、そのギャップに対処します。 車輪のスリップへの牽引制御の反作用は根本的なトルクの地図を変えることから別です。
誰の車輌を発展させるか
適切に組み合わせたサスペンション、アライメント、タイヤは、操縦性と利用できるグリップを大きく改善します。ただし、どの変更もECUに設定された閾値を自動的に引き上げることはありません。
レスポンス・エクスプローラー
275 lb-ftでフェラーリ360でスタートし、Senicaのステージ2の例を315 lb-ftで比較し、スポーツ触媒、フリーフロー排気、リマップ。 ピークトルクは14.5%程度です。 すぐに到着し、どのくらいのグリップがそれを送信できるか、あなたが感じた加速を決定します。
トルク入力は、Senica:275 lb-ft の在庫と、指定されたハードウェアの 315 lb-ft の段階 2 の例によって供給されます。 応答時間、ギヤ、固まりおよび道の状態はillustrative残ります。 これは測定されたダイノのカーブか加速テストではなくピークトルクの作動点モデルです。 ステージ2のゲインには、ハードウェアとキャリブレーションの変更が含まれています。キャップを外すのは、それだけではありません。
≈ 372.85 N·m
完全な在庫ピークトルクの参照。 この数値には、任意の75%の減少が適用されません。
≈ 427.08 N·m
スポーツ触媒、フリーフロー排気、Senicaキャリブレーション。 結果は、個々の車と構成に依存します。
+40 lb-ft ≈ +54.23 N・m・+14.5% ピークトルク変換: lb-ft × 1.35582 ≈N・m. 275 × 1.35582 372.85; 315 × 1.35582 ≈ 427.08.
ハードウェアだけでソフトウェアの限界を残している理由を参照してください。 イラストは、Bのデジタルトルク上限を80%に設定し、タイヤロードグリップμを上げます。 グリップの天井は上がります;Bのプログラムされたトルク ターゲットは固定にとどまります。
次に、デジタルキャップを上げ、応答時間を短縮し、追加のヘッドルームを使用して探索します。 AとBは、選択した道路条件を常に共有します。 80% の設定は、主張された工場のキャップではなく、教授例です。 タイヤとシャーシのコンテキストを再訪する.
— この瞬間に使用可能な加速、Aと比較してB。
同じ固まり、ギヤおよび道の状態。 グリップの封筒のカウント内の力だけ。Bには、ステージ2のトルクポテンシャルと、より短い照度応答時間があります。 グリップは、その余計な需要が加速されるかを決定します。
A 372.85 N·mB 427.08 N·m
在庫および段階2に異なったトルクの入力があります。 デジタルキャップスライダは、選択した入力内でBを制限することができます。追加のエンジン機能は発生しません。A —B —
Δv = ∫Fお問い合わせdt/m。 スタンドスタートテストではなく、速度を1秒に変えるのが理想。A 1.04 sB 0.28 s
フルエンジントルクの90%ではなく、各キャッピングターゲットに測定。— Aと比較してB
道路力の下の区域×の時間。 同じ質量は、この理想的なモデルで得られる速度の同じ比例した変化を意味します。WHERE RUBBERがロードを待ちます
加速と旋回は同じタイヤ接地面の力を使います。旋回の割合を増やすと、加速に使える余力が減ります。適切な現代のタイヤは、このグリップ限界を広げられます。ここでμを上げると円は広がりますが、エンジンのトルク上限は変わりません。再設定によって許容出力を変え、その余力を活用できます。荷重移動を有効にすると、加速に伴う後軸荷重の増加でも円が変化します。
要求される力は仮定されたグリップの封筒の中のです。
この例では、限界で利用可能な力を理想的に制限します。実際のタイヤはスリップによって力を生み、限界を超えるとホイールスピンや制御介入が起こり得ます。これはトラクション制御のシミュレーションではありません。
あなたに連絡する
2つの同一の車。 同じ瞬間。 フェラーリ360イラストは、運転力、加速力、車軸荷重まで、各応答を運びます。 異なるトルクの入力と応答時間が使用可能な力にどのように影響するかを確認する比較を再生します。
時間のスライダーを移動して、同じ瞬間に負荷を比較します。
a = Fdrive / m
タイヤが利用できる駆動力によってクルマは加速します。グリップを超えるトルクを、加速度の増加として数えることはできません。
ΔFz = m a h / L
重力の中心は道の上に坐ります。 加速の下で、後部車軸はより多くの負荷を運び、前部はより少ない運びます。
Fz,rear = Fz,rear,0 + ΔFz
Fz,front = Fz,front,0 − ΔFz
2 つの負荷はまだ mg まで追加します。. 初期トルクは、この負荷転送を早く構築することができます。それは車の質量を変更しません。
load-transfer 計算は、毎瞬でピッチの平衡を想定しています。 ばねの圧縮、ダンパーの動きおよびボディ ピッチは模倣しません。 フェラーリ360ワイヤーフレームは視覚的なコンテキストを提供します。ホイールベースと中央の重力値は、図から取られた測定ではなく、仮定を教えています。
トルク、応答およびグリップを調節して下さいENGINE & GEARBOX(エンジン&ギアボックス)
シフト中は、TCUがターゲットエンジントルクを要求します。 Senicaのコードパッチは、ギアボックスコントローラが待つ必要がある時間を減らす、より早く要求するエンジンが目標値に到達を支援します。 これは、調整を改善し、より高速なシフトをサポートすることができます。
ギアボックスコントローラは、シフトフェーズに必要なトルクのエンジンを要求します。
パッチエンジン制御は、要求されたトルク削減を含む、より迅速にターゲットを追従します。
TCUのトルクマッチング条件はすぐに満たすことができます。 クラッチ、アクチュエータ、機械的タイミングは、完全なシフトに影響を与えます。
ディスプレイは、要求の15 N・m以内に「例のバンドの内側」として応答をマークします。この150 N・mの変更の10%。 この教えのしきい値は、フェラーリTCU受容基準ではありません。 すぐに到達すると、トルクマッチングの遅延が少なくなります。ギアチェンジの合計時間は確立しません。 実際のシフト戦略は、トルクの回復も制御します。
応答または共有時間を調整するパーフェクトなパワー
これらは、自然に志向するエンジンは、慎重な開発に反応します。 Senicaの報告された電力範囲は現実的な期待値を設定します: 感触はまた、トルクデリバリー、応答、ギアボックスとの調整から来ています。
| フェラーリ | 公表された評価 | Senica-reported標準車 | Senicaリマップ+フリーフローシステム |
|---|---|---|---|
| 360 Modena | 400のCV/PS | 典型的に約380馬力 | 約415~425馬力 |
| Challenge Stradale | 425 の CV/PS | 約420~425馬力 | 約435~440馬力 |
ワークショップの範囲は、Senicaによって供給され、試験結果の前後に保証された出力または認定されていない指標です。 製造元のCV/PSの評価は、メトリック馬力を使用しています。 ワークショップの数字は、馬力で報告されているように保持されます。 数値を比較する前に、クランク対輪測定、ユニット、ダイノ補正方法を確認します。 ホイールパワーコンバージョンや、ドライブラインのロスがこのテーブルに適用されると仮定していません。
アップグレードされたモデナ範囲は、標準チャレンジストラデールの報告された出力に近づいています。 Senica は、CS の利点の一部を、より密接にマッチしたエンジンビルドと洗練されたヘッドに特徴付けます。 各車両のハードウェアやコンディションを把握し、キャリブレーションを開発。
PkW = TN·m × rpm / 9549.3
ピークトルクとピーク電力は通常、異なるエンジン速度で発生します。 315 lb-ft Stage 2 のトルクの入力は馬力図を発明するために rev の限界に定数保持されません。 エクスプローラは、完全なエンジンカーブではなく、代表的なトルク応答を示しています。
マテマティックスをフォロー
チャレンジ・ストラデール・ガイドでは、時差のあるスムースを振り返っていきます。 シンプルなチェーンで、そのアイデアが見えるようになります。
トルクベースの制御では、ペダル位置は要求を作る入力の一つです。回転数、走行モード、ほかの要求も関係します。ECUはその要求を許容制限と調整します。
在庫の入力は372.85 N・mであり、段階2の入力は427.08 N・mです。 完全なターゲットに達すると、増加は14.5%です。 同じギヤ、固まりおよび十分なグリップで、使用可能な安定した加速は同じ比率によって上がります。 ステージ2と341.67 N・mのみにイラスト80%のキャップを適用する:コントローラーが保持している場合は、より多くのエンジンのポテンシャルが少し使用されます。
最小限の動作は1つの制限を表します。 実質の仲裁は複数の操作および保護の制約を含んでいます。
第一次フィルタは、各アップデートでターゲットに向かって残りの距離の割合を移動します。 より短い時間定数とは、より大きな分数と、より迅速な対応を意味します。
ここでは τ は時間定数であり、Δt は更新間隔です。 1 件の τ の後、要求された変更の 63.2% は完了します。 2.303τ では、90% 完了です。
これは、SenicaのECUコードまたは更新レートの開示ではなく、教育第一次近似です。
選択したギアと最終減速比でエンジントルクを増幅し、駆動系の損失を差し引きます。車輪トルクをタイヤの有効半径で割ると、路面の駆動力になります。
G は結合されたギヤ比率、η ですdriveline の効率であり、r は有効な圧延の半径です。 グリップがそれを送信できるならば、より多くの力は加速を与えます: = Fネットショップ / m.
探検家は固定するギヤを握ります。 それはギヤ変更、空気力学のドラッグ、圧延の抵抗および回転慣性をomits。
円周の近似は、組み合わせた運転とコーナーング力に拘束されます。 フリガナz 駆動軸の垂直荷重です。μ は、このモデルのタイヤロードの摩擦を表します。
60%の横切除では、円の半径の80%は縦方向に利用できる:√(1 − 0.62) = 0.8。 角付けのヘッドルームは、曲線を追従し、単純な割込みではありません。
実際のタイヤはさらに複雑で、グリップはスリップ、荷重、温度、空気圧、路面で変わります。この図は駆動軸全体をまとめて扱います。前後方向の荷重移動は含められますが、左右方向の荷重移動や各輪の荷重はモデル化していません。
ワークアウトサンプル
追加のピークトルクからの応答を分離します。 両例は74.57 N・mで始まり、同じ372.85 N・mの株式ピークを狙います。 イラストのタイム定数の変更だけ。
A / τ = 0.45 s274.7 N・mtorque 0.50 s
B / τ = 0.12 s368.2 N・mtorque 0.50 s
0.50 s では、B は 93.6 N・m 以上のトルクを配信していますが、最終的には同じピークに達します。 これは応答の利益を隔離します。それは付加的なピーク電力か測定されたフェラーリ応答の時間主張しません。
一定のターゲットのために、上記の指数関数式は第一次応答を丁度解決します。 選択した時間で同じ曲線の再生サンプル。アニメーション速度の変更は結果を変えることができません。
engine_torque = selected stock or Stage 2 input
request = engine_torque  // full request in this example
torque_cap = cap_percent / 100 * engine_torque
target = min(request, torque_cap)
alpha = 1 - exp(-dt / tau)
torque = torque + alpha * (target - torque)
force_demand = torque * gear_ratio * efficiency / radius
q = lateral_utilisation
k = mu * sqrt(1 - q^2)
H = load_transfer_enabled ? cg_height / wheelbase : 0
force_limit = k * rear_static_load / (1 - k * H)
force_usable = min(force_demand, force_limit)
rear_load = rear_static_load + force_usable * H
使用可能な衝動の比較は1つのmsの台形間隔を使用して0から1秒間の力を統合します。 J = フランチェお問い合わせdt と Δv = J/m. これは、両方の例で初期の駆動力をカウントします。それはラップタイムや加速テスト予測ではありません。
q = F を設定するy/(μFz)およびk = μ√(1 − q2)。 H = h/Lの後部車軸負荷はFですz,リア,0 + Fドライブ日 時 摩擦境界では、Fドライブ = k(Fz,リア,0 + FドライブH). . リアランジングはアルゴリズムの力限界を与えます。 負荷伝達セットをゼロに分解し、固定荷重モデルを回復させます。
レートリミッターは再び異なります。許可された変更を秒単位でバインドします。 最初はピュアな遅延でレスポンスが返されます。 ペダルマップのゲインは、要求された金額を変更します。 エクスプローラは、最初の注文時間定数とトルクの天井が異なります。フェラーリECUの唯一のアルゴリズムではありません。
トルク入力はSenicaから来ています。 他の定数は、機構を説明するために選択され、測定された車両やECUパラメータではありません。 ピークトルクは固定動作ポイント入力として扱われます。実際のエンジンのトルクはrpmと異なり、ピークトルクとピーク電力は一緒に発生しません。 μは、横方向のutilizationが一定であるとき、円の半径と横の力の両方を変えます。 これは固定速度のコーナーテストではありません。 load-transferオプションは、瞬時のピッチの平衡とオムツのサスペンショントランジェント、アンチスクワットの幾何学とタイヤの負荷感度を想定しています。
広報からPRACTICEまで
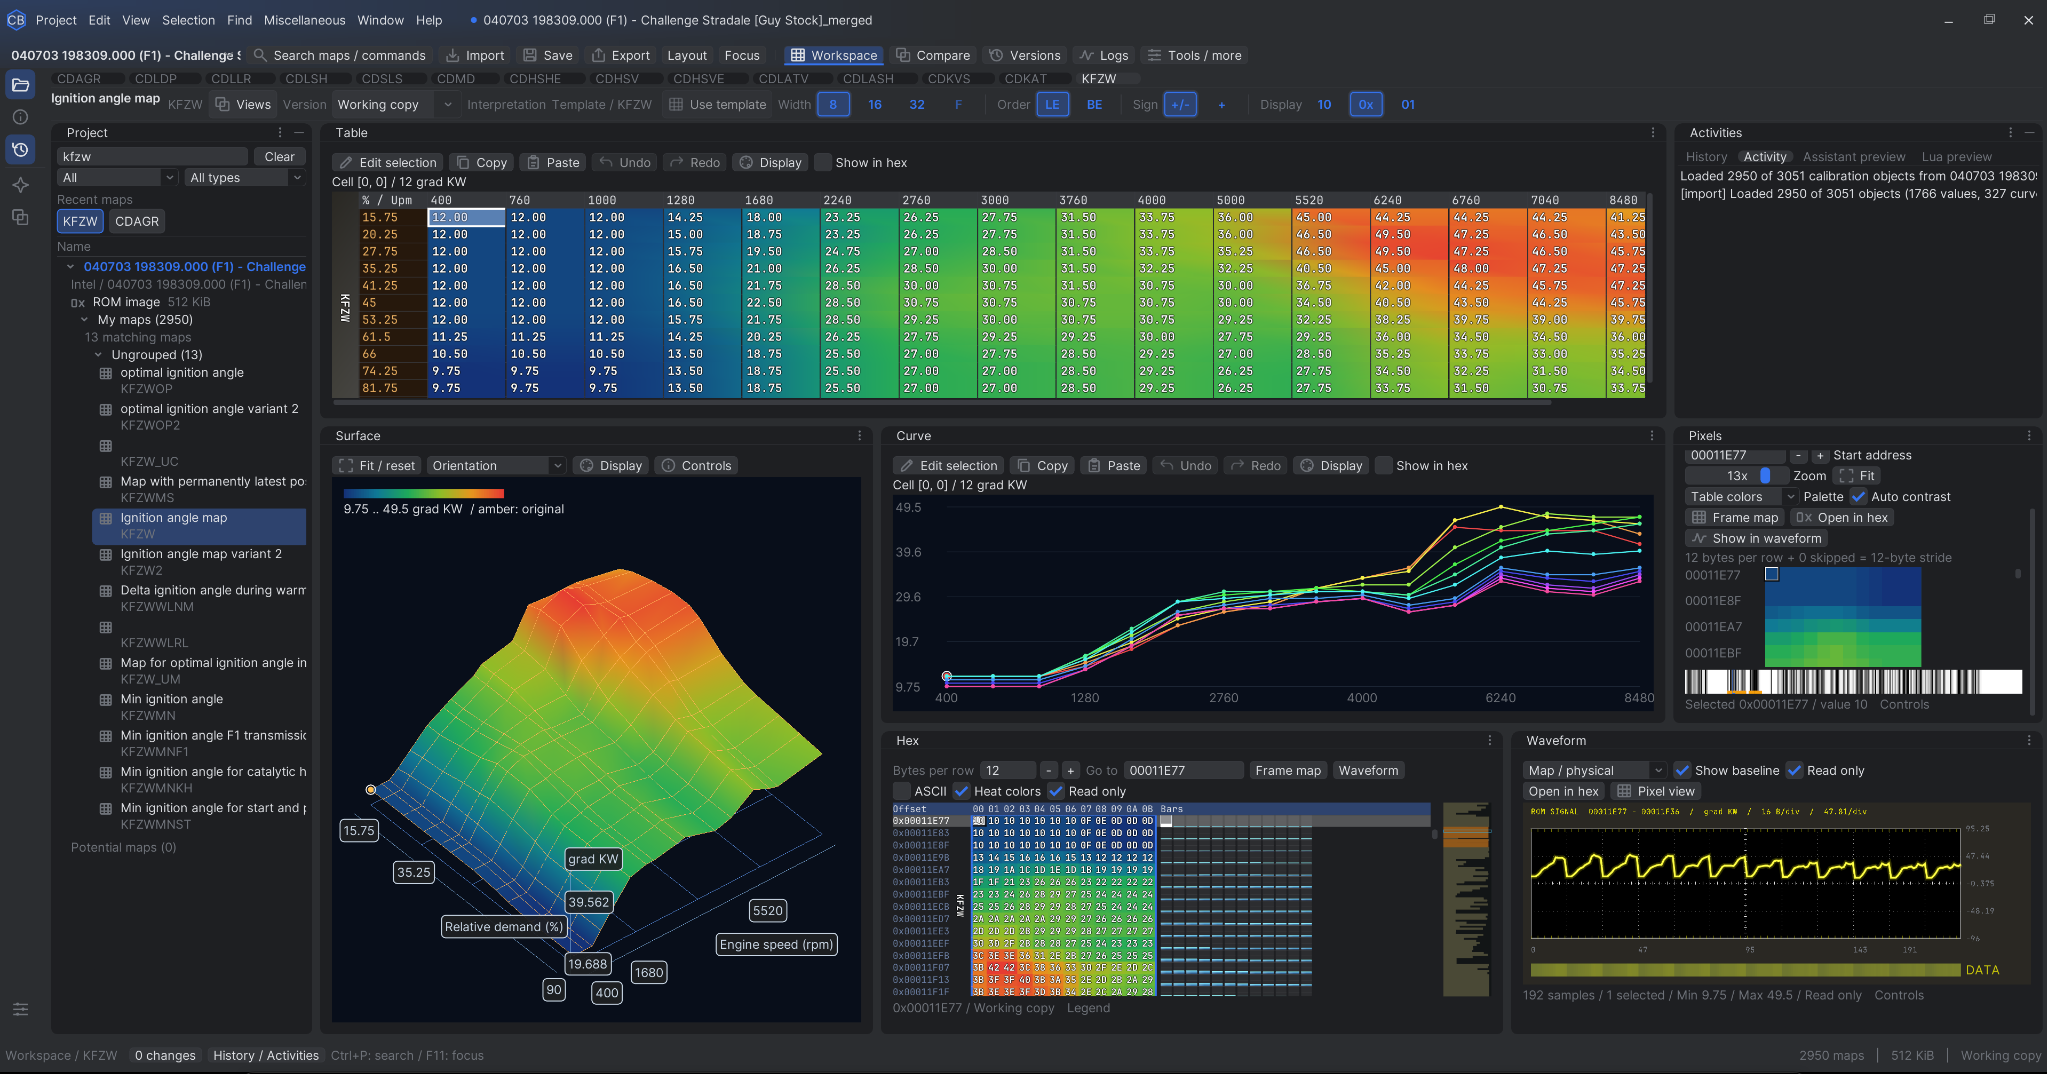
上記のシミュレータは原則を説明しています。 これは、実際の校正環境です。社内で開発したソフトウェアで、マップを調べ、曲線を比較し、ECUデータを操作します。
スクリーンショットは、チャレンジストラデールのイグニションマップを示しています。 上記の耐振トルクトレースのソースではなく、当社の校正ツールの証拠です。
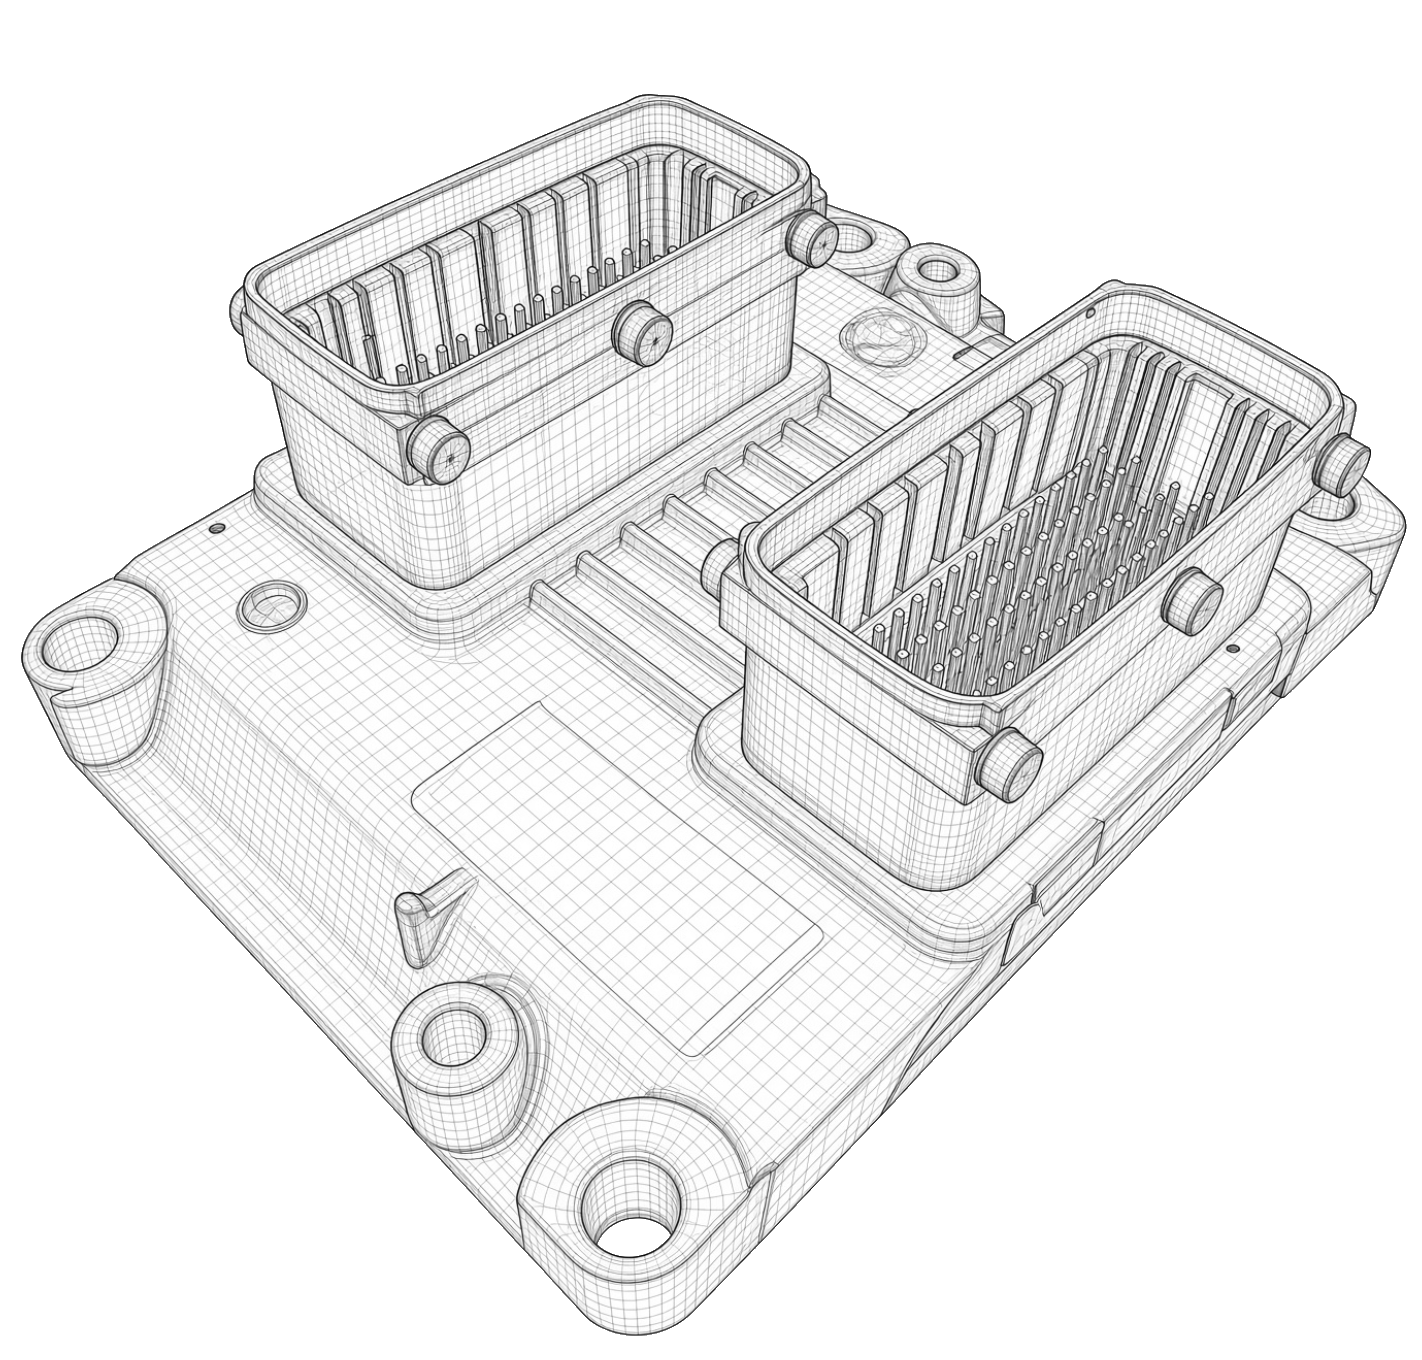
ECUの構造
あなたの車、タイヤおよびあなたの意図された使用は口径測定を形づける方法についてのサムに話して下さい。
あなたのフェラーリを話し合うSENICA 360TREV